把 12 章、56 节读成一条工程决策链
本部分是按「专业文章深度解读」框架对整套指南做的整体研判,不是正文摘要;下方 12 章逐章逐节内容才是原文的结构化还原。
核心主张
成像系统的性能不是由传感器像素数单独决定,而是由「照明—镜头—传感器—相机」四者的匹配决定。指南主张把选型从经验判断转成可计算、可度量的流程:先用 FOV / 工作距离 / 传感器尺寸算出候选镜头,再用 f/#、MTF 曲线、畸变与景深等指标筛选,最后用标准靶标验收。12 章正是这条决策链从基础概念到测试闭环的完整展开。
关键论据
- 几何公式链(1.3):AFOV = 2·arctan(H/2f)、f = H·WD/FOV、m = H/FOV。示例 WD=200 mm、FOV=50 mm → AFOV=14.25°;½″ 传感器 H=6.4 mm、目标 FOV=25 mm → m=0.256X,实际选 0.25X 得到 25.6 mm FOV。
- 明确标注近似边界:Equation 6(m = f/WD)在放大倍率 >0.1 或短 WD 时迅速失准;近轴计算只适合初选,机械设计须依镜头规格表或 Zemax 仿真;公式中的三角形顶点通常不在镜头机械前端。
- 分辨率的量化链(2.2–2.6):以 16 条公式串起像素尺寸、Nyquist 频率与极限分辨率,再用 Airy 盘/衍射极限、对比度、MTF 定义与 11 幅 MTF 曲线图对比实际镜头表现。
- 可复用的工程经验值(0.2):建议工作距离约为 FOV 宽度的 2–4 倍、焦距与传感器对角线之比 2:1–4:1;并指出人眼会「补全」画面,必须用软件分析确认对比度而非肉眼判断。
- 验收闭环(第 12 章):列出 USAF 1951、Ronchi 光栅、星点靶、远心度靶、景深靶、畸变靶等 8 类测试靶及各自的公式、优点与局限,使前述指标可复现地测量。
术语解码
- FOV / AFOV:视场 / 角视场——镜头能成像的物方范围(mm)及其张角(°)。
- WD(Working Distance):工作距离——镜头机械前端到被测物的距离。
- f/#:光圈数——焦距与入瞳直径之比,同时控制通光量、景深、衍射与像差。
- NA:数值孔径——n·sinθ,表征物镜收光能力与理论分辨率。
- MTF:调制传递函数——各空间频率下对比度的传递比例,是分辨率的实测化表达。
- Airy Disk:艾里斑——衍射极限下点光源成像的最小光斑,决定分辨率的物理上限。
- Nyquist Frequency:奈奎斯特频率——传感器可无混叠记录的最高空间频率,约 1/(2·像素尺寸)。
- Telecentricity:远心——主光线平行于光轴,放大倍率不随物距变化,消除透视误差。
- Vignetting / Relative Illumination:渐晕 / 相对照度——像面边缘相对中心的亮度衰减。
- Distortion:畸变——只改变像点位置、不损失信息,可标定或映射校正。
作者立场
作者是光学器件供应商的工程团队,立场是「光学常是系统性能的物理瓶颈」——0.2 明确写道传感器与照明的进步容易让人高估系统能力,而设计制造的物理极限使光学元件成为限制因素。未明说的预设有三:以目录化标准镜头(定焦、远心、液态镜头、显微物镜)为设计起点而非定制光学设计;读者处于机器视觉/工厂自动化的选型场景;性能可用 MTF 曲线与靶标充分表征。文末 Related Products、Featured Resources 与镜头选择器入口,说明内容兼具工程教育与产品导购双重属性。
论证质量
逻辑链清晰且自洽:基础几何 → 规格度量 → 实绩偏差 → 专项技术 → 选型流程 → 测试验收。较强的两点是主动标注一阶近似的失效条件(m>0.1、短 WD、入瞳位置未知),以及在 1.3、6.2 等节给出带数值的完整算例,读者可自行复核。局限亦明确:多数 MTF/像差曲线是示意性示例,缺少波长、f/#、温度、传感器型号等测量条件与不确定度说明;对反方路径(计算成像、算法超分辨、深度学习去模糊可在一定程度上绕开光学限制)基本未讨论;MTF 主题在 2.5、2.6、3.7、12.1 重复出现,部分小节存在内容重叠。总体而言论据足以支撑「选型方法论」,但不足以支撑具体产品的横向性能比较。
实践启示
- 选型顺序:先定 FOV、WD、传感器尺寸与宽高比 → 用 AFOV/f/m 公式初选 → 查 MTF 曲线与畸变表 → 校核接口与照明 → 用标准靶标验收,不要反向从「相机像素数」倒推。
- 预留空间:按 WD ≈ 2–4 倍 FOV 宽度布置机械与线缆,先确定视觉系统再排布电控。
- 警惕近似:高倍率、短 WD、宽角镜头必须改用镜头规格表或光学仿真;宽高比不同(4:3 / 5:4 / 1:1)时水平与垂直 FOV 需分别核算。
- 把「清楚」变成指标:以 MTF、对比度、畸变与相对照度定义验收标准,用软件分析代替肉眼判断,并让照明/滤光与镜头同步设计。
这套指南的核心价值,是把镜头选型从「试出来」变成「算出来、测出来」:公式链、曲线族与靶标构成了可复核的工程闭环。整体可信度评为 强——依据是厂商工程师撰写、公式可复算、明确标注近似适用范围、并配套测试靶与计算工具;但作为供应商内容,产品导向与缺少第三方测量条件说明需要打折看待,且不涉及算法补偿路线。若只能记住一句:先按 FOV / WD / 传感器算出候选镜头,再用 MTF 曲线与标准靶标把「看起来清楚」变成可验收的指标。
Getting Started 入门:先建立系统观
先用「什么是成像」定义照明—镜头—传感器—相机的基本链路,再用 11 条最佳实践把空间、工作距离、对比度等工程约束前置,避免后续选型返工。
本节为《成像资源指南》导语,界定成像系统由照明、成像镜头、相机三大基本组件构成,并点明理解组件间取舍是后续镜头解剖、基本参数与分辨率各章的起点。
Introduction / 概述
原文把成像系统拆成三个基本组件:照明(illumination)用于正确照亮被测物、突出目标特征,帮助系统"看见"物体;成像镜头(imaging lens)把物方信息复现到相机传感器(camera sensor)上;软件与运动控制只是把三者串联,选对这三个基本组件才是系统成功的地基。文中列举受益行业:工厂自动化(factory automation,用控制器/算法/传感器自动完成分拣、检测与缺陷识别)、自主系统(自动驾驶汽车、飞行出租车、农业与配送机器人)、物流与供应链(仓储机器人用 OCR 或条码扫描快速识别货架/待发货物)、生命科学与粒子分析(显微、特殊标记、细胞计数与流式细胞术)、电子与半导体检测(芯片贴装与平板缺陷需极高分辨率)、航空航天与国防(目标获取、监视侦察、态势感知)、计量与三维测量(ToF 成像、Scheimpflug 扫描、3D 成像、LIDAR 需可重复的精确尺寸与颜色测量)。作者反复强调需先回答"单色还是彩色相机、最优照明几何、相机是否带镜头、哪款镜头最合适"等取舍,再进入后续量化章节。
本节给出 11 条最佳实践,核心结论是光学元件常是系统性能的物理瓶颈、必须在规划期就锁定空间、工作距离、波长与对比度约束,为下一节成像基本参数的量化选型铺垫。
Introduction (导语与章节定位)
传感器与照明技术的进步看似让系统能力无限,但设计与制造的物理极限使光学元件常成为性能的限制因素;本指南旨在帮助指定系统、最大化性能并最小化成本。所列实践对机器视觉、生命科学、安防、交通等大多数应用都近乎完备,但每个应用独特,仍可能需额外考量。
#1: Allow ample room for the imaging system.
高分辨率、高放大率需求尤其要在建造前预留空间;小型消费级相机对中等工业系统帮助有限,因为复杂照明几何、大直径长镜头、大相机,再加上线缆与电源都占位。结论是先确定视觉系统(含照明方案)需求,再围绕光学部分布置电子与机械,比反过来容易得多,避免为省空间牺牲性能。
#2: Don’t believe your eyes.
人眼与大脑会"补全"画面中并不存在的信息,且人处理对比度(contrast)的方式与成像系统根本不同;看上去"好看"的图像未必真的满足要求。必须用软件分析来确认像质与性能是否达标。
#3: Don’t get too close.
视场(Field of View, FOV)相对镜头工作距离(Working Distance, WD)过大,会给光学设计施加过量负担、拉低性能并增加图像处理量与耗时;推荐 WD 约为目标 FOV 宽度的 2–4 倍以兼顾性能、成本与复杂度,焦距与传感器对角线之比取 2:1 到 4:1 最佳。同时呼应 #1 先考虑空间需求。
#4: Illuminate for the occasion.
镜头与传感器要有效协同,必须靠恰当照明在物体上重建强对比度;需先理解被测物特性与缺陷性质,才能选出正确照明几何。切记这类光源可能非常庞大(呼应 #1 的空间预留)。
#5: Color matters.
照明波长(颜色)对性能影响极大:即使用高品质光学与顶级传感器,从宽带照明改为单色、或在特定波长间切换,也能显著提升性能。与 #4 同理,波长选择可能就是"高对比度"与"无对比度"、系统成败之差,滤波技术同样影响表现。
#6: High resolution and large depths of field struggle to co-exist.
如景深(Depth of Field, DOF)章节所示,最大化分辨率与景深需要同一变量 f/# 朝相反方向变化,物理上不可能在大景深下同时获得极高分辨率;若强求需借助液态镜头(liquid lens)或多套成像系统等更复杂方案。
#7: There is no single lens that can do everything.
分辨率要求越高,在宽工作参数范围内压制像差(aberrations,损害性能的光学设计属性)就越困难,即使不计预算也存在物理极限;因此同类应用需要一系列不同镜头方案,镜头性能详见机器视觉镜头类型章节。
#8: Thoroughly understand the object to be inspected.
在被测物上产生最高对比度是成像的基础,必须掌握其材料、表面处理等属性;不仅要定义"良/不良"特征,还要明确待检细节的范围与判定裕量(margins),才能保证高可靠性与可重复性。
#9: Be a control freak.
控制成像系统的部署环境能显著提升结果的可靠性与一致性、减少意外问题;用滤光片提高对比度、挡光板(baffles)阻止杂光进入、用测量器件监控光源光谱稳定性,都是低成本保护昂贵系统、提升性能的办法。
#10: Speak up.
要敢于追问"为什么可行或不可行";供应商应能解释元件为何能/不能达到目标(原因可能是物理定律或设计缺陷),答案不会总相同,但设计者与制造商必须能说明自身产品的能力边界。
#11: Understand and define the fundamental parameters of the imaging systems.
先收窄成像系统所需的具体参数,才能把海量可选镜头与传感器缩小到可管理的选择范围;基本参数(fundamental parameters)是最佳起点,下一节即对此详述,承接 1.2 节。
Lens and Imaging Fundamentals 镜头与成像基础
拆解镜头的可调部件与标注,定义成像系统六大基本参数,并用焦距、视场、工作距离的几何关系给出第一套可计算的选型公式。
本节逐一拆解成像镜头(又称机器视觉镜头、物镜 objective)的机械与光学部件术语,建立工作距离、f/#、法兰距、像面等几何定义,为下一节成像基本参数的量化关系提供命名基础。
Introduction / 概述
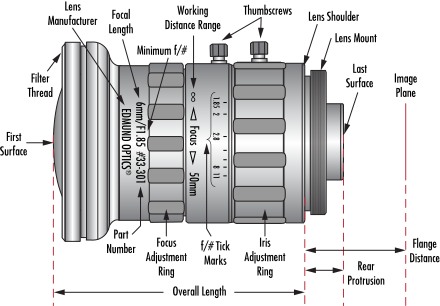
原文说明 imaging lens(成像镜头)在后文简称 lens,并以术语列表给出 15 个特征部件,配 Figure 1 镜头剖面图;这套术语把机械结构与物方/像方几何量一一对应,正是下一节基本参数(WD、f/#、传感器面)的命名前提。
Focus Adjustment Ring
转动调焦环改变镜头最佳对焦位置;从第一表面到物体的距离定义为工作距离(working distance, WD)。
Iris/Aperture Adjustment Ring
转动光圈环改变镜内孔径光阑(aperture stop)大小,从而改变 F 数(f/#);除控制整体通光量外,f/# 还对镜头性能有多项关键影响。
Thumbscrews
锁紧螺钉用于临时锁定调焦环和/或光圈环,防止意外的误调整。
Lens Information
镜筒上标注的镜头信息通常给出焦距(focal length)、最小 f/#、料号(part number)与镜头制造商。
Working Distance Range
镜头能够对焦的规定工作距离范围,有时也称物距范围(object distance range)。
f/# Tick Marks
镜筒上的 f/# 刻度,指示把光圈调节环转到哪一位置即可让镜头工作在某个特定 f/#。
Filter Thread
当第一片镜片不突出镜筒时,可在此旋入机器视觉滤光片;若第一片突出镜筒或镜头为广角镜头,则可能需要额外转接环(adapter)。
Camera Mount
镜头通过螺纹或卡口装到相机之处;常见接口为 C-Mount、F-Mount、TFL-Mount、S-Mount,详见镜头接口(Lens Mounts)章节。
Rear Protrusion
镜头越过镜头肩(lens shoulder)伸入相机内部的距离;须小心避免与相机接口内的 IR-cut 滤光片或电子元件发生干涉。
First Surface
第一表面可以是突出镜筒的第一片光学镜片,也可以是镜筒本身;工作距离(WD)即定义为从该表面到物体的距离。
Last Surface
最后表面可以是传感器前的最后一片光学镜片,也可以是镜头接口本身。
Lens Shoulder
镜头与相机法兰(flange)相接触的那个表面,是法兰距与后组突出量的测量基准。
Overall Length
镜头总长为从第一表面到镜头肩的距离;通常不含相机接口,因为该接口将连接到相机上。
Flange Distance
从安装肩到像面(image plane)的距离;该距离在镜头与相机之间按各种接口类型标准化,以确保兼容性。
Image Plane
镜头成像所在的位置,通常即相机传感器(camera sensor)。
本节定义成像系统的七个基本参数——视场、工作距离、分辨率、景深、传感器尺寸、像元尺寸、放大率,并给出放大率 m=H/FOV 的核心关系,是后续焦距/视场与分辨率计算的量纲基础。
Introduction / 概述
原文以术语列表给出 7 个基本量并引出 Equation 1(放大率定义),配 Figure 1(基本参数示意)与 Figure 2(定焦镜头图);两条公式均为 m = H/FOV。要点落到:分辨率以线对每毫米 [lp/mm] 的空间频率表征、像元尺寸量级为微米(μm)、景深与"像面处的焦深(depth of focus)"不可混淆、放大率又称主放大率(Primary Magnification, PMAG)。
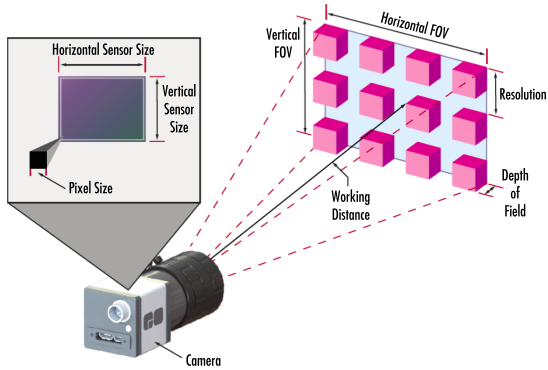
Field of View $ \small{ \left( \text{FOV} \right)} $
视场(FOV)是被测物上可被观察、恰好填满相机传感器的区域;为便于计算,常简化为水平(HFOV)或垂直(VFOV)维度。
Working Distance $ \small{ \left( \text{WD} \right)} $
工作距离(WD)是从镜头前端或第一表面到被测物的距离,与 1.1 节 First Surface 的定义一致。
Resolution $ \bf{ \small{ \left( \xi_{\small{\text{Object Space}}} \right) }} $
分辨率是成像系统可分辨的最小物方特征,通常以线对每毫米 [lp/mm] 的空间频率给出;详见 Resolution 章节。
Depth of Field $ \small{ \left( \text{DOF} \right) } $
景深(DOF)是能整体维持可接受对焦的最大物方深度,也等于物体在最佳焦前后可移动而仍合焦的量;不同于"像面上图像可合焦位置"的焦深(depth of focus)。
Sensor Size $ \small{ \left( H \right) } $
传感器尺寸(H)是相机传感器有效区尺寸,按水平或垂直维度给出;它是确定为得到目标 FOV 所需镜头放大率的关键参数。
Pixel Size $ \small{ \left( s \right) } $
像元尺寸(s)通常呈方形,构成传感器网格,其尺寸量级为微米或微米单位 [μm]。
Magnification $ \small{ \left( m \right) } $
镜头放大率(m)又称主放大率(PMAG),定义为传感器尺寸与 FOV 之比,见 Equation 1(即 m = H/FOV)。
本节建立焦距、角视场(AFOV)、工作距离与视场之间的换算关系,给出 AFOV=2·tan⁻¹(H/2f) 等方程,并指出近轴计算的近似性与放大率大于 0.1 时的失效条件,承接上一节放大率定义、为 2.1 节通光量做铺垫。
Focal Length
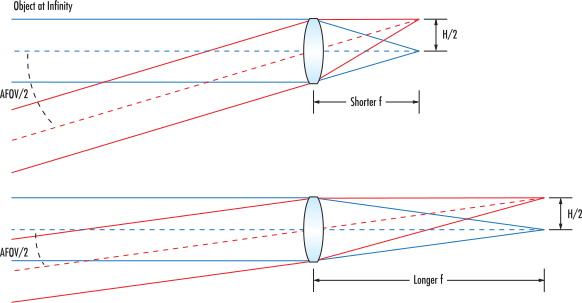
焦距(focal length)描述镜头会聚或发散光线的强弱:大焦距使光线被平缓弯折,短焦距使光线以陡角弯折;一般正焦距会聚光、负焦距发散光,但也有基于物距的例外。它是下一小节 AFOV 换算的核心自变量。
Field of View
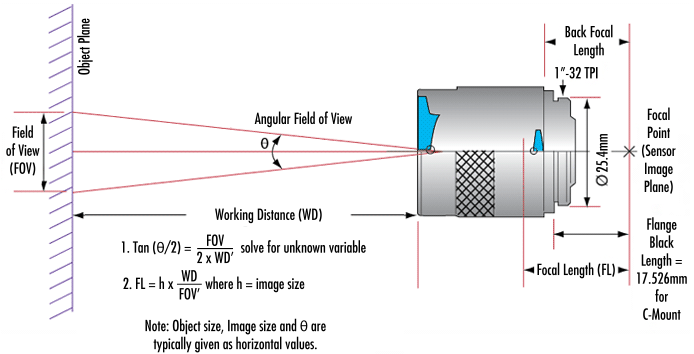
视场(FOV)是镜头系统可成像的可视区域,即填满相机传感器的那部分物体;可用 mm 计的水平/垂直物理尺寸,或用度(°)计的角视场(AFOV)描述,二者关系由下方方程给出。
Fixed Focal Length Lenses
定焦镜头(又称传统/同心 entocentric 镜头)有固定 AFOV,对不同 WD 对焦可得不同大小 FOV 但视角不变;AFOV 通常按所用传感器水平宽度对应的全角给出,须与"固定对焦镜头(fixed focus)"区分——后者只用于单一特定 WD(如许多远心镜头与显微物镜)。给定传感器尺寸,焦距越短 AFOV 越宽、达到同 FOV 所需距离越短。实际焦距量自后主平面(rear principal plane),很少位于机械后端,故近轴方程算出的 WD 只是近似,机械布局须用计算机仿真或规格表数据。宽 AFOV 的代价:短焦距镜头畸变会改变实际 AFOV 并随 WD 变化、性能难做到最高(见最佳实践 #3)、难覆盖中大传感器(见相对照度/渐晕)。改变 FOV 有三法:改 WD(拉远增大 FOV)、换不同焦距镜头、改传感器尺寸(更大传感器在同 WD 下 FOV 更大);变焦(varifocal/zoom)镜头可调焦距与 AFOV,但有体积与成本劣势且性能常不及定焦。
Using WD and FOV to Determine Focal Length
当已知物距与目标 FOV(物体尺寸加缓冲空间)时,Equation 2 相当于以 WD 为高、HFOV 为底求三角形顶角;但该三角形顶点很少落在测量 WD 的机械前端,仅在入瞳(entrance pupil)位置已知时才可用,否则只是近似。Example 1 中 WD=200mm、FOV=50mm 得 AFOV=14.25°,据此按 Equation 1 近似求焦距并从规格表选最接近的镜头。传感器尺寸也决定利用率:25mm 镜头配 ½"(水平 6.4mm)传感器,或 35mm 镜头配 2/3"(水平 8.8mm)传感器,都约产生 14.5° AFOV。若传感器已定,可由 FOV 与 WD 直接得 f(Equation 3,把 Equation 1 代入 Equation 2)。这些只是一阶近似、未含畸变,WD 须留余量,最终应查规格表。
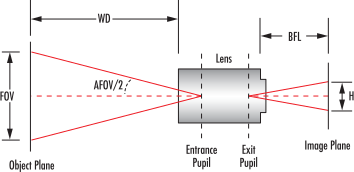
Calculating FOV Using a Lens with a Fixed Magnification
定放大率镜头(远心或显微物镜)的 WD 范围固定或有限,不能靠改变 WD 换 FOV,但计算最直接:FOV = H/m(Equation 4)、m = H/FOV(Equation 5)。若放大率已知而 WD 受限,可把 Equation 3 中的 H/FOV 替换为放大率得 m = f/WD(Equation 6)——该式是近似,在放大率 >0.1 或短 WD 时迅速恶化,此时应改用定放大率镜头或 Zemax 等含正确镜头模型的仿真,网络计算器仅作参考。水平 FOV 讨论方便,但须用传感器宽高比(aspect ratio)换算:Horizontal FOV = Vertical FOV × Aspect Ratio(Equation 7);常见 4:3、5:4、1:1,比例差异导致同格式传感器尺寸不同,本节所有公式也可用于垂直 FOV(代入垂直尺寸即可)。
LENS FOCAL LENGTH EXAMPLES
本节为两个数值算例的总标题,把前述方程落到具体选型:其一由 WD 与 FOV 反推焦距/角度,其二由传感器尺寸与目标 FOV 反推放大率,均强调结果只是一阶近似、需查镜头规格表。
Using WD and FOV to Determine Focal Length
Example 1:系统 WD=200mm、FOV=50mm,代入 Equation 2 得 AFOV = 2×tan⁻¹(50mm/(2×200mm)) = 14.25°。该角度可用于选镜头,但还必须同时确定传感器尺寸:传感器越大,同焦距下可获得的 AFOV 越大、对镜头成像圈的利用也越多。
Calculating FOV Using a Lens with a Fixed Magnification
Example 2:½" 传感器水平尺寸 6.4mm、目标水平 FOV 25mm,得 m = 6.4/25 = 0.256X;据此查定放大率或远心镜头表选最接近规格。放大率越高 FOV 越小,通常选略低于计算值以看全 FOV——0.25X 是最接近的常见选项,在同传感器上给出 25.6mm FOV。
Understanding Lens Specifications 理解镜头规格
把「看得清」拆成通光量(f/#、数值孔径)、分辨率、对比度、衍射极限与 MTF 曲线,建立镜头性能的度量语言。
本节量化镜头通光量:F 数 f/#=f/∅EA 控制通光量、景深与给定分辨率下的对比度,并给出工作 F 数 (f/#)w=(1+m)·(f/#) 与数值孔径 NA=1/(2·f/#),建立与上一节放大率 m 的联系、为 2.2 节分辨率的衍射极限做准备。
Introduction (导语与章节定位)
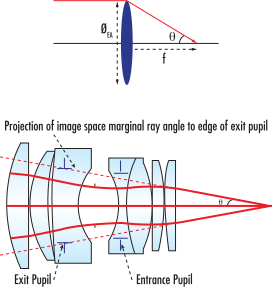
f/#(读作 F-number)由转动光圈调节环设置,定义为镜头焦距 f 与有效孔径直径 ∅EA 之比;环上刻度通常按 √2 倍递增,f/# 每增 √2 倍使孔径面积减半、通光量降为 1/2。低 f/# 称"快"(fast)进光多,高 f/# 称"慢"(slow)。Table 1 以 25mm 焦距单透镜为例:f/1→25.0mm/490.8mm²、f/1.4→17.9/251.6、f/2→12.5/122.7、f/2.8→8.9/62.2、f/4→6.3/31.2、f/5.6→4.5/15.9、f/8→3.1/7.5,可见 f/1→f/2、f/4→f/8 孔径减半、有效面积每档降为 1/4;f/# 刻度设置详见 The Anatomy of a Lens。
| f/# | 孔径直径 (mm) | 开口面积 (mm²) |
| 1 | 25.0 | 490.8 |
| 1.4 | 17.9 | 251.6 |
| 2 | 12.5 | 122.7 |
| 2.8 | 8.9 | 62.2 |
| 4 | 6.3 | 31.2 |
| 5.6 | 4.5 | 15.9 |
| 8 | 3.1 | 7.5 |
Table 1(25mm 单透镜):f/# 增大则有效面积减小,系统变"慢"、通光量下降。
f/# and Effects on a Lens’s Theoretical Resolution, Contrast, DOF
f/# 不止影响通光量,还直接关联理论分辨率、对比度极限、景深(DOF)与焦深,并影响具体镜头设计的像差;随着像元尺寸减小,f/# 成为最关键的系统性能因素之一,因为它把 DOF 与分辨率往相反方向推,需求常直接冲突(Table 2),必须折中。f/# 对分辨率的影响详见调制传递函数(MTF)、衍射极限与艾里斑章节,f/# 与 DOF 详见景深章节。
| f/# | 衍射极限分辨率 | 景深 | 通光量 | 数值孔径 |
| 原文 Table 2 仅列出以上列头,未给出具体数值变化 [待补充] | ||||
Table 2:镜头性能随 f/# 变化的趋势汇总(原文仅给出表头与定性说明,具体取值 [待补充])。
f# Changes with Working Distance Change
本标题为分组标题,引出"有限工作距离下 f/# 定义需修正"的问题:Equation 1 的 f/# 只在无穷远(放大率≈0)成立,而机器视觉中物体通常离镜头近得多。
f/# Changes with a Working Distance Change
Equation 1 的 f/# 定义在无穷远 WD、放大率近似为零时成立;多数应用中物体比无穷远近得多,故更实用的是工作 F 数 (f/#)w ≈ (1+m)×(f/#),其中 m 为镜头放大率(像高/物高之比)。当 m→0(物体趋于无穷远)时 (f/#)w→f/#,小 WD 下尤其要计入。例:f/2.8、25mm 镜头在 m=0.5X 时有效 (f/#)w = f/4.2,会同时影响像质与镜头集光能力。
f/# and Numerical Aperture
整体通光量也常用像方边缘光线与光轴夹角正弦定义的数值孔径(Numerical Aperture, NA)表述,f/# 与 NA 成反比,NA = 1/(2×f/#)。Table 3 给出典型对应:f/1.4→0.36、f/2→0.25、f/2.8→0.18、f/4→0.13、f/5.6→0.09、f/8→0.06、f/11→0.05、f/16→0.03。显微学惯用 NA 而非 f/# 表征通光量,但显微物镜的 NA 定义在物方(object space);f/# 对分辨率的影响见 MTF、衍射极限与艾里斑,f/# 与 DOF 见景深章节。
| f/# | 1.4 | 2 | 2.8 | 4 | 5.6 | 8 | 11 | 16 |
| NA | 0.36 | 0.25 | 0.18 | 0.13 | 0.09 | 0.06 | 0.05 | 0.03 |
Table 3:f/# 与数值孔径的对应关系,f/# 越大 NA 越小(成反比)。
本节把分辨率从"最小可辨尺寸"重新定义为带对比度的空间频率 [lp/mm],由传感器奈奎斯特频率出发、经系统放大率换算到物方分辨率,并以 Sony ICX625 算例收束,承接 2.1 节的放大率与 f/#。
Introduction (导语与章节定位)
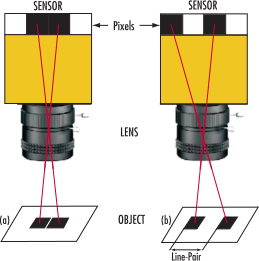
分辨率(Resolution)是成像系统重现物体细节的能力,受照明类型、传感器像元尺寸与光学能力影响,物体细节越小所需分辨率越高。把传感器水平/垂直像素数除进目标物体尺寸,可估算每个像素覆盖的物方空间,但这不能判定某像素上的信息能否与相邻像素区分开。Figure 1 说明:若两个方块成像到相邻像素,会被看成一个大矩形(a)而非两个方块(b),要分辨须在它们之间至少留一个像素,该最小距离即系统极限分辨率,绝对上限由传感器像元尺寸与像素数决定。
The Line Pair and Sensor Limitations
分辨率更准确是频率量,以线对每毫米 [lp/mm] 表示;一个线对(line pair)是物方一黑一白方块。镜头分辨率并非绝对,能否把两方块看成独立实体取决于灰度差,即对比度(contrast),灰度差越大越易分辨,因此分辨率定义为"达到某特定对比度的空间频率",镜头惯例取 20% 对比度。传感器是系统分辨率计算起点,其可分辨最高频率为奈奎斯特频率(Nyquist frequency),即 2 像素 = 1 周期 = 1 线对(lp);像方分辨率 ξ_Sensor = ξ_Image Space = (1 lp/(2s))×(1000 μm/1 mm),传感器尺寸 H = s×p×(1 mm/1000 μm)。大像元传感器极限分辨率低、小像元高;传感器尺寸指有效区,按格式给出,但精确比例随宽高比变化,尤其远心镜头与高倍物镜只能把标称格式当参考。Table 1:1.67μm→299.4、2.2→227.3、3.45→144.9、4.54→110.1、5.5→90.9 lp/mm。
| 像元尺寸 (µm) | 奈奎斯特极限 (lp/mm) |
| 1.67 | 299.4 |
| 2.2 | 227.3 |
| 3.45 | 144.9 |
| 4.54 | 110.1 |
| 5.5 | 90.9 |
Table 1:常见像元尺寸与其奈奎斯特频率极限,像元越小可分辨频率越高。
Object Space Resolution
要得到物方绝对最小可辨光斑,须计算 FOV 与传感器尺寸之比,即系统放大率 m = H/FOV;放大率把像方分辨率缩放到物方 ξ_Object Space = ξ_Image Space × m。开发中物方分辨率常以长度而非 lp/mm 给出,有两种换算:ξ_Object Space[μm] = (1/(2×ξ_Object Space[lp/mm]))×(1000 μm/1 mm),以及 ξ_Object Space[μm] = s/m。原文强调先求像方分辨率与放大率能简化镜头选型;且实际限制因素众多,真实极限常远低于方程算得的值,详见对比度与机器视觉镜头类型章节。八条公式原样保留如下。
Resolution and Magnification Example Calculations Using a Sony ICX625 Sensor
已知参数:Sony ICX625 像元尺寸 3.45×3.45μm、像素数 2448×2050、目标水平 FOV 100mm。像方极限分辨率 = (1/(2×3.45μm))×1000 ≈ 145 lp/mm;水平 H = 3.45×2448/1000 = 8.45mm、垂直 H = 3.45×2050/1000 = 7.07mm;m = 8.45/100 = 0.0845X;物方分辨率 = 145 lp/mm×0.0845 = 12.25 lp/mm ≈ 41μm。四条公式把上述算例结果原样保留如下。
本节定义对比度(Contrast)并给出量化公式,说明镜头、传感器、照明三者共同决定系统对比度;承接上一节"数像素定分辨率"的局限,引出后续艾里斑与调制传递函数(MTF)的讨论。
Introduction / 概述
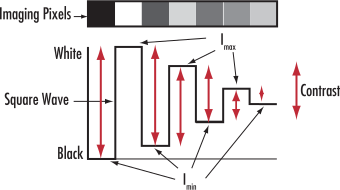
对比度(Contrast)衡量在给定分辨率下黑与白的可区分程度:黑白强度差越大、越不向中间灰过渡,对比度越高。原文用公式 %Contrast = [(I_max − I_min)/(I_max + I_min)]×100% 计算,I_max/I_min 通常取相机的像素灰度值。镜头、传感器(sensor)与照明若配合不当,都会在某一分辨率下拉低系统对比度,因此"分辨率"必须连同对比度一起定义才有意义。
Contrast Limitations for Lenses
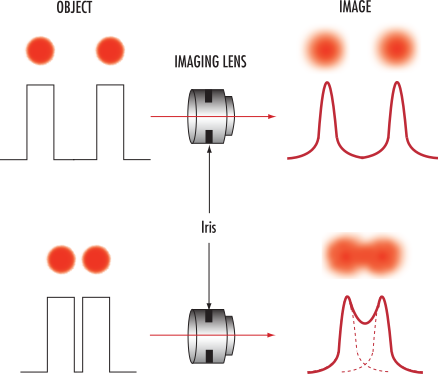
镜头对比度是"物体对比度被复现到像空间的百分比"(假设照明未使物体损失对比度)。分辨率一节曾假设边缘锐利、完美复现,但即便工作在衍射极限(diffraction limit)的完美镜头,点像边缘仍会模糊。两点靠近时模糊重叠、点间空隙的对比度消失,系统实际分辨能力取决于能否检出这段空隙——单纯数像素会失效;它同时受衍射模糊与其他光学误差、物面细节间距、以及传感器在该细节尺寸上检测对比度的能力制约。
本节给出衍射形成的艾里斑(Airy Disk)直径公式与衍射极限截止频率公式,用表 1、表 2 说明 f/# 与波长如何决定理论分辨率上限,并指出 0% 对比度在工程上不可用。
The Airy Disk
任何有限孔径都会产生衍射,形成中心亮斑加一圈圈强度递减的同心环,即艾里斑(Airy Disk),它是光束能被聚焦成的最小点;其直径由波长 λ 与圆形孔径(f/#)决定,公式 Ø ≈ 2.44·λ·(f/#)。Figure 1 对比 f/2.8 与 f/8,光圈收小(f/# 增大)衍射斑变大;表 1 给出 520nm 绿光下 f/2→f/16 的直径 2.54–20.30µm,很快超过小像素尺寸,使传感器难以在可用对比度下发挥全部分辨率。原文强调这纯属理论起点,尚未计入镜片设计与制造/装配误差。
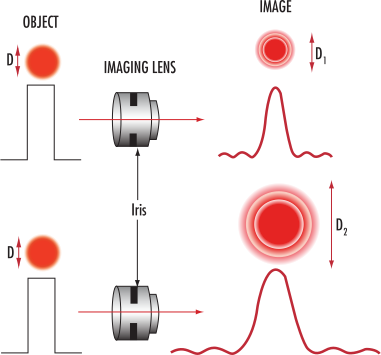
| f/# | 2 | 2.8 | 4 | 5.6 | 8 | 11 | 16 |
| 艾里斑直径 [µm] @ 520nm | 2.54 | 3.55 | 5.08 | 7.11 | 10.15 | 13.96 | 20.30 |
The Diffraction Limit
衍射极限(diffraction limit)是物理定律为每只镜头设定的最高分辨能力,以线对每毫米 [lp/mm] 表示,即使无像差的完美镜头也受其约束;它对应两个艾里斑刚好不可分辨的点,也称镜头截止频率,由 ξ = 1/[(f/#)·λ]·(1000µm/1mm) 计算。表 2 给出 0.520µm 绿光、0% 对比度下 f/1.4→f/16 的 1374→120 lp/mm,但均属理论值:受固有背景噪声影响,传感器无法再现 0% 附近的信息,标准传感器一般需 ≥10% 对比度才可检出,工程上推荐在应用关键分辨率处目标 ≥20% 对比度;像差与制造公差还会进一步压低性能。
| f/# | 1.4 | 2 | 2.8 | 4 | 5.6 | 8 | 11 | 16 |
| 0% 对比度极限 [lp/mm] @ 0.520µm | 1374 | 962 | 687 | 481 | 343 | 240 | 175 | 120 |
本节引出调制传递函数(MTF,Modulation Transfer Function)曲线作为"对比度随空间频率变化"的信息密集指标,讲清衍射极限线、场高颜色与 T/S 方向的读法,为 2.6 的曲线选型实例铺垫。
Introduction / 概述
镜头性能受衍射、光学像差、设计准则与取舍、制造公差与误差等多变量影响,难以靠单一数字计算;因此光学设计者与终端用户都需要一个展示实测性能的度量,即调制传递函数(MTF)曲线。它是在应用所需的一组基本参数下、评估像差影响的综合视图;改动视觉系统的任何设置(包括基本参数)都会改变曲线形态。
Modulation Transfer Function (MTF)
MTF 曲线给出光学传递函数模值(对比度)对空间频率(分辨率)的关系,同时含分辨率与对比度信息,可在特定工作距离(WD)、f/#、传感器尺寸与波段下比较多只镜头、判断应用是否可行。常见画法为黑、蓝、绿、红多色曲线:顶部黑色实线是衍射极限(绝对上限,任何设计都无法超越),其下彩线为实际性能,对应轴上(蓝,像圈中心)、像圈直径 70%(绿,约半像面)与全像圈(红,传感器角点)三个场高。实/虚线标注 T(切向 tangential,yz 面)与 S(弧矢/径向 sagittal,xz 面),由像散等不对称像差造成分离,故轴上无 T/S 之分;评估时应取两者中较低那条,并尽量让全传感器对比度最大化。
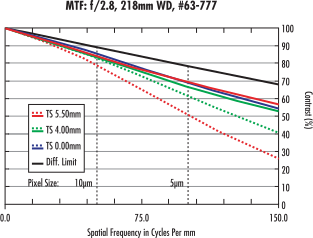
本节用 7 组实例演示如何借 MTF 曲线做镜头选型:比较同规格设计、不同焦距、f/#、工作距离(WD)与波长(含白光/单色与 405nm 紫光限制),给出"缩小光圈、缩短波长可提性能"及其代价的取舍结论。
Introduction / 概述
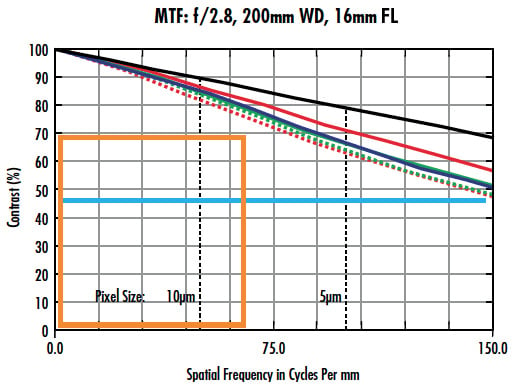
以 12mm 镜头配 Sony IMX250 传感器(2/3" 格式、3.45µm 像素)的实例展开:曲线频率范围 0–150 lp/mm,传感器极限/奈奎斯特分辨率为 145 lp/mm,f/#=2.8、放大率 0.05X,视场(FOV)约 170mm、约为传感器水平尺寸的 20 倍,光源为白光。黑色衍射极限线显示 150 lp/mm 处理论对比度上限接近 70%,且在 f/# 与波长不变时无法再提升;蓝/绿/红线表明对比度在整个传感器(及整个 FOV)上并不一致,低频与高频表现都不同。本节后续所有例子沿用同一 FOV/放大率设定。
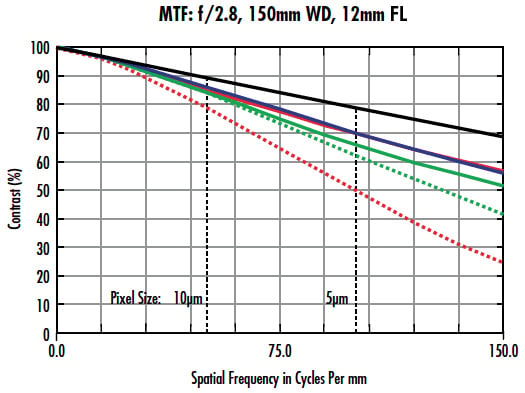
Comparing Lens Designs and Configurations
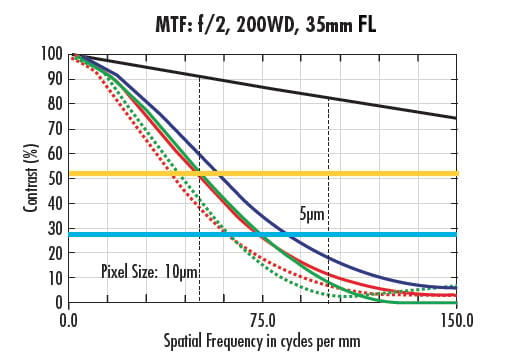
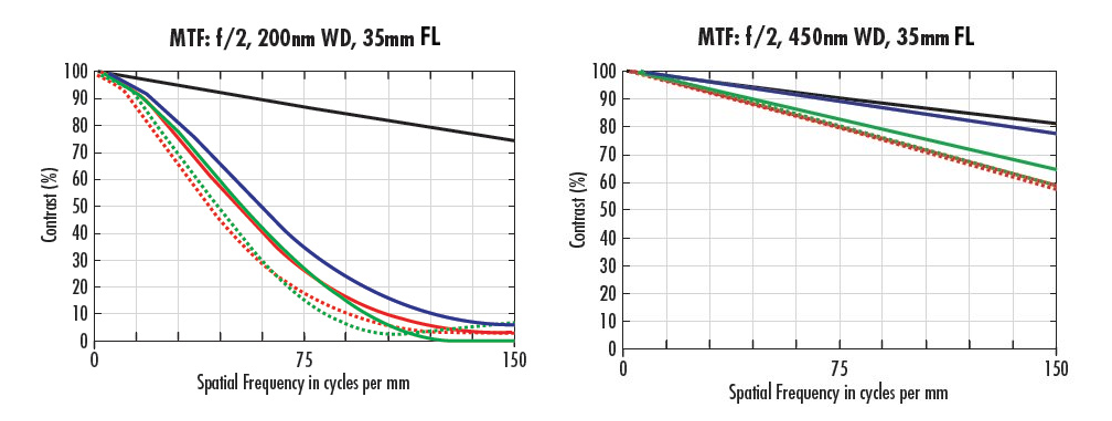
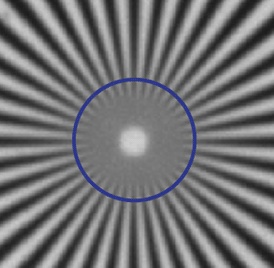
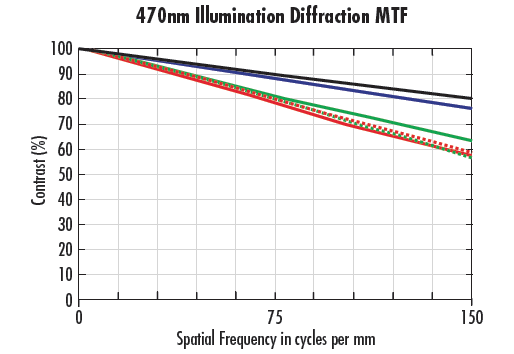
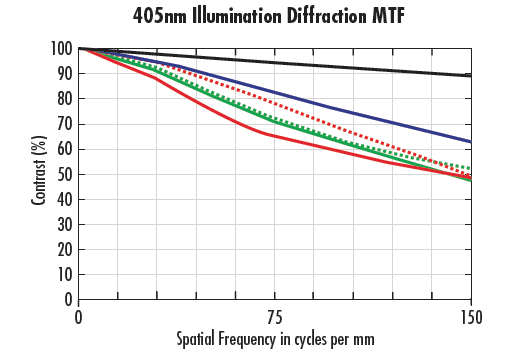
本小节以 Ex. 1–7 逐项对比:同焦距同 f/# 的两只设计、不同焦距的高分辨率镜头、同镜头不同 f/#、不同工作距离(WD)、以及波长(单色/白光、色差、405nm 紫光)的影响,核心结论是"提高 f/# 可压制像差、缩短波长可缩小艾里斑",但分别以进光量、WD 与成本为代价;短波长受 Ø≈2.44λ(f/#) 支配,实际还须用性能曲线核实镜头能否在超短波长工作。各例数值与结论见下列逐幅图注解释与表 1。
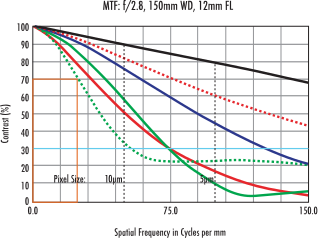
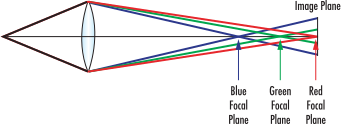
| 颜色 / 波长 (nm) | f/1.4 | f/2.8 | f/4 | f/8 | f/16 |
| NIR 880 | 3.01 | 6.01 | 8.59 | 17.18 | 34.36 |
| Red 660 | 2.25 | 4.51 | 6.44 | 12.88 | 25.77 |
| Green 520 | 1.78 | 3.55 | 5.08 | 10.15 | 20.30 |
| Blue 470 | 1.61 | 3.21 | 4.59 | 9.17 | 18.35 |
| Violet 405 | 1.38 | 2.77 | 3.95 | 7.91 | 15.81 |
Real World Performance 真实世界性能
讨论理想模型之外的实际表现:传感器限制、相对照度与渐晕、畸变、景深/焦深、各类像差,以及设计公差与制造偏差如何改变 MTF。
本节把 MTF/衍射的理论结论落到传感器像素层面:用 4 组实例展示 3.45µm 小像素在不同波长、f/# 及真实镜头像差下的光斑与像素输出差异,并以星标实测对比两只镜头的角点对比度。
Introduction (导语与章节定位)
为解释理论镜头性能与量产镜头性能的差距,例 1–3 在传感器层面展示不同波长与 f/# 下的输出,并从纯理论逐步引入含像差和加工误差的真实情形。承接 2.6:波长越短,系统理论性能上限越高,近年蓝色 LED 已成为提升小像素传感器性能的可靠手段,对应"最佳实践 #5:颜色很重要(Color Matters)"。理解镜头在不同 f/#、波长下的物理能力与局限,才能用好高分辨率成像器。
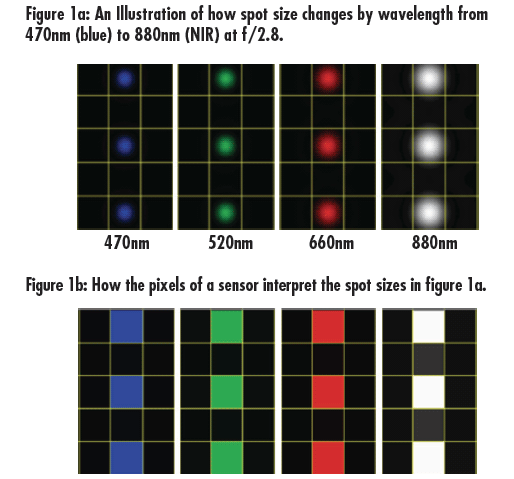
Ex. 1: Variation in Spot Size and Pixel Output with Wavelength at low f/# (Theoretical)
在含 3.45µm 像素(众多相机厂商常用的热门 5MP 传感器)的传感器中心、f/2.8 下,4 个波长被理想成像,仅受衍射模糊影响。图 1a 显示从 470nm 蓝光到 880nm 近红外(NIR)光斑逐级变大,图 1b 的像素输出中短波长对应更小光斑:即便理论完美系统,波长也直接决定光斑尺寸与像素采样结果。
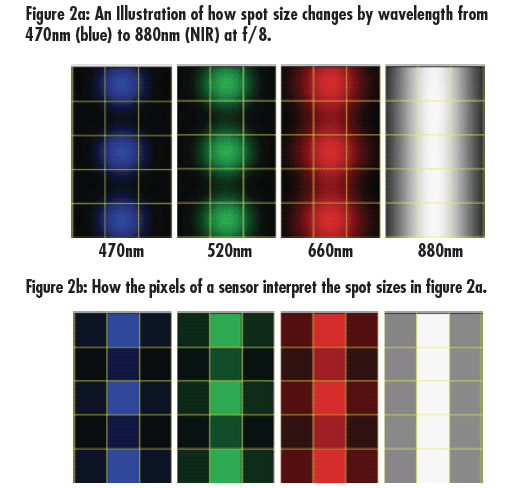
Ex. 2: Variation in Spot Size and Pixel Output with Wavelength at High f/# (Theoretical)
与例 1 相同但光圈改为 f/8。图 2a 中所有波长光斑都超过单个像素尺寸、能量溢入相邻像素;图 2b 中长波长像素输出明显模糊,880nm 光斑已无法相互分离。这说明即便无像差,仅增大 f/# 令艾里斑变大,也会让小像素传感器失去分辨能力。
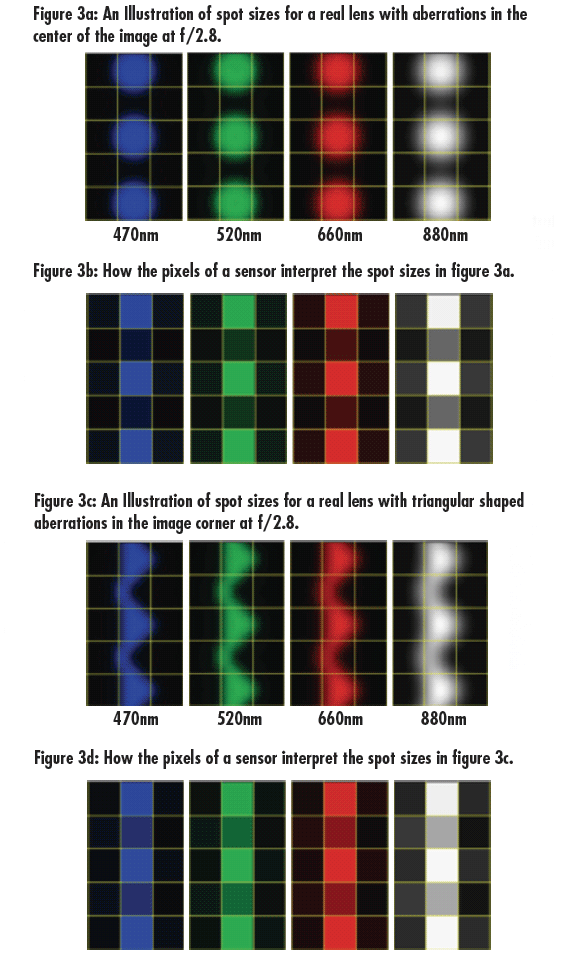
Ex. 3: Variation in Spot Size and Pixel Output with Wavelength in Real Lenses Including Aberrations
更贴近真实:f/2.8 下镜头中心与角点,包含最优质设计仍固有的像差与制造公差效应。像差会错置信息并改变光斑形状,使其不再旋转对称,且角点比中心更严重。对比图 1(理论演示)与图 3(真实镜头)可见明显差别,图 3c/3d 尤能看出像差对光斑形状的扭曲。
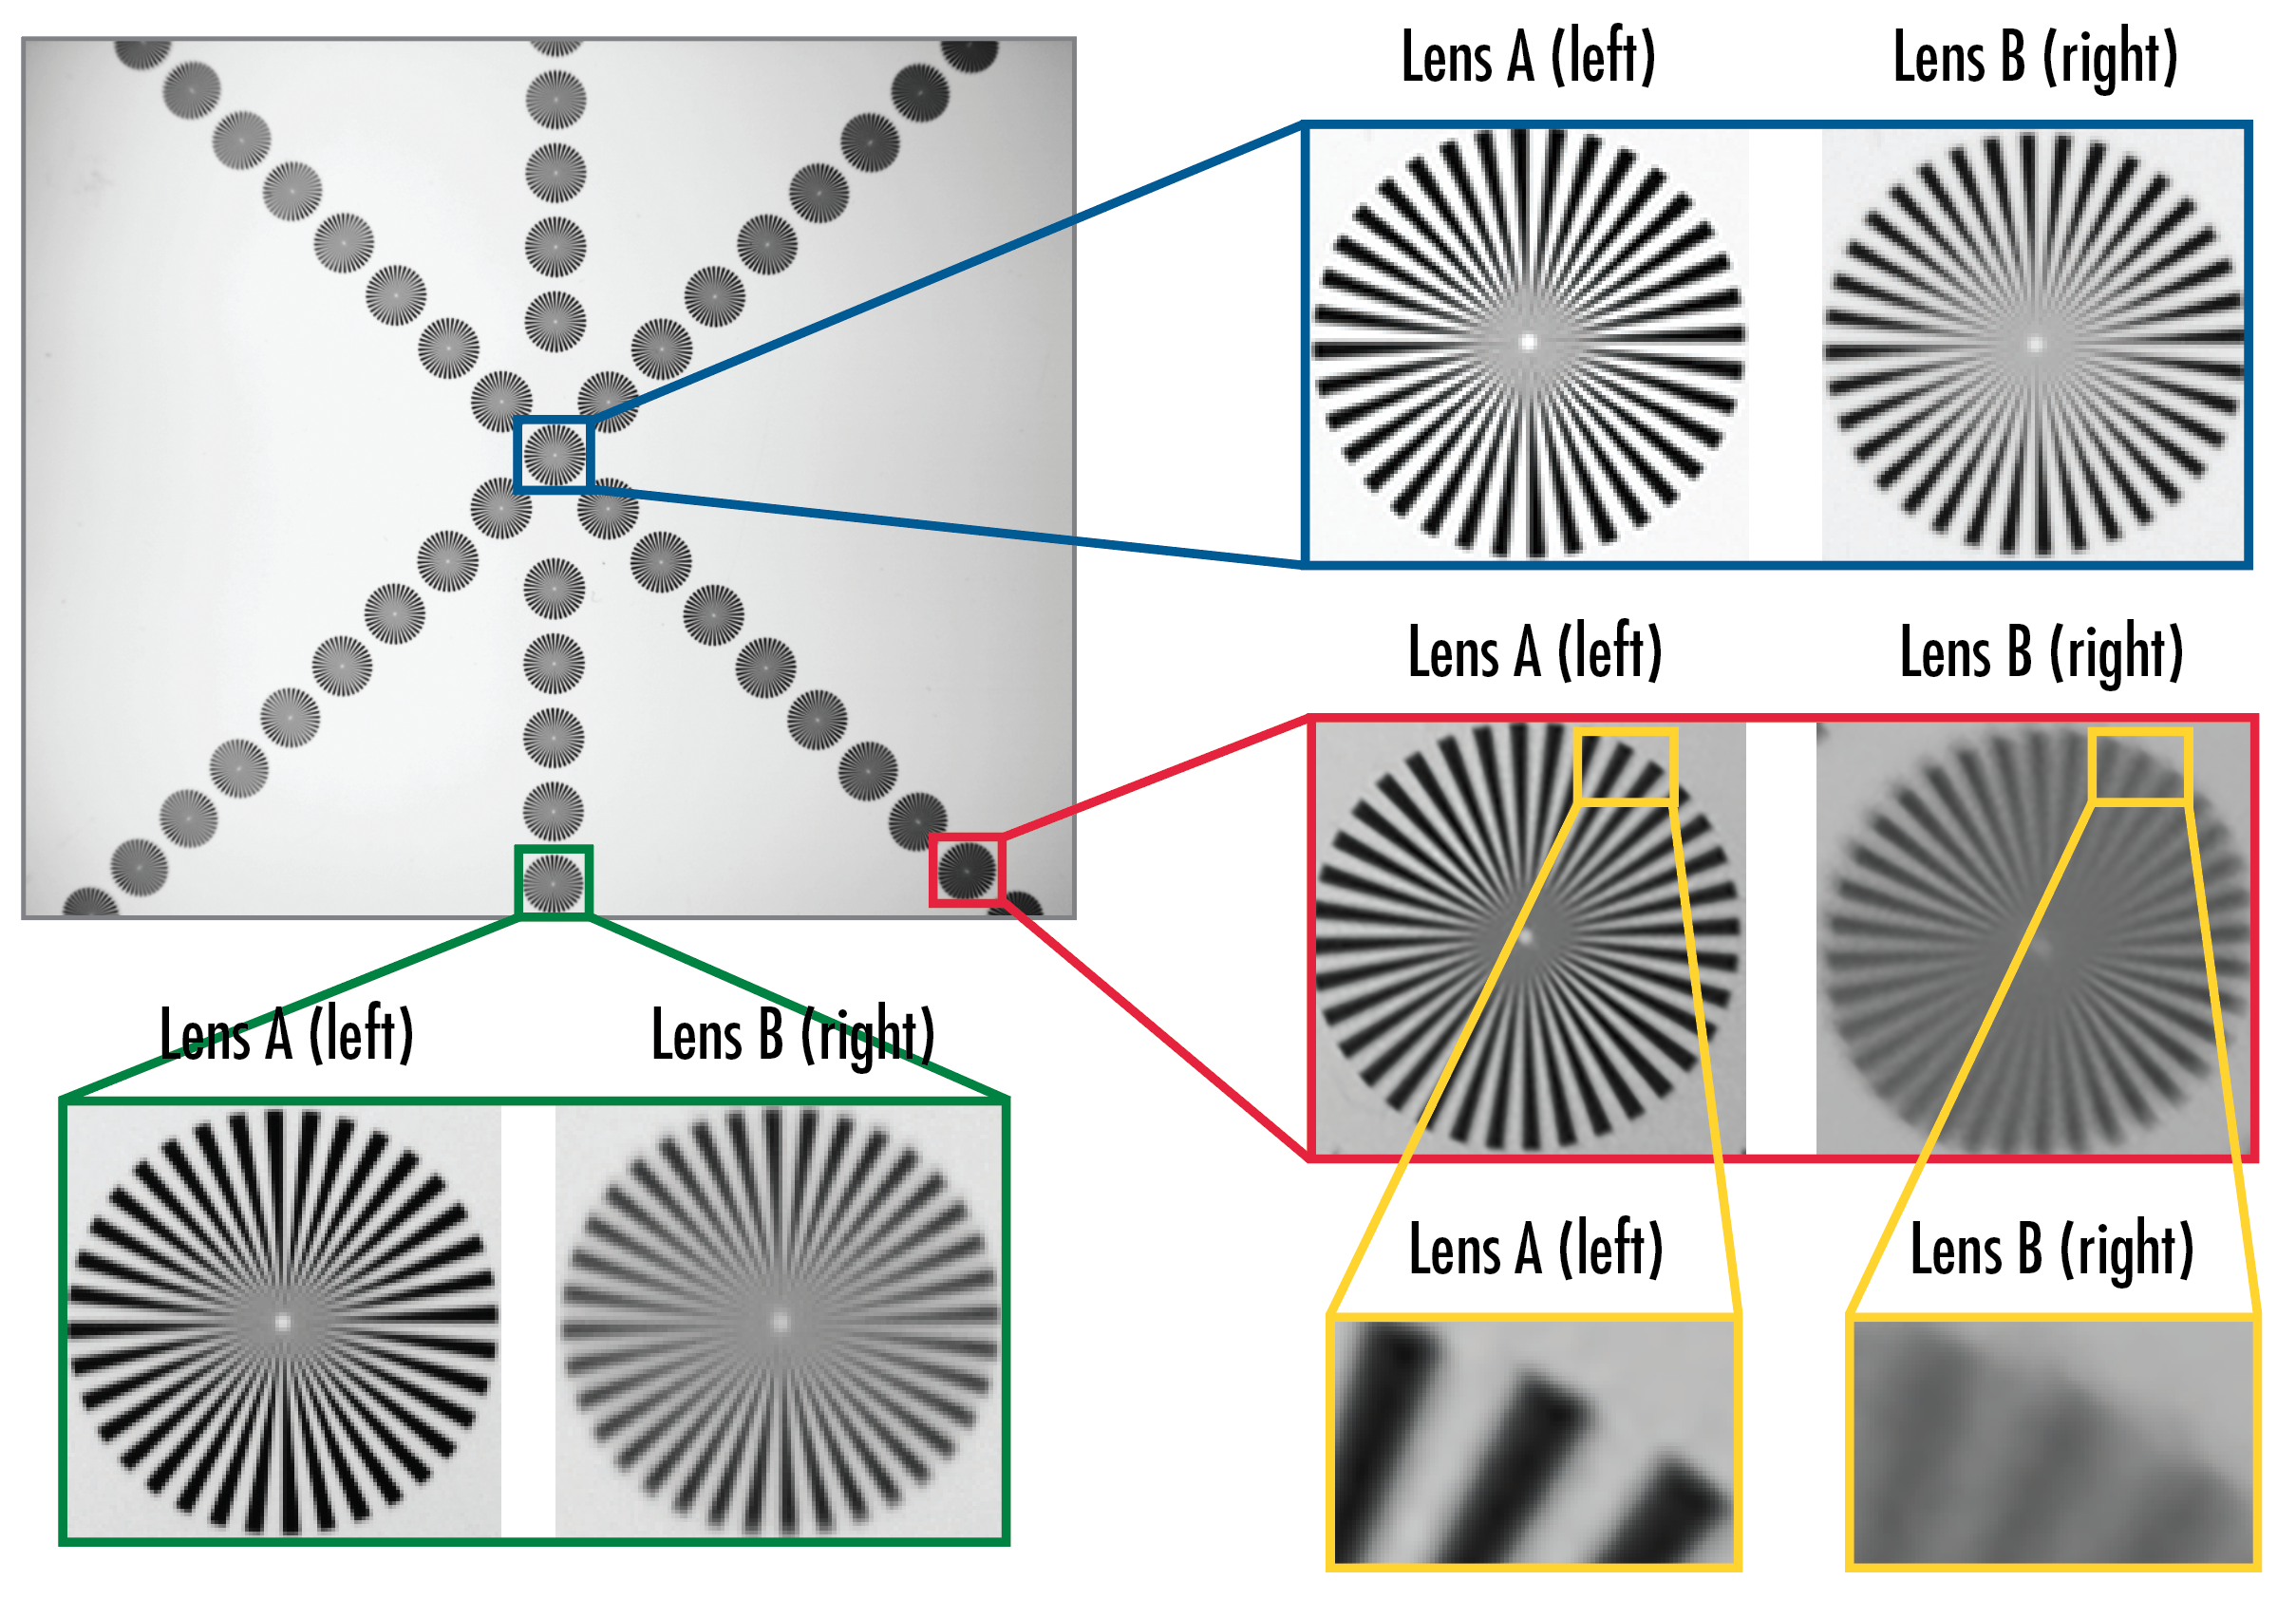
Ex. 4: Real-World Lens Performance. Actual Images.
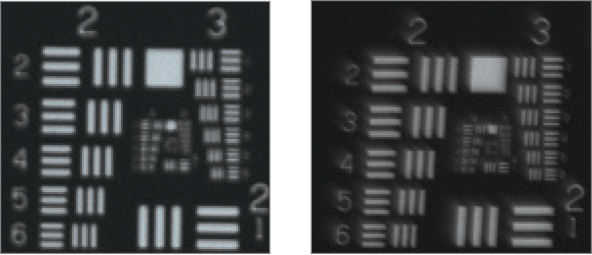
两只同为 16mm、f/2.8、FOV 100mm(水平)的镜头拍摄多元星标(Star Target),可同时呈现各方向宽范围频率。镜头 A 全面优于 B:角点黑白更难区分,像散等方向性像差使径向线条细节更多。角点黄框中每对黑白线约占 10 像素,模糊圆跨多像素使空间分辨率从中心附近 5MP(2448×2050)降到角点约 500×400,已低于 VGA(640×480)可再现水平;黄框对比度镜头 A 为 45%、镜头 B 仅 7%,说明即便传感器分辨率降低,设计约束与制造公差仍会拉开差距。
本节围绕相对照度(RI)、渐晕(vignetting)与照度滚降(roll-off)解释像面边缘变暗的成因与权衡,给出 RI 曲线读法、cos⁴θ 定律、微透镜角度效应及镜头—传感器匹配与校正手段。
Introduction (导语与章节定位)
排查相对照度(RI,Relative Illumination)、滚降(roll-off)与渐晕(vignetting,即穿过成像镜头外缘的光线被遮挡)问题时,必须先考虑传感器格式/尺寸(sensor formats)。本节据此展开镜头与传感器的匹配、渐晕被有意用于提升性能的机制,以及非渐晕因素造成的照度下降及其校正。
Matching Sensors with Lenses
若传感器大于镜头设计所支持的像圈,图像会向边缘退化或变淡,这就是渐晕。分辨率需求上升时只有两条路:缩小像素或增大传感器;但持续缩小像素会遇到 2.4/2.5 节所述衍射极限与 MTF 的光学分辨瓶颈,加上信噪比与灵敏度问题,趋势反而是传感器尺寸增大,从而加剧渐晕与滚降,除非选用像圈匹配的镜头。
Relative Illumination
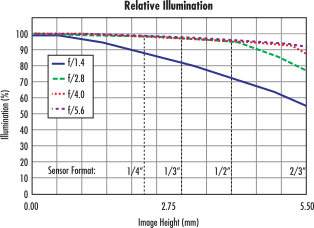
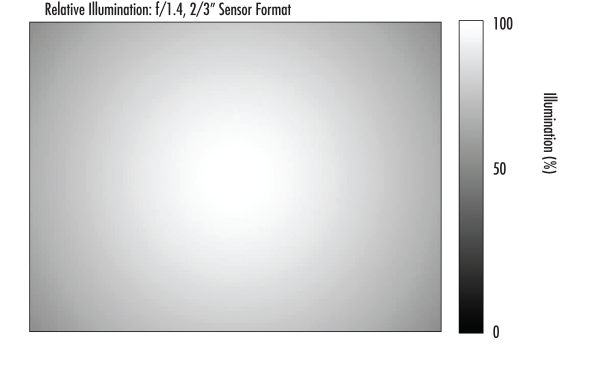
图 1 是典型 RI 曲线:横轴为传感器中心到角点的距离,纵轴为相对视场最高照度点(通常中心,设为 100% RI)的照度百分比,各曲线对应不同 f/#,并叠加各传感器对角线的竖直虚线。注意 RI 不是绝对亮度,增大 f/# 仍会降低整体亮度。f/1.4 蓝线在 2/3" 传感器角点 RI 为 57%、在 1/2" 角点为 72%——传感器越小 RI 越好;增大 f/# 可改善 RI,直到渐晕完全消失后各高 f/# 曲线重合,但收小光圈不会明显增大像圈,专为某尺寸设计的镜头无法靠收光圈适配更大传感器。滚降在收光圈后依然存在,因为它取决于光线角度而非光线数量;多数镜头中心照度最高、向边缘趋于平坦或下降,少数因光瞳压缩(pupil compression)反而略升(本文不展开)。
Vignetting Within the Lens - ADVANCED
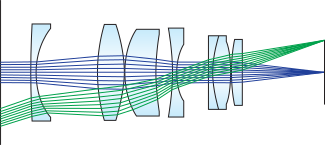
渐晕是光线被单个镜片边缘或机械光阑挡住、未能走完整个镜组到达传感器,可能是有意、无意或不可避免;多见于低 f/#、短焦距镜头,或需在低成本下实现高分辨率的镜头。图 3 对比同一 16mm 镜头 f/1.8(红圈处光线被截断)与 f/4(无渐晕):截光可能源于镜片口径限制或为挡杂散光,也常被有意引入以提升整体性能或降成本。
Selective Vignetting to Gain Performance - ADVANCED
渐晕常被用来最大化整个像圈的分辨率:边缘光线更难被准确导向目标像素,落到错误像素反而降质,因此直接把这些误导向的光线从系统中剔除——光线到不了传感器就不会破坏图像;代价是相对照度(RI)下降。这是"用边缘照度换全视场分辨率"的设计取舍。
Vignetting at the Pixel Level: Large vs. Small Pixels
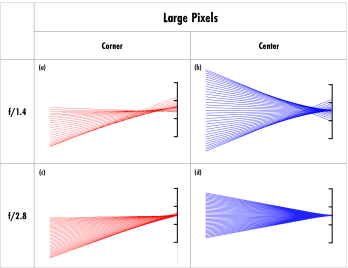
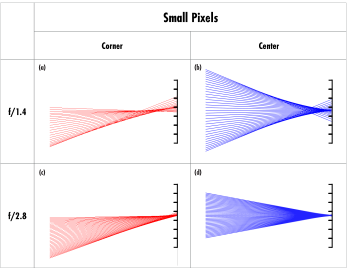
图 4/5 展示 f/1.4 与 f/2.8 下角点、中心像素的入射光线:f/1.4 时部分光溢到相邻像素造成轻微图像与对比度下降,增大 f/# 到 f/2.8 相当于用渐晕裁掉这些杂散光线、提升对比度。图 5 中像素尺寸减半、分辨率提高 4 倍,渐晕的改善覆盖整个传感器;而图 4 的大像素下同样改动只轻微改善角点,因为溢光本就只涉及少量像素。以上为标称设计能力,未计制造公差;公差越松、成本压力越大,越需靠有意渐晕维持全视场分辨率,但会损害照度分布,实现方式之一是刻意把各镜片通光口径设计成对离轴光线产生强烈渐晕。
Vignetting in Different Lens Designs - ADVANCED
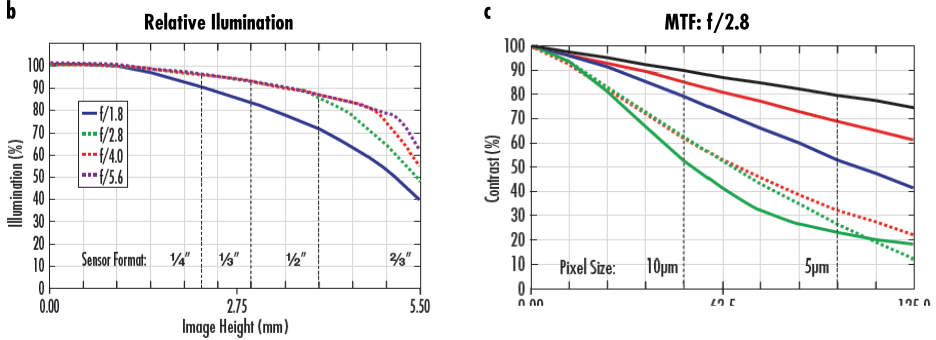
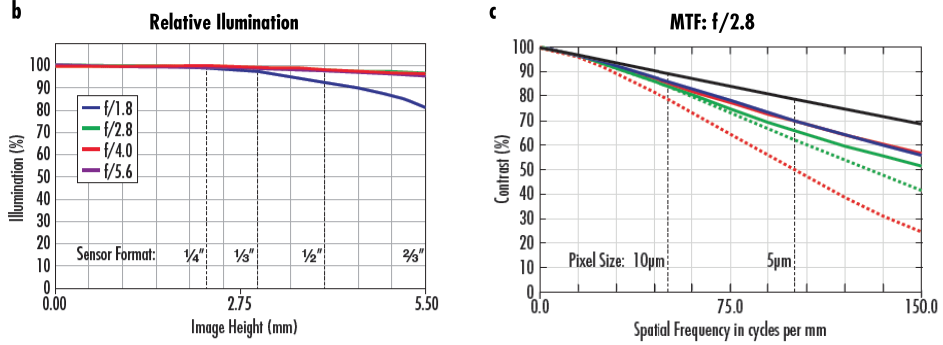
图 6 的标准 12mm 镜头中,中心(蓝)与角点(绿)光线束尺寸差异很大,说明存在大量选择性渐晕,导致边缘照度低于中心,目的是在较低价位下用更宽松的材料与公差维持可接受性能。图 7 的超高分辨率 12mm 镜头各视场光线束更均匀、渐晕很低,全传感器 RI 更平坦,代价是更贵的材料与更严公差、镜头价格更高。
Illumination Roll-Off - ADVANCED
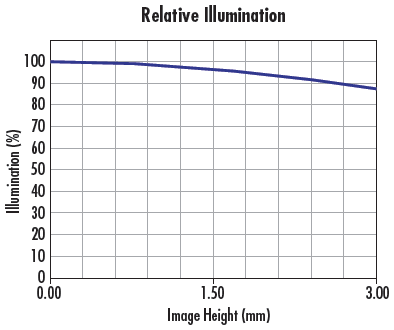
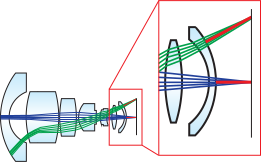
滚降(roll-off)不是渐晕,而是辐射度定律导致的 RI 随视场下降:无渐晕镜头像圈的最大亮度受像方主光线角度余弦四次方限制,即 cos⁴θ 滚降("cosine to the fourth")。图 9 高亮中心与角点主光线;主光线角变陡时问题突出,尤其大传感器/线阵传感器、宽角 FOV(短焦距)、短 WD 大 FOV 场景。表 1 显示 15° 时中心到角点 RI 降约 13%(87.1%),角度翻倍到 30° 降幅近 44%(56.3%),45° 为 25.0%、60° 仅 6.3%。校正办法:把镜头设计成像方远心(image space telecentric),使主光线角差为 0° 得均匀照度;或在物体边缘补光、加装渐晕中性密度(ND)滤镜做非对称照明补偿。
| 主光线角 | 5° | 10° | 15° | 30° | 45° | 60° |
| 中心到角点最大相对照度 | 98.5% | 94.0% | 87.1% | 56.3% | 25.0% | 6.3% |
Roll-Off and Micro Lenses - ADVANCED
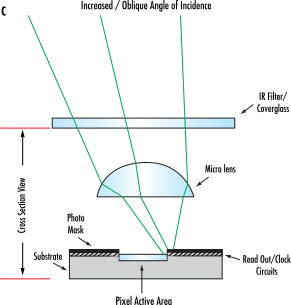
传感器微透镜(micro lens)用于把更多光导入像素有效区,但与其他镜头一样有最佳工作的角度接收范围:入射角增大,到达像素有效区的光减少。多数镜头设计把像方主光线角控制在 5–7° 以下以抑制该效应。图 10a 为像素上的微透镜,10b 法向入射(代表中心像素)时全部光线聚焦到有效区,10c 斜入射时部分光线丢失,造成超出镜头 RI 曲线标称值的额外 RI 下降。
本节把畸变(Distortion)界定为"几何错置信息、可被标定去除"的单色像差,给出几何/TV 畸变公式与桶形、枕形、波浪(胡须)、梯形(keystone)等类型,强调精密机器视觉与计量中的选型要点。
Introduction (导语与章节定位)
畸变常与"画质变差"混用,但它是独立像差:多数像差把信息混叠成模糊,畸变只是把信息在几何上放错位置,因此已知畸变可被映射/计算并从图像中去除,而模糊信息无法重建。它描述固定工作距离(WD)下放大率随视场(FOV)的变化,对精密机器视觉与测量/计量(gauging)至关重要;不同于视差(parallax,放大率随 WD 变化)。畸变随波长变化(图 1),标定去除时必须已知照明波长;大 FOV 因三次方场依赖畸变更大,属三阶像差,短焦距/低倍率比长焦距/高倍率更易畸变,远心镜头通常畸变很小;而把镜头设计成极低畸变时,可达最高分辨率会下降。
How is Distortion Specified?
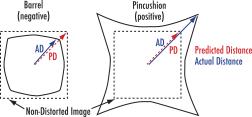
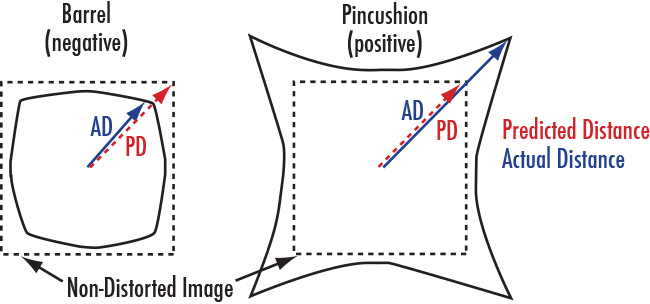
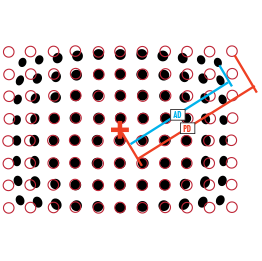
畸变以场高百分比表示,通常 ±2–3% 在不使用测量算法的视觉系统中不易察觉。简单镜头分两类:负畸变/桶形(barrel,点显得更靠近中心)与正畸变/枕形(pincushion,点显得更远),图 2 给出形状示意。可用点阵靶标按公式 D(%)=(AD−PD)/PD×100% 计算,AD 为实际距离(Actual Distance)、PD 为预测距离(Predicted Distance)。注意畸变在像面内未必线性,且随波长与工作距离变化,逐只镜头单独标定才能保证精度。
Examples of Distorted Curves
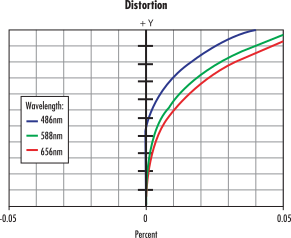
图 3 是 35mm 镜头的负/桶形畸变,各波长畸变几乎一致,不存在波长相关问题。图 4 则同时出现不同波长分离与正、负畸变并存,称波浪或胡须(wave / moustache)畸变,常见于为测量/计量设计的低畸变镜头;这类镜头若系统使用多个波长,标定去除畸变需特别处理。
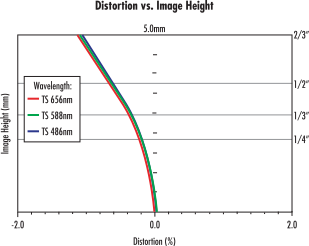
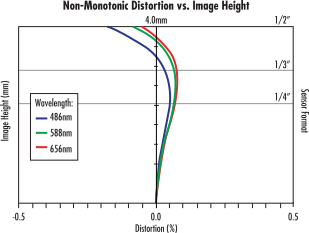
Geometric Distortion vs. TV Distortion: An Important Difference
数据手册常用径向几何畸变或 RIAA TV 畸变两种标法。几何畸变是畸变像中点位置与理想系统位置之差,用点阵靶标测得,按公式 1 由靶标中心到某点的距离与错位后距离之差算百分比(图 5)。TV 畸变按 RIAA 标准,用仅填满垂直 FOV 的方形靶标,取角点与中心边缘的高度差 ΔH 按 D_TV(%)=ΔH/H×100%(公式 2)计算,反映边缘直线的表观平直度,即单一场点的几何畸变。只给单点会把非零畸变镜头误标成 0%:图 4 任一波长都能找到 0% 截点,但全像圈并非零畸变(图 6 示例);复合镜头畸变非单调、可在视场内变号,故径向畸变曲线比单一 RIAA 值更可信,且 TV 值看起来远小于同镜头最大几何畸变,选型时必须分清标的是哪一种。
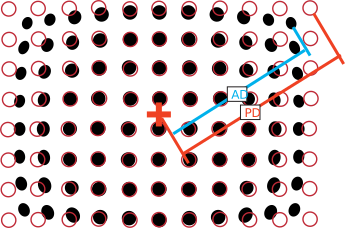
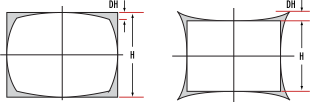
Keystone Distortion
除上述光学设计固有的畸变外,系统装调不准会产生梯形畸变(keystone distortion),它是视差的一种表现(图 7)。标定成像系统时须把它与径向几何畸变一并考虑;虽然畸变常被视为可去除的"外观"像差,但算法校正会带来额外处理时间与算力功耗,在高速或嵌入式应用中可能不可接受,还可能伴随图像信息损失,选型时需与其他指标权衡。
本节辨析极易混淆的景深(Depth of Field, DOF)与焦深(Depth of Focus):前者是物方物体沿轴移动时镜头免调焦保持像质的能力,后者是像方传感器移动/倾斜时的容差,二者同受 f/# 支配却作用在物、像两侧。上承 f/# 与分辨率的基本关系,下接 3.5 像差机理与 4.1 远心镜头的景深优势。
导语(Introduction)
原文以「名称与性质相近」点明 DOF 与 depth of focus 常被混为一谈,并给出最简判据:DOF 针对「镜头固定、物体被重新放置」时的像质,depth of focus 针对「物体固定、传感器在不同位置(含倾斜 tilt)」时能否维持合焦。这一物方/像方的对偶划分,是后面 6 个小节全部推导的前提,也解释了为何全文把景深曲线放在物方、把焦深与传感器倾角放在像方分别讨论。
Depth of Field
DOF 定义为镜头在不重新调焦的前提下、物体自最佳焦面向近处和远处移动时仍能维持「指定对比度下空间频率」的能力,因此它只有绑定分辨率与对比度才有意义,也适用于复杂几何或不同高度的物体。物体偏离设定聚焦距离时分辨率与对比度同时下降;原文指出可用 Test Target 中的靶标直接测量并标定系统 DOF。这把「景深好不好」从主观感受变成一个可测量的对比度阈值问题。
Resolution and DOF
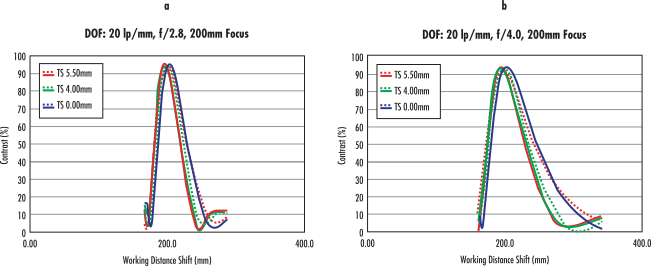
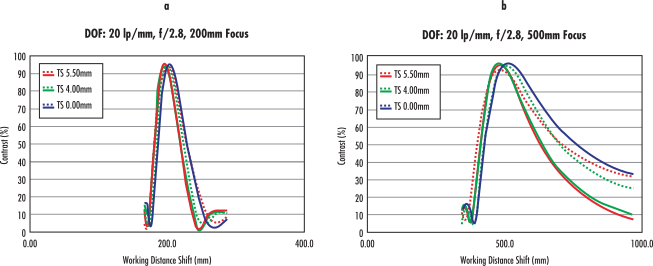
原文明确「细节越小、所需空间频率越高、镜头能给出的 DOF 越小」,建议用 Lens Performance Curves 中的 DOF 曲线在给定细节尺寸下读数,因为曲线同时计入 f/# 的理论限制和镜头设计的像差。固定 20 lp/mm 下对比 f/2.8(Figure 1a)与 f/4(Figure 1b):f/# 增大可用 DOF 变宽,且最佳焦点之后(远离镜头一侧)的可用 DOF 大于镜头与最佳焦点之间,原因是放大率随物距增大而下降,这种不对称 DOF 曲线在定焦镜头中很常见。Figure 2 把同一 f/2.8 镜头放到更长工作距离,DOF 进一步增大,直至无穷远出现超焦距(hyperfocal)条件、万物同等合焦。
How f/# Affects DOF
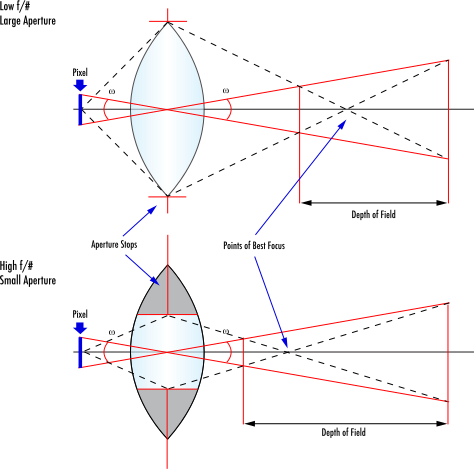
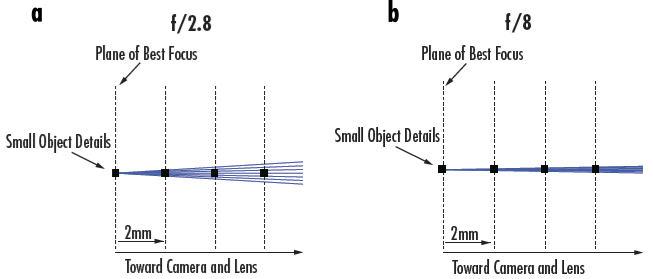
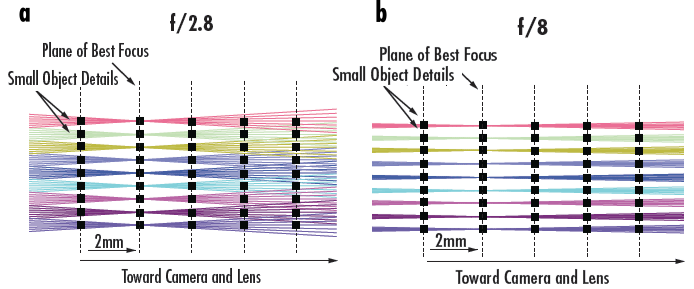
Figure 3 用两束光线解释机理:黑色虚线锥表示合焦,红色锥是系统分辨率的角表征,二者相交处界定 DOF 全范围;f/# 越低,黑锥扩张越快,物体细节越早糊进周围,DOF 越小。原文同时强调关键取舍:提高 f/# 虽「总是」增大 DOF,但因极限分辨率与 f/# 成反比,最小可分辨特征尺寸(即便在最佳焦点)也会变大,细节小到一定程度会因触及衍射极限反而变糊,用短波长可挽回部分分辨率(该衍射效应 Figure 3 未画出但须留意)。短 WD 下光锥角大、两侧发散快,DOF 受限;长 WD 则相反。
Ex: f/# Effects Close Up at the Object Level
Figure 4 在物面用 2mm 间隔的竖线标出离最佳焦面的距离,每格上的方块代表单像素细节:f/2.8(a)时光束随离焦迅速展宽、越来越多光线打不到细节;f/8(b)时束宽增长慢,所示各深度上细节都大于束径、光线全部命中。Figure 5 把概念推广到 FOV 内多点,每个细节加间隔构成一个线对:f/2.8(a)束间重叠使相邻细节更快混叠、两个细节因低 f/# 糊在一起,f/8(b)则不发生。两图从像素级与线对级印证上一节的 f/#—DOF 结论。
Depth of Focus - ADVANCED
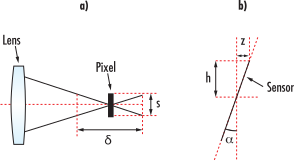
焦深是 DOF 的像方对应量:物体不动、传感器移动或存在 tip/tilt 时像面与传感器面之间的容差;f/# 减小则焦深同步减小,倾斜对全视场合焦的破坏被放大,且该问题「与大传感器无关」而独立于传感器尺寸。原文给出推导式 δ = 2(f/#)_w·s 与 z = ½(s·p·tanα),并强调 depth of focus 高度依赖像素数 p、几乎与阵列/像素尺寸 s 无关,故像素数攀升以及大阵列、低 f/# 的线扫描应用更需严格对准;Figure 6 展示传感器相对光轴倾斜的问题。无源对准下镜头与传感器正交性总存在偏差,部分镜头带 tip/tilt 调节机构,但线扫描传感器的 swale(不完全平整)无法靠 tip/tilt 消除。
Effects of Sensor Tilt
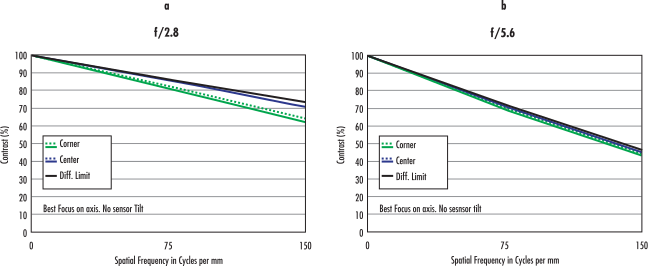
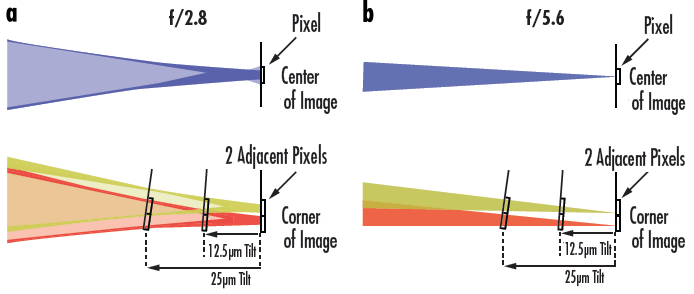
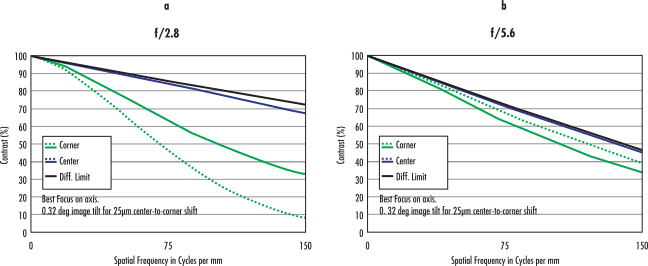
Figure 7 以 35mm 镜头、470nm 照明、3.45µm 像素(Nyquist 150 lp/mm)对比:f/2.8(a)性能远优于 f/5.6(b),且两者都接近衍射极限,说明单看最佳物面 f/2.8 成像更好。但 Figure 8 引入 12.5µm/25µm 倾斜(每条半竖线代表向镜头后移 12.5µm,黄/红束代表 3.45µm 像素下的一个线对周期):f/2.8 在 12.5µm 处黄红束已串扰,25µm 时红束覆盖两个整像素并吃掉约半个黄束,严重模糊。Figure 9 给出 25µm 倾斜下的 MTF:f/2.8 大幅下降、f/5.6 变化轻微反而反超;代价是 f/5.6 比 f/2.8 少四倍光量,在高速/线扫描中可能成问题。传感器绕中心倾斜时上下两端同时退化,故需用更严公差的相机与镜头,且不同相机—镜头组合表现不一。
本节系统梳理机器视觉镜头的五类主要像差:球差、像散、场曲、色差与色焦距漂移,指出它们分别由孔径尺寸、视场角、镜片光焦度之和、玻璃色散以及波长决定,并给出收缩光圈、对称结构、负光焦度校正片、正负不同色散玻璃组合、复消色差设计等具体抑制手段。它承接 3.4「DOF 曲线也计入像差」的结论,为 3.7 的 MTF 像差平衡与 4.2 远心低畸变优势提供物理基础。
Common Aberration Types
原文以此标题作为像差类型的总纲,标题下并无独立正文段落,随后依次展开球差、像散、场曲、色差与色焦距漂移五个三级小节。可据此把后续内容归为两类:与孔径/视场相关的单色像差(球差、像散、场曲),以及与波长、玻璃色散相关的色差(含轴向的色焦距漂移)。这一分类也是理解 3.7「像差随 WD 与放大率漂移」的前提。该总纲标题在解析稿中无对应正文:[待补充]。
Spherical Aberration
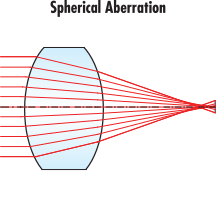
球差指入射光线因打在镜面不同高度、入射角不同而在不同距离聚焦,是孔径尺寸(aperture size)的函数:光线越靠镜片边缘、入射角越陡、折射越强,焦点越靠近镜片(Figure 1)。因此大光圈、小 f/# 镜头更易受球差影响;原文给出的直接缓解手段是收缩光圈提高 f/#,但明确「改善有上限」,不能无限依赖。这为 3.4「提高 f/# 会触及衍射极限」的取舍补上了像差侧的解释。
Astigmatic Aberration
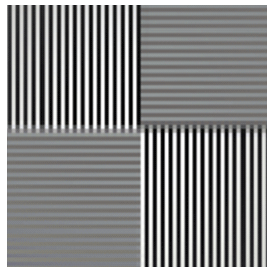
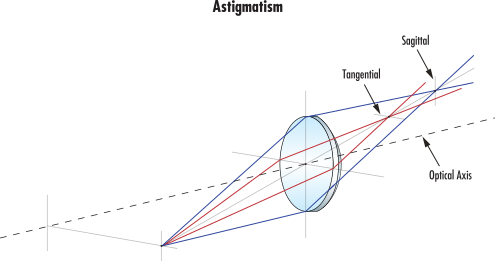
像散是视场角(field angle)的函数:镜头需覆盖大视场时,沿视场方向(tangential/子午)与正交方向(sagittal/弧矢)的性能不一致,Figure 2 中半横半竖的条纹一个方向合焦、另一个方向离焦,Figure 3 显示切向与弧矢焦点分离。成因是离轴光线不再像轴上光线那样通过旋转对称面;原文给出的两个校正条件是「设计关于光阑对称」和「视场光线入射角低」,前者会导向类似双高斯(double Gauss)的结构。故大视场、低畸变需求会直接约束镜头形式选择。
Field Curvature
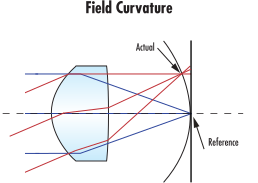
场曲描述最佳焦面因镜片曲率而弯曲的程度(Figure 4),成因是系统各镜片「焦距 × 折射率」之和不为零:成像镜头该值通常为正,像面呈凹形。由于机器视觉几乎不能把传感器做成曲面,设计者必须插入负光焦度校正片把该和压向零,代价是镜头变长、负片必须贴近像面,从而压缩后焦长(back focal length)。这解释了为何平场镜头体积与法兰距往往难以兼顾。
Chromatic Aberration
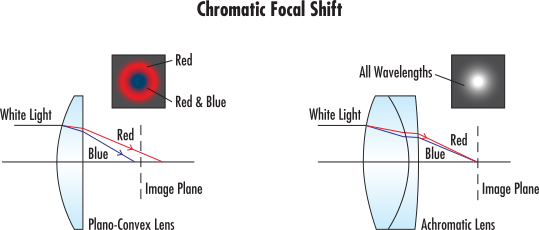
玻璃折射率随波长变化,故不同波长焦点不同:长波长镜头焦距相对更长。原文指出色差可通过「正负透镜 + 不同色散玻璃」组合消除(Figure 5 对比单透镜 singlet 与消色差双透镜 achromatic doublet 的光斑),代价是镜片数增加;要降低色差须用低折射率、高阿贝数(abbe number)玻璃。但这里存在与球差/像散校正的直接冲突——后者需要高折射率镜片,因此多像差同时校正必然是折中,正是 3.7「像差平衡」的动机。
Chromatic Focal Shift
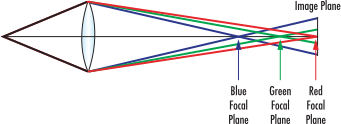
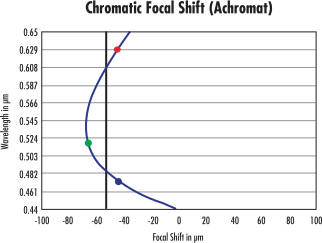
色焦距漂移是色差沿光轴的纵向表现,设计目标是让所有目标波长落在同一传感器面,但宽光谱下物理上不可能、只能逼近。Figure 6 的消色差(achromatic)曲线只有两个波长共面(黑竖线仅与蓝曲线交于两点),蓝/绿/红点对应 470nm、520nm、630nm LED:绿点在传感器面左侧、红蓝在右侧,是最平衡的折中位置,却没有任一波长真正合焦——单波长使用时性能反而更好。Figure 7 的复消色差(apochromatic)让三个波长共面、像质更优,但设计更复杂、多用昂贵材料、成本高,且放大率与 WD 适用范围窄、通用性差,多见于高倍显微物镜;对很小像素,消色差设计也可能不够用。
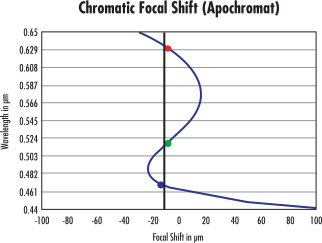
本节回答「这支镜头实际会表现如何」,把问题拆成名义(nominal)设计性能与实做(as-built)性能:前者假定镜片完全按设计加工、可用光线追迹软件精确预测,后者用统计公差分析估计量产达标概率。结论是名义值适合快速比较、实做值才接近真实但预测成本高得多。承接 3.5 的像差来源,为 3.7 的设计折中与 4.x 规格标定提供方法论背景。
Nominal vs. As-Built
原文指出「镜头会如何表现」并不简单:除前面章节已覆盖的照明、工作距离(WD)、f/#、传感器尺寸外,还必须把问题澄清为「实做(as-built)相对名义(nominal)会如何表现」。这一区分把评价从理想模型拉回量产现实,也定下全文两个核心术语;它呼应 3.5 的像差——那些属于设计模型内的偏差,而本节追加的是制造偏差。
Nominal
名义设计规格假定镜头「完全按设计加工」,因此只要在 Code V、Zemax 等光线追迹软件里建模,任意场景下的性能都可预测、数据易提取,MTF、畸变(distortion)、光斑尺寸(spot size)等指标都能由 prescription 直接算出。但原文随即点明这不是最佳答案:它假定所有参数与设计模型完全一致、不含任何公差,而现实中「绝不如此」;故名义值只能是特定条件下的近似与有用的比较工具,不能当作交付性能。
As-Built
实做性能用统计预测在计入制造公差后评估,需建模镜片绝对位置与形状、玻璃折射率与色散等大量因素:原文给出量级——Zemax 公差文件约 100–200 个分量,Code V 约 200–400 个分量,随镜片数与装夹方式显著变化。做法是让每个参数按公差范围随机变化,再统计有多少随机装配合格,并对特定频率与视场点的 MTF 等指标给出达标概率。相比之下名义性能可轻易用 prescription 预测 MTF/畸变/光斑,实做预测更准但更难;原文把它定位为「精度更高、成本更高」的补充,并指向可制造性设计指南(Tips for Designing Manufacturable Lenses and Assemblies)。
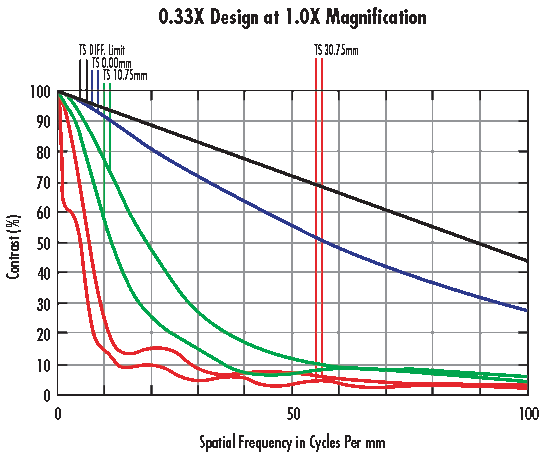
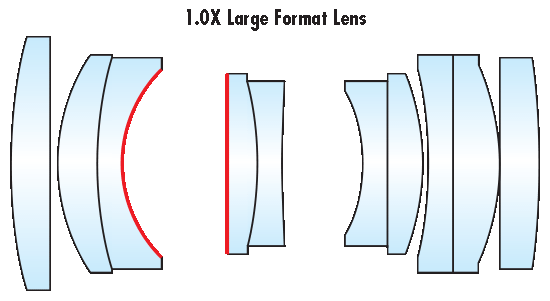
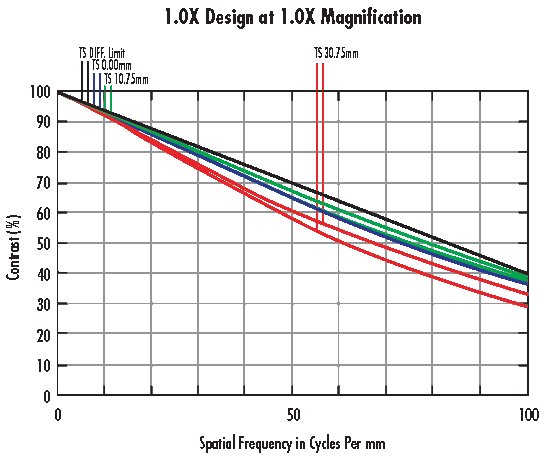
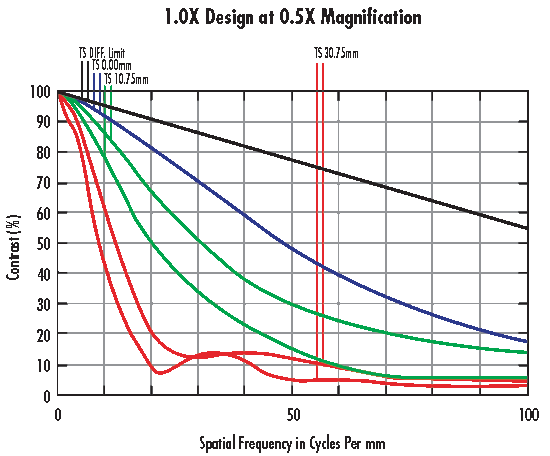
本节讨论镜头设计中像差与调制传递函数(MTF)的权衡:为单一 FOV/WD 优化的镜头性能极高但稍偏离即骤降,多用途镜头只能在一个 WD/放大率范围内平衡像差、性能上限更低;由此引出混合式(hybrid)设计——通过可调镜组间隔,用同一套玻璃在多个放大率下接近定制性能。以 0.33X/0.5X/1.0X 线扫描镜头与 100 lp/mm 为具体案例,把 3.5 的像差机理落到可量化的 MTF 曲线上。
Aberrational Effects
原文点明要最大化系统性能必须先压低色差、像散、球差、场曲等像差,且几乎所有这些像差都直接相关于 WD 与放大率(FOV 与传感器尺寸之比),彼此却未必相关:WD 或传感器尺寸/FOV 一变,像差就漂移、性能随之变化。极端做法是只针对单一 FOV 与 WD 设计,可把像差降到最低、达到超高性能,但 WD 或放大率稍有变化性能就迅速下滑。多用途镜头则在一段 WD 与放大率范围内平衡像差,虽不能超过专用镜头的峰值,却能在较大范围内可用;随着像素持续变小,这种「范围平衡」的折中愈发明显,成为后文混合方案的动因。
Hybrid Approaches
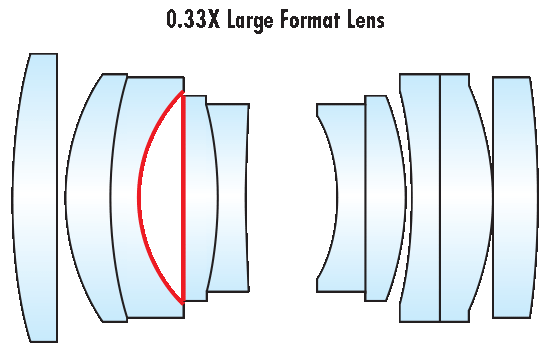
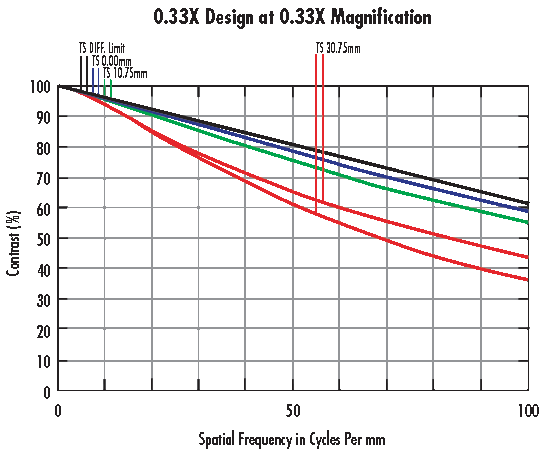
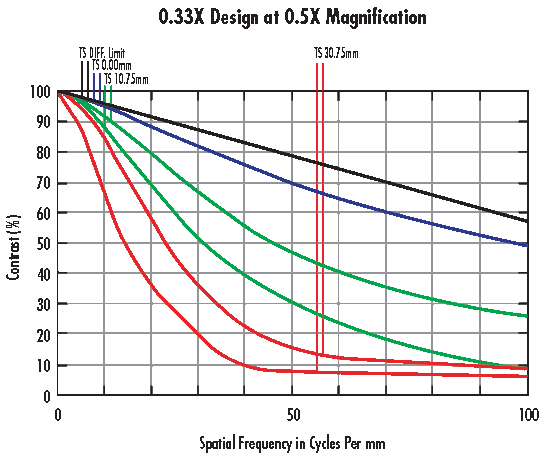
当时间与预算不允许为单一 WD/放大率定制镜头时,混合设计让镜组间隔可调、从而轻微改变设计并在目标放大率/WD 上提升性能。案例是为线扫描传感器按 0.33X 设定间隔的镜头(Figure 1),在 60mm 线阵上给出 180mm FOV;其 MTF(Figure 2)被限制在 100 lp/mm,对应 12k、5µm 像素传感器的 Nyquist——一个线对占 10µm(两个 5µm 像素),1mm 内 100 组即 100 lp/mm。把该 0.33X 镜头重新对焦到 0.5X(120mm FOV,Figure 3)与 1.0X(60mm FOV,Figure 4)时性能明显下降;Figure 5 把镜组间隔(红色标记)加大重优化后,Figure 6 显示 1.0X 额定处 MTF 与 Figure 4 有「极端差异」,而同一 1.0X 设计用在 0.5X(Figure 7)、0.33X(Figure 8)又迅速退化——两镜头玻璃相同、同时设计,仅间隔不同却性能悬殊。原文结论:混合方案比「一支通吃多应用」的镜头好、比多支全定制便宜且更易有现货,但达不到单 WD 真定制镜头的全部能力,在像素越来越小、放大率离开额定区间时性能仍快速衰减,成本也高于标准镜头。
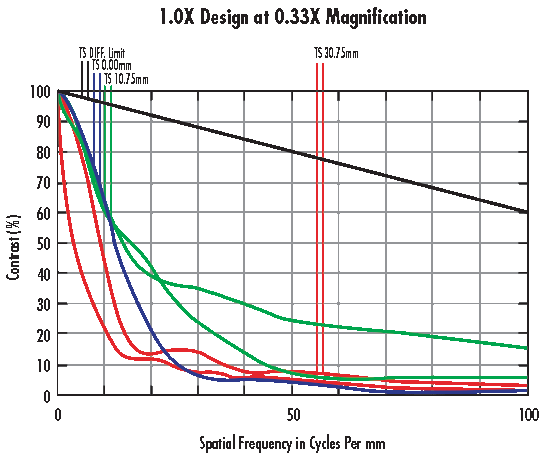
Telecentricity and Perspective Error 远心与透视误差
用远心光学消除物距变化带来的放大倍率误差与透视误差,同时直面低倍率下前组口径、体积与重量的代价。
本节说明远心(telecentric)镜头为何能给机器视觉带来最高测量精度:恒定放大率、零角视场(zero AFOV)消除视差/透视误差,使物体在景深内移动也不改变测量结果;并澄清「远心镜头景深更大」是误解——真正优势是最佳焦点两侧对称模糊,使边缘质心不偏移、所需亚像素插值更少。承接 3.4 的景深机理,为 4.2 低畸变与 4.3 尺寸约束铺路。
导语(Introduction)
原文把「快速、可重复、高精度测量」列为许多机器视觉系统的关键,并直接给出结论:对这类系统,远心镜头能获得最高精度。本节定位为讨论远心镜头的独特性能特征及其对系统性能的影响,后文即围绕「零角视场消除视差」与「对称模糊带来可用景深」两条主线展开,分别对应计量精度与测量稳定性。
Zero Angular Field of View: Parallax Error Elimination
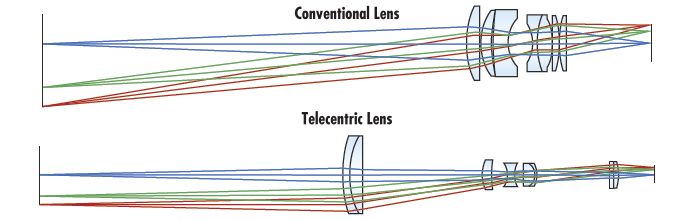
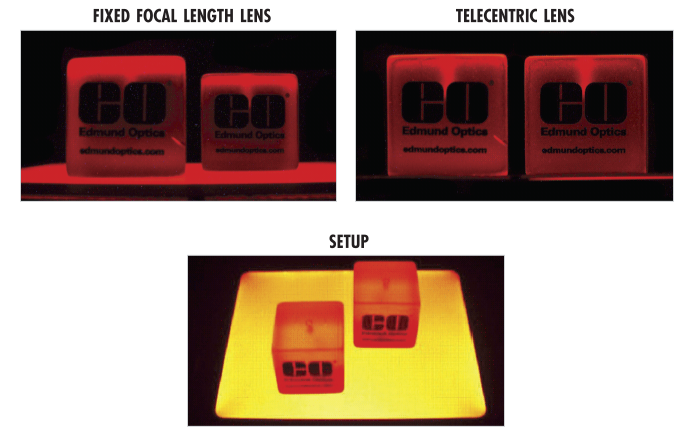
常规镜头有角视场(AFOV),物距增大时放大率下降(人眼立体视觉即源于此),由此产生视差(parallax)/透视误差:即便物体仍在景深内,只要位置移动、观测尺寸就变,精度受损。远心镜头以「恒定、非角度」的 FOV 消掉该误差——任意物距下 FOV 相同(Figure 1)。Figure 2 用两个不同 WD 的立方块对比:定焦镜头下明显能看出哪个更远(显得更小),远心镜头下则无法分辨前后。原文落到工程结论:振动传送带、零件位置不可重复都会造成 WD 不一致,定焦镜头不可避免的放大率标定误差会使系统「不可靠」,而远心镜头消除了这类测量误差,因此高精度场合必须用远心。
Telecentric Lenses and Depth of Field
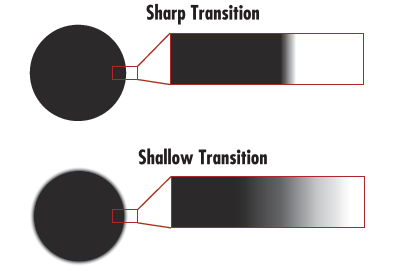
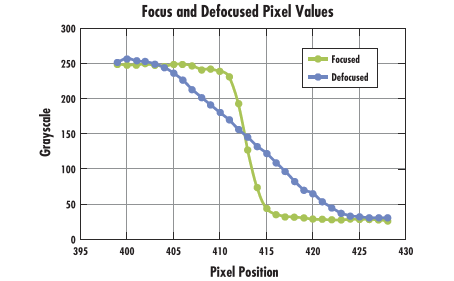
原文先纠正一个常见误解:远心镜头并非「先天景深更大」,DOF 仍由波长与 f/# 决定;其「可用 DOF」更大来自最佳焦点两侧的对称模糊——非远心镜头因视差与 AFOV 带来的放大率变化而呈现不对称模糊,远心镜头因 FOV 无角度分量而对称模糊,边缘等特征得以保留质心(center of mass)位置,离焦状态下仍可完成准确测量。更有意思的是模糊可被利用:Figure 3 中合焦时销钉白—黑过渡很陡,轻微离焦(b)则过渡铺展到更多像素;Figure 4 的灰度线剖面显示离焦边缘斜率更缓、跨更多像素。由于对称模糊未移动质心、所需亚像素插值更少,反而降低了对传感器噪声引起的灰度波动的敏感度,使销钉中心定位更可靠、重复性更高。
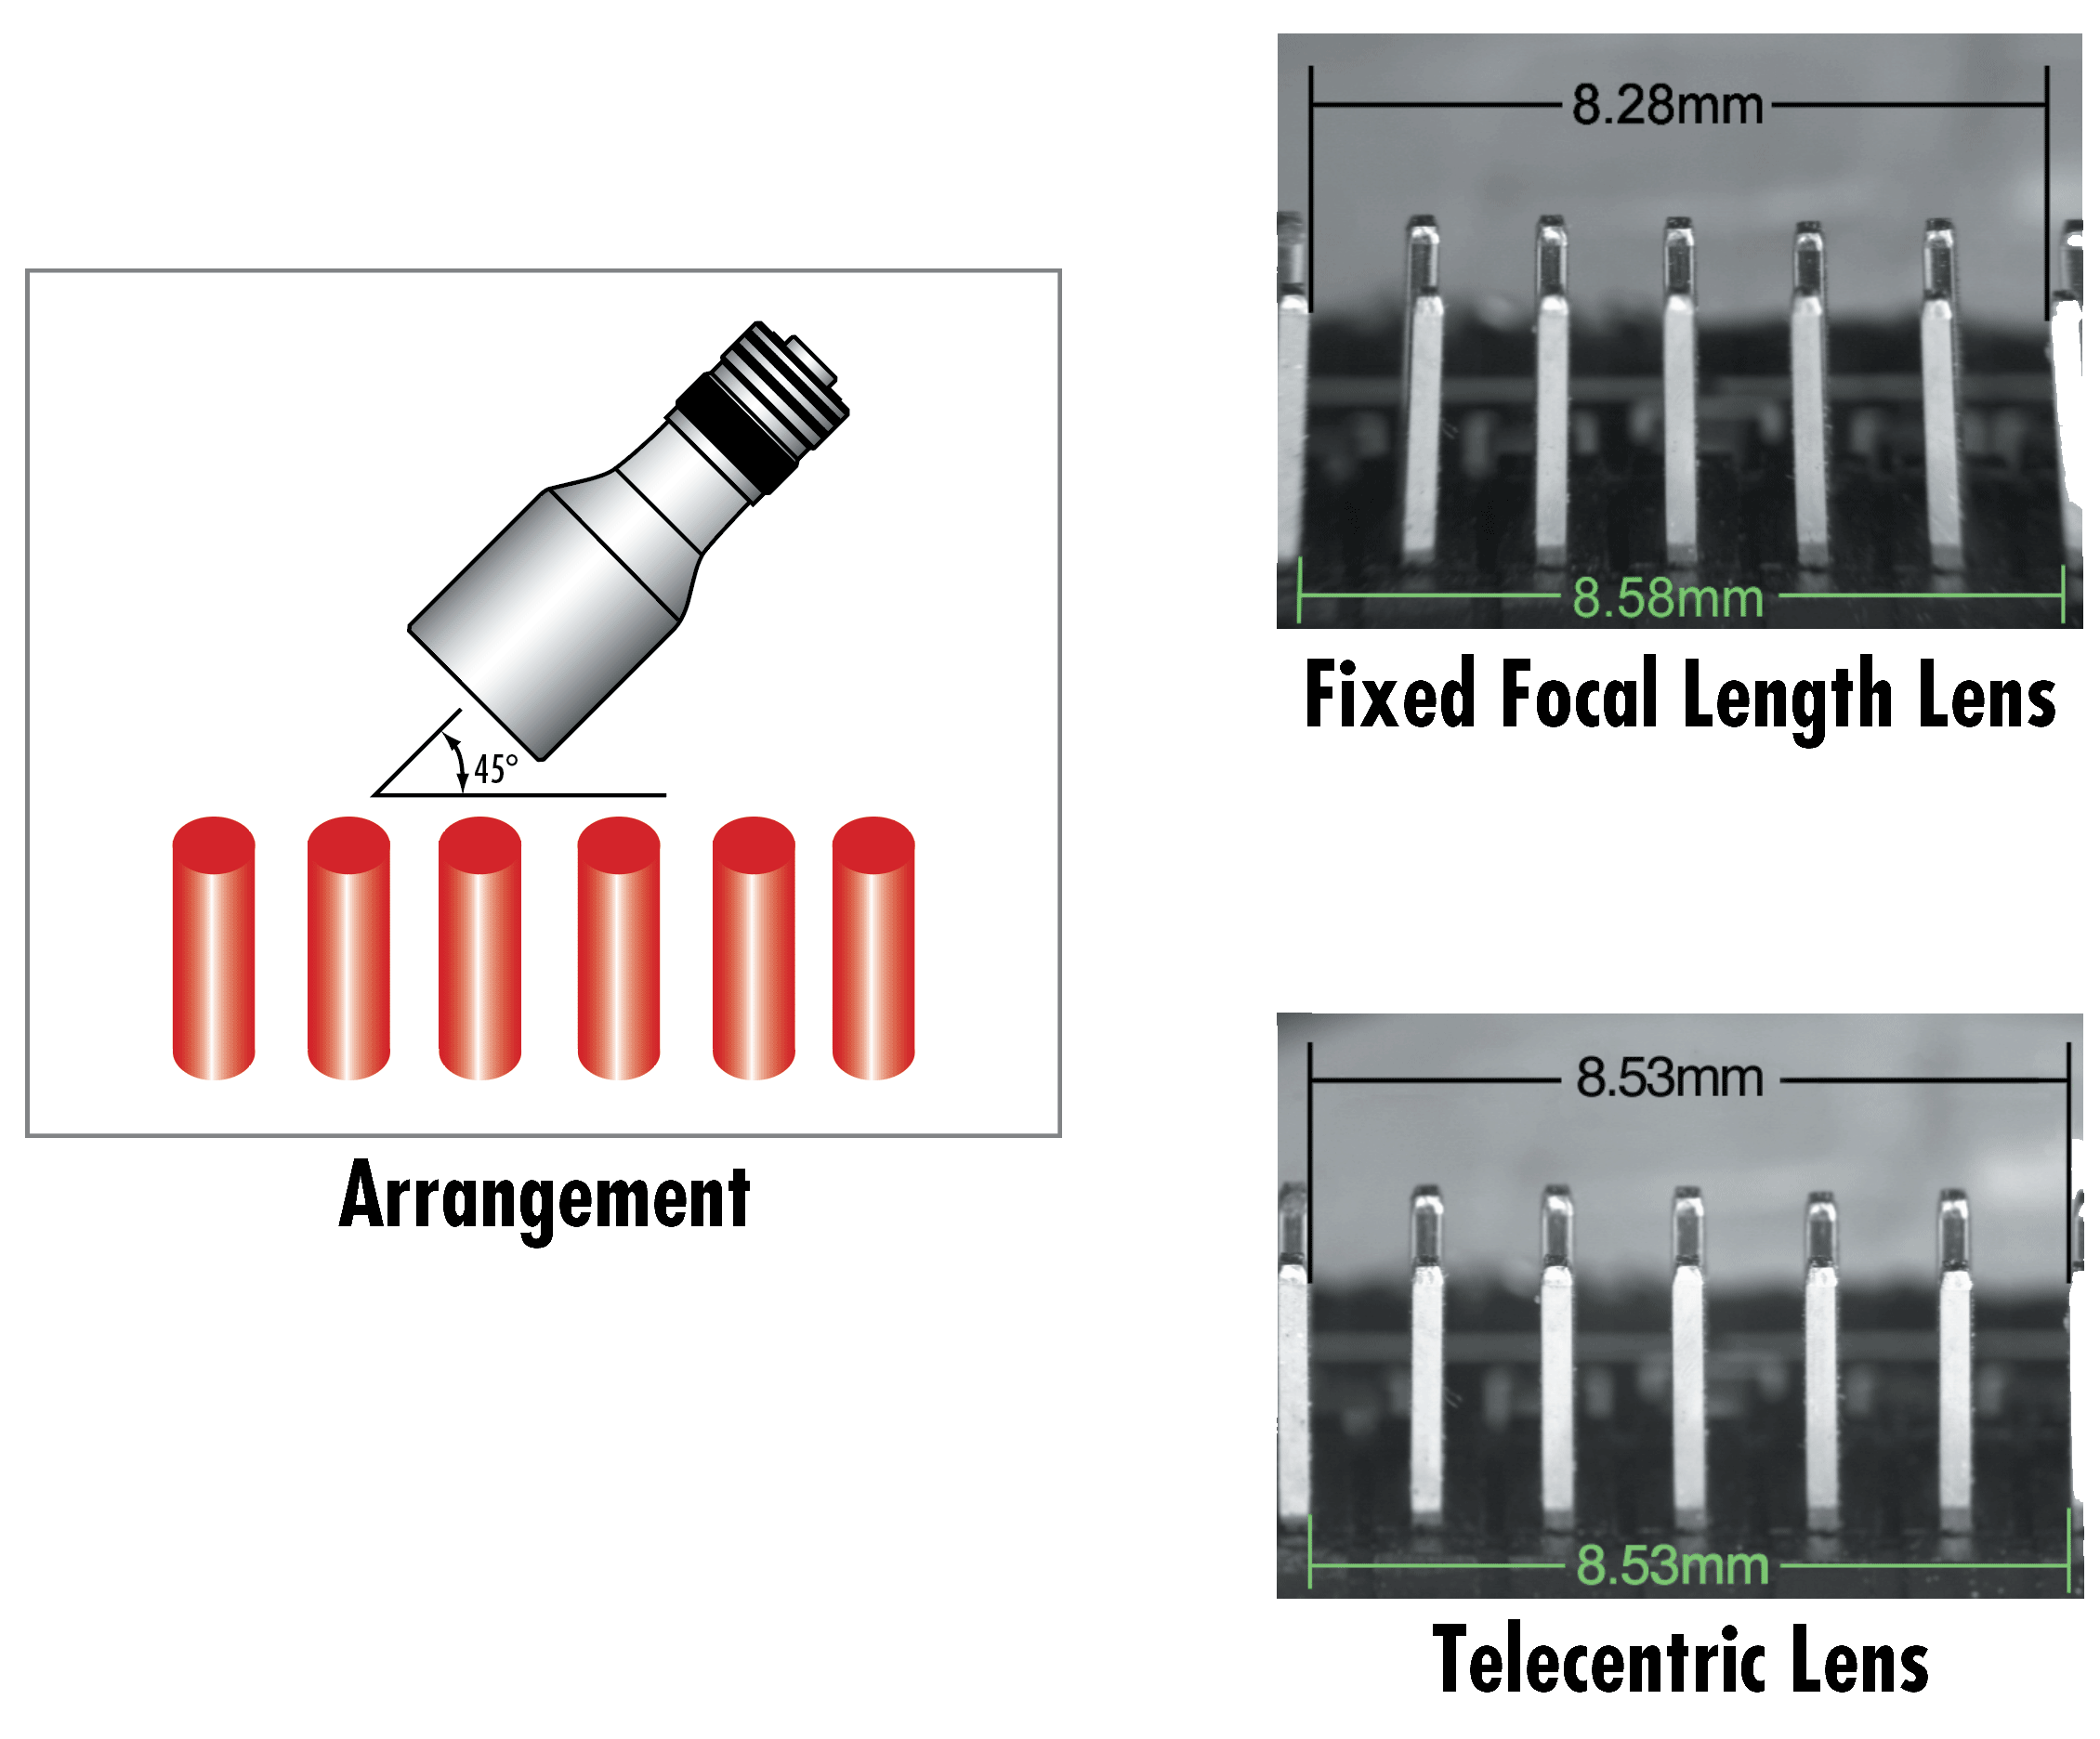
本节把远心镜头的计量优势延伸到畸变(distortion)与规格:远心镜头畸变通常低于定焦镜头、可省去软件标定从而降低 CPU 负载、提高每分钟测件数;但正因畸变极低,更易出现非单调「波浪/胡须」畸变,必须用畸变曲线而非单一数值。随后给出 TV 畸变、几何畸变、远心度(度)三项规格的定义陷阱,以及倾斜物面下的 Scheimpflug 条件与梯形畸变。原文无 H2 子标题,按「概述 + 术语条目」逐条展开,不省略任一规格点。
概述(Introduction / Overview)
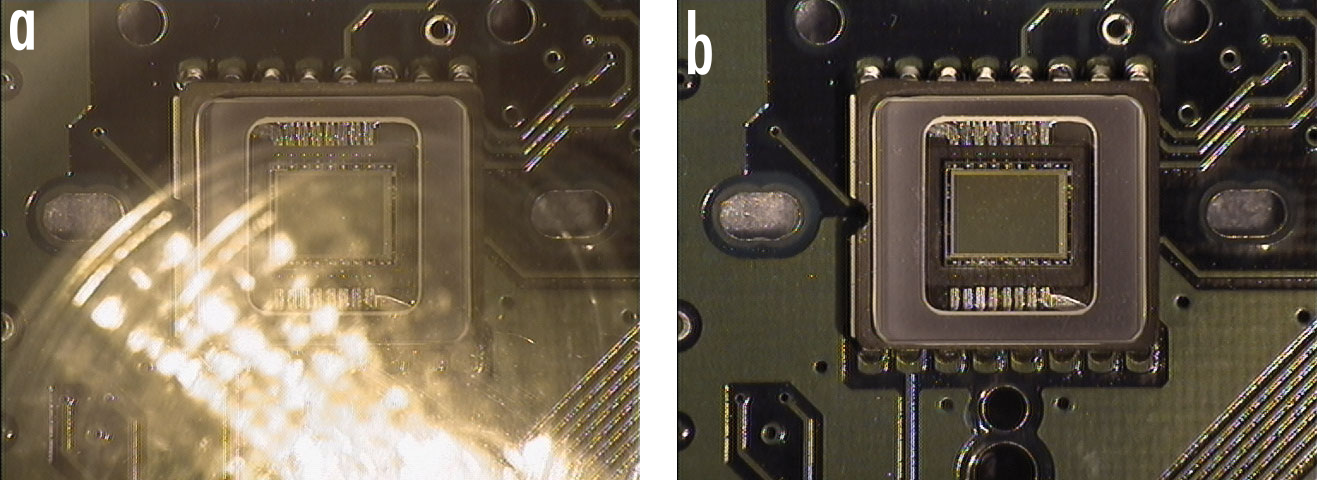
原文以「远心镜头在计量中的另一优势」开篇:其畸变通常低于定焦镜头,而畸变会让物体看起来位置偏移、进一步拉低测量精度(Figure 1a 中定焦镜头拍的电路板跳线因畸变叠加视差,边缘引脚看似向中心弯折;Figure 1b 远心镜头下引脚是直的)。虽然畸变可通过标定部分补偿,但视差仍在、仍会致错;远心镜头免标定还带来工程收益——软件计算量下降、CPU 负载降低、系统吞吐提高、每分钟可测更多零件。本节仅有一个「概述」标题,其余内容按原文出现的术语/规格条目逐条拆解,确保 TV/几何畸变、远心度、沙姆条件等无一遗漏。
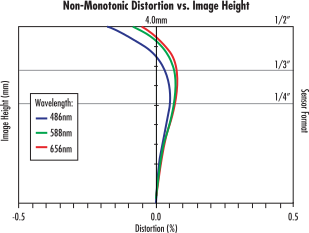
术语条目:非单调波浪/胡须畸变(Non-monotonic / Wave / Mustache distortion)
正因远心镜头畸变普遍很低,反而比定焦镜头更易出现非单调的 wave/mustache 畸变(Figure 2 对比单调 (a) 与远心典型的波浪 (b))。其幅值通常小到不足以显著影响零件测量,但绝不能只看单一数值:镜头可能在标称场点处畸变为零、在其他位置却非零,因此原文明确要求用畸变曲线(distortion plot)而非一个数字来表征,并据此正确标定使用远心镜头的成像系统。这是选型与验收时最容易被忽略的规格陷阱。
术语条目:TV 畸变与几何畸变(TV distortion / Geometric distortion)
原文指出远心镜头畸变可用两种方式标称,且都归类为百分比值,但「TV 畸变值几乎总是低于几何畸变值」,直接对比会误导选型。几何畸变给出的是「镜头可支持的最大传感器尺寸、最大场高」处的值;若畸变单调,该值即为全视场最大值,若为波浪畸变则必须看曲线(如 Figure 2)判断如何表征。选型结论:看到百分比必须问清是 TV 还是几何定义,并核对传感器尺寸与场高,否则会低估实际边缘误差。
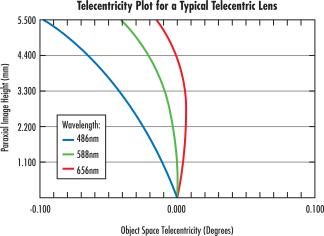
术语条目:远心度规格(Telecentricity,单位:度)
远心度一般以「度」给出,可理解为镜头的残余角视场;与「没有镜头零畸变」同理,「没有镜头完全远心」。Figure 3 的 1X 远心镜头曲线含红、绿、蓝三条线,代表不同波长下的远心度——最关键的是远心度随波长变化,故被测件的测量精度会随照明颜色改变;绝对值差异虽小,但在要求最高精度的系统中必须考虑,做法是优先用单色照明(monochromatic illumination)、最好选设计优化时所用的波长。
术语条目:沙姆条件与梯形畸变(Scheimpflug condition / Keystone distortion)
当物面倾斜时,远心镜头凭低畸变与放大率不随深度变化成为定焦镜头的良好替代:可同时倾斜相机使倾斜物面保持清晰,即 Scheimpflug 条件,通过倾斜物面与像面来扩展系统可观测景深(Figure 4 为 1X 远心镜头的倾斜布局)。常规镜头这样用会产生梯形畸变(keystone distortion),远心镜头因放大率不随深度变则不会。但标定需谨慎:此时零件被观察为几何投影——圆看成椭圆、方看成矩形,必须按投影关系换算,否则会引入新的测量误差。
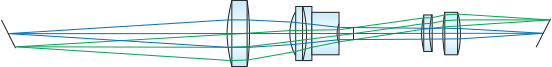
本节说明远心镜头体积/重量的决定因素:视场(FOV)受前组光学口径限制,FOV 越大前组越大,小放大率下镜头会变得又大又重;f/# 在大放大率时也随镜片速度推高前组尺寸。并给出大 FOV 的低成本折中——用定焦镜头加菲涅尔透镜做「伪远心」,但像质、色差与工作距离灵活性都要付出代价。承接 4.1/4.2 的远心优势,补足其物理与成本约束。原文无 H2 子标题,按「概述 + 术语条目」展开。
概述(Introduction / Overview)
原文给出两条主线:其一,任何远心镜头的 FOV 都受前组光学口径(front optic diameter)限制,所需 FOV 越大前组越大;小放大率因需要大前组而让镜头变得又大又重,在重量/尺寸敏感的装置中可能不可接受,且 f/# 也影响尺寸——尤其大放大率下前组随镜头「速度」增长(Figure 1)。其二,若确需特大 FOV,可给固定焦距镜头加附加光学做成大 FOV 的伪远心(pseudo-telecentric)镜头(Figure 2)。本节仅有一个「概述」标题,译文按术语/规格条目逐条拆解,不省略任一约束条件。
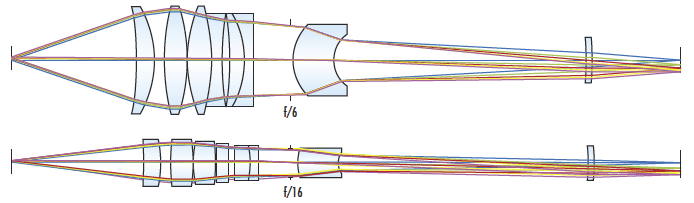
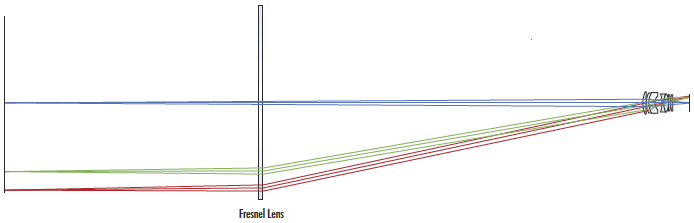
术语条目:前组光学口径(Front optic diameter)
原文的核心约束是:任何远心镜头的视场都被前组光学口径限定,「所需 FOV 越大、前组口径越大」。由于远心镜头在小放大率下需要大前组,镜体会变得相当大且重,在对重量或尺寸敏感的 setup 中可能直接不可用。这是选型时先于像质、先于 f/# 要核对的物理边界——它解释了为何高倍/大视场远心镜头往往体积庞大,也把 4.1 的计量优势与可安装性直接挂钩。
术语条目:f/# 与放大率对尺寸的影响(f/# / Magnification / Lens size)
除 FOV 外,f/# 也参与决定镜头尺寸,尤其在大放大率下前组会随镜头「速度」(f/# 越小越快)一起变大。Figure 1 用两支 4X 远心镜头作对照:上方系统工作在 f/6,下方则是慢得多的 f/16,可见更快(f/6)的一支前组明显更大。结论是:在大放大率远心镜头上追求大光圈/高速度,会以前组口径、体积与重量为代价,这与 3.4 中「低 f/# 换取分辨率却牺牲 DOF」形成另一层尺寸维度的取舍。
术语条目:伪远心镜头/菲涅尔透镜(Pseudo-telecentric lens / Fresnel lens)
当 FOV 特别大时,可给固定焦距镜头增加附加光学来做成大 FOV 的伪远心镜头:Figure 2 是一支 25mm 定焦镜头加菲涅尔透镜,得到 8 英寸 FOV 的远心效果。原文明确其代价:这类增广「像质总是低于专门设计的远心镜头」,工作距离(WD)灵活性极小,且因使用菲涅尔透镜而带来显著色差(chromatic aberrations)。其定位是成本敏感、又确实需要远心性的大 FOV 场景下的折中方案,而非高性能替代品。
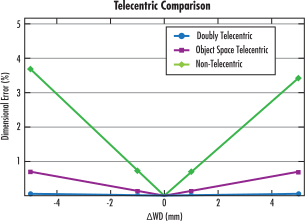
承接前文把镜头分为远心(telecentric)与非远心两类,本节进一步指出远心性其实分为物方与像方两种,取决于入瞳(entrance pupil)与出瞳(exit pupil)的位置,并给出双远心方案;结论是精度要求最高的测量应选双远心镜头,其在 4mm WD 偏移下误差仍小于 0.2%。
导语
原文指出光瞳是孔径光阑(aperture stop)的像:入瞳(entrance pupil)是光阑在物方(object space)的像,出瞳(exit pupil)是光阑在像方(image space)的像;机器视觉镜头通常把光阑嵌在镜组内部、两侧各有镜片环绕。Figure 1 展示非远心定焦距镜头的入瞳与出瞳都落在镜筒内部,这正是大多数定焦距镜头(fixed focal length lens)的典型形态,也解释了它为何存在视差。
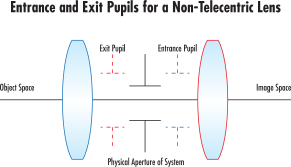
Object Space Telecentricity
通常只说「远心」即指物方远心:把孔径光阑置于前组焦点,使入瞳被投影到像方无穷远,主光线(chief ray)在物方平行于光轴,角视场(angular field of view, AFOV)为零,视场(field of view, FOV)不随物面位置改变(Figure 2、3、4)。它仍可做成可调焦或变倍镜头(后半组移动元件、或移动传感器面微调放大倍率),且像方光线可发散,镜筒后端不必大于传感器尺寸,因此更易覆盖大靶面并保持紧凑。
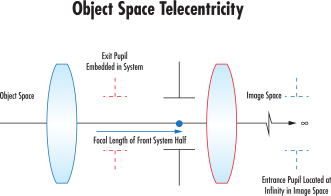
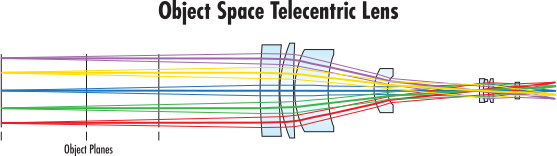
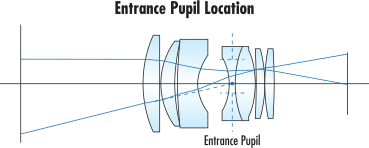
Image Space Telecentricity
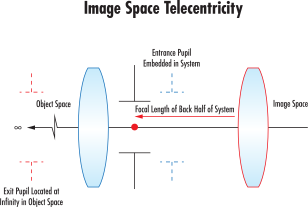
像方远心由出瞳位于像方无穷远定义(Figure 5):与物方远心「放大倍率不随物距变」对称,这里放大倍率不随传感器面位置变化(Figure 6),因此相机传感器装配公差不再敏感。另一关键收益是光线在全视场垂直落到传感器上,不产生 cos⁴θ 照度滚降(relative illumination roll-off),在设计未主动引入渐晕时可获得更均匀的相对照度。

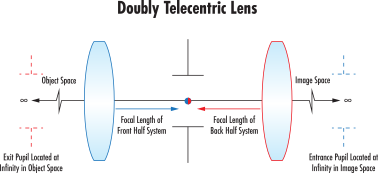
Double Telecentricity
双远心镜头把入瞳、出瞳同时投影到各自无穷远(Figure 7),FOV 既不受物面位移也不受传感器位移影响,且同样没有 cos⁴θ 滚降,是精度最高的远心类型。Figure 8 对比定焦距、仅物方远心、双远心三种镜头:横轴为工作距离(working distance, WD)相对标称的偏移(mm),纵轴为尺寸误差百分比,双远心在 4mm WD 偏移全程误差小于 0.2%,故最高精度与精密测量应用应选用它。
Lens Mechanics 镜头机械结构
从接口标准、垫片与接圈、焦距扩展器到加固设计,解决镜头「装得上、调得准、在恶劣环境中稳得住」的工程问题。
本节解决「镜头与相机如何机械对接」:除螺纹/卡口型式匹配外,法兰距(flange distance)必须一致;原文把 C/CS/F/TFL/TFL-II/S 各接口规格压缩在单一 Introduction 小节内,此处按要求按术语条目拆成多个 sub 逐一解读,为 5.2 的隔圈/垫片选型建立接口基准。
Introduction / 概述
镜头与相机的接口有螺纹(thread)与卡口(bayonet)两类标准;镜头不仅要机械接口兼容,还必须与相机具有相同的法兰距(flange distance,又称 flange focal distance)——定义为安装肩面(mounting shoulder)到像面(image plane)的距离。Figure 1 集中给出 C-Mount、F-Mount、TFL-Mount、TFL-II Mount 的螺纹尺寸、螺距与法兰距,是后续各条目的总览。

C-Mount
C-Mount 是机器视觉中最常见的镜头接口:螺纹直径 1 英寸、每英寸 32 牙(32 TPI),法兰距(flange distance)为 17.526mm。螺纹连接提供坚固、可控的相机—镜头界面,因此特别适合工业应用,也是本节其余接口进行比较的基准。
CS-Mount
CS-Mount 与 C-Mount 螺纹相同,但法兰距缩短为 12.526mm;CS-Mount 相机加 5mm 接圈(extension tube)即可装用 C-Mount 镜头。反向则不行:CS-Mount 镜头虽能旋上 C-Mount 相机,却会把像成在法兰内部、传感器之前,因此无法合焦使用,这一 5mm 差值正是 5.2 中接圈/垫片发挥作用的场景。
F-Mount
F-Mount 为尼康(Nikon)开发的卡口式(bayonet)接口,常见于线扫描相机与大靶面相机,源自 35mm(43.3mm)单反摄影系统;直径 44mm,法兰距 46.5mm。弹簧加载的卡口便于摄影师快速换镜,但在工业场景中反而可能引入相机—镜头不同轴(misalignment)。
TFL-Mount / TFL-II Mount
TFL-Mount 面向 APS-C(27.9mm)传感器——对 C-Mount 太大、对 F-Mount 又太小,可视为「放大的 C-Mount」:螺纹 M35×0.75mm,法兰距同为 17.526mm,兼顾 C-Mount 的坚固性且避开 F-Mount 的缺点。与之类似的 TFL-II Mount 面向 APS-H(35mm)传感器,法兰距仍为 17.526mm,螺纹加大到 M48×0.75。
S-Mount
S-Mount 是监控 CCTV 相机与板级(board-level)相机中的常见接口,配 M12 镜头使用;采用公制螺纹 M12×0.5,且没有标准化的法兰距(no standardized flange distance),因此是本节唯一未给出法兰距数值的接口。
承接 5.1 的接口与法兰距,本节给出三种装在镜头与相机之间的机械附件,用于把镜头「超出设计范围」或「精确调回设计点」;核心结论是隔圈改 FOV/WD、垫片精调远心镜头 WD、焦距扩展镜只放大焦距而不改 WD,且三者都会带来像质代价。
导语
当应用要求镜头突破原有极限或被精确调到理想设计参数时,可在镜头与相机镜头座之间加入隔圈(spacer)、垫片(shim)或焦距扩展镜(focal length extender)。隔圈与扩展镜用于改变定焦距镜头的视场(FOV)或工作距离(WD),垫片则用于精密控制远心镜头(telecentric lens)的 WD——三者定位不同,不可混用。
Lens Spacers
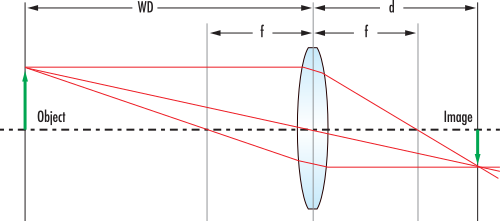
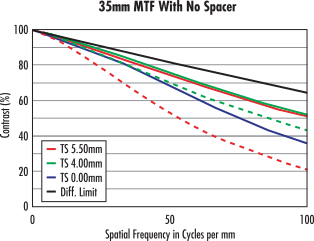
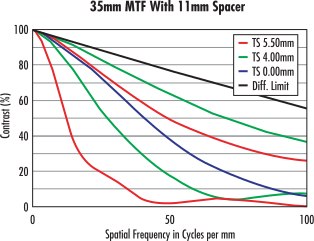
定焦距镜头靠整组元件一起移动对焦、元件间距不变,因此可合焦的 WD 被限定在设计范围内;加入隔圈即改变像距,从而改变最佳 WD 区间。Equation 1(1/d = 1/f − 1/WD)说明像距 d 增大则 WD 必须减小,Equation 2(m = −d/WD)说明放大倍率随之改变,二者同步发生(Figure 1)。35mm 镜头加 11mm 隔圈的 Table 1 显示:WD 由 165 降到 74.1(减半以上)、放大倍率由 0.22X 升到 0.54X(翻倍以上)、½" 传感器 FOV 由 28.5mm 缩到 11.88mm、总轨长(total track)由 223.5 缩到 143.6mm,因此对空间受限系统也有利。代价是偏离原设计 WD 后 MTF 下降(Figure 2 为 f/4、2/3" 传感器下最小 WD,Figure 3 为加 11mm 隔圈);经验法则是隔圈厚度不应超过焦距的一半,并可用单色照明缓解像质劣化。
| 参数 | 无隔圈 (No Spacers) | 11mm 隔圈 (11mm Spacer) |
| Focal Length | 35mm | 35mm |
| Lens Length | 41mm | 52mm |
| Image Distance | 42.9mm | 53.9mm |
| Working Distance | 165 | 74.1 |
| Total Track | 223.5 | 143.6 |
| Magnification | 0.22X | 0.54X |
| Field of View (½") | 28.5mm | 11.88mm |
Shims
垫片与隔圈原理相同,但服务于远心镜头等固定放大倍率镜头:厚度仅 0.025–1.0mm 的不锈钢薄片,用于精密微调 WD。由于外壳公差或传感器贴装偏差,法兰距会略偏离标称值,垫片可作薄垫片补偿;像距偏离理想值过远会出现明显模糊或 MTF 退化,即使同型号相机/镜头互换也有小差异,垫片可把 MTF 与焦点调回最优,故常随远心镜头附带,使软件阈值与标定在系统间可复现。远心镜头常用于严苛制造测量,还受摆臂、污染物、机内布局等 WD 限制;在单色应用中垫片还可补偿色焦移(chromatic focal shift)。
Focal Length Extenders/Multipliers
焦距扩展镜同样装在镜头后端与相机之间,但不改变 WD 范围:内含一组负光焦度元件,按倍率乘性改变有效焦距。25mm 镜头加 2X 扩展镜得 50mm,在同一 WD 范围内把 FOV 减半;扩展镜可叠加,25mm 配 1.5X 与 2X 得 75mm。代价是插入负元件会引入额外像差、拉低原本平衡好的像质,并改变 f/# 降低通光量——2X 扩展镜使通光量降为四分之一,实施前必须评估像质影响。
本节针对工厂自动化、机器人与工业检测中的振动、冲击、温变与污染物,把加固(ruggedization)分为工业级、防护等级、稳定级与无热化四类并逐一给出取舍;承接 5.2 的机械改装,进一步说明「去掉可调机构」本身即是一种加固手段。
导语
工业机器视觉镜头除成像外还须在振动(vibration)、冲击(shock)、温度变化(temperature change)与污染物(contaminants)环境中可靠工作,因此出现了专门的加固镜头类别。原文明确列出四种不同的加固类型:工业加固(Industrial Ruggedization)、防护等级加固(Ingress Protection Ruggedization)、稳定加固(Stability Ruggedization)与无热化(Athermalization)。
Industrial Ruggedization
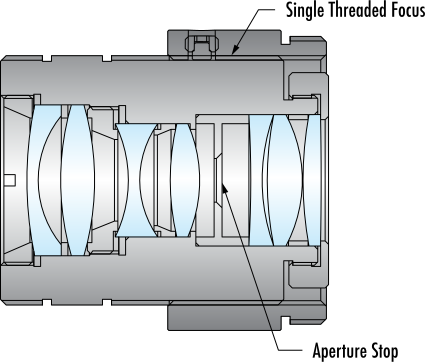
工业加固镜头靠取消运动部件来承受振动与冲击而不损坏、不改焦点或 f/#,代价是失去可调性:标准定焦距镜头由薄叶片与球头定位组成的光阑(iris)在冲击下会弹脱,故改为固定孔径光阑;原本「螺纹镜筒套螺纹镜筒」的对焦机构改为单螺纹加刚性锁紧(Figure 1)。适合一次装好不再更改的系统,因零件大幅减少还有成本优势;典型场景为高振动厂房、相机快速加速、批量重复的相同相机配置与机器人视觉。
Ingress Protection Ruggedization
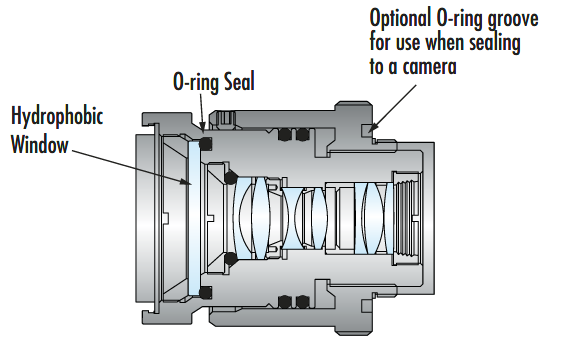
该加固用 O 形圈(O-rings)密封镜组阻挡水汽与碎屑,通常叠加在工业加固镜头上(可调焦点/光阑难以密封),适用于高湿、飞溅、粉尘且无法把整机密封的场合(Figure 2 还含光学系统前端的疏水窗口)。防护等级按 IEC 60529 的 IP 评级用两位数字表示:首位为固体/颗粒防护 0–6,未测试则记为 X;次位为防潮 0–9。关键提醒是等级不累积:符合 IPX7/IPX8 并不保证符合 IPX5/IPX6,同时具备射流与持续浸没的产品会双标,例如 TECHSPEC® Cw Series 定焦距镜头标为 IPX7 与 IPX9K。Table 1、Table 2 给出各位数字的完整定义。
| 首位数字(固体防护) | 说明 |
| X | 未明确进行防护测试 |
| 0 | 无防护 |
| 1 | 防护 50mm 直径或更大物体 |
| 2 | 防护 12.5mm 直径或更大物体 |
| 3 | 防护 2.5mm 或更大物体 |
| 4 | 防护 1mm 或更大物体 |
| 5 | 部分防尘,侵入不影响运行 |
| 6 | 完全防尘(尘密) |
| 次位数字(液体防护) | 水型 | 说明 |
| X | — | 未明确进行防护测试 |
| 0 | — | 无防护 |
| 1 | 滴水 | 垂直落滴测试 10 分钟 |
| 2 | 滴水 | 偏离垂直 15° 的水滴测试 10 分钟 |
| 3 | 喷淋 | 偏离垂直最大 60° 喷洒 |
| 4 | 溅水 | 各方向溅水,至少测试 10 分钟 |
| 5 | 射流(加压) | 6.3mm 直径低压喷嘴 |
| 6 | 射流 | 12.5mm 直径直接压力喷嘴 |
| 7 | 持续浸没 | 15cm–1m 水深全浸没最多 30 分钟 |
| 8 | 持续浸没 | >1m 水深、更高压力的长时间浸没 |
| 9 / 9K | 高温高压射流 | 高压高温喷射完全防潮(原文此处截断 [待补充]) |
Stability Ruggedization
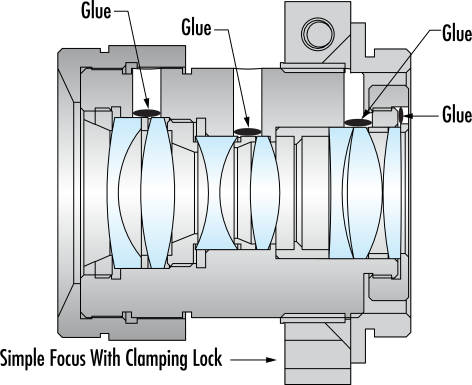
稳定加固不仅防损坏,还保证冲击振动后光轴指向与定位不漂移:除替换光阑、简化对焦外,把每片镜片粘固在镜筒内(Figure 3 用夹紧紧锁简化对焦)。镜片外径与镜筒内径间隙通常小于 50 微米,而数十微米的偏心(decenter)就足以显著改变指向;稳定加固后中心视场物点即便经受强振仍落在同一中心像素(Figure 4),因此适用于需标定 FOV 的测量设备、3D 立体视觉、机器人传感与目标定位跟踪,指向稳定度常要求远小于单个像素。
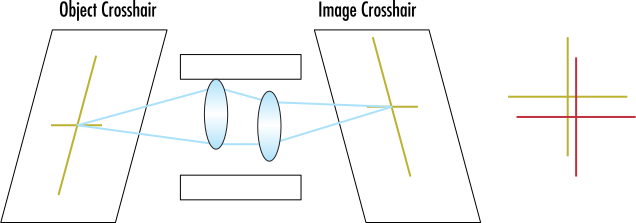
Athermalization
材料随温度胀缩,热膨胀系数(coefficient of thermal expansion, CTE)衡量尺寸变化量;承受极端或宽温变化的高性能视觉系统需要无热化镜头来抑制温度相关的性能漂移。无热化分主动与被动:主动式(active athermalization)镜头按极端/变化温度设计制造,但可能仍需重新对焦等人工干预;被动式(passive athermalization)通过互补材料匹配,在规定温度范围内无需调整。
Imaging Lens Selection Guide 成像镜头选型指南
把前五章的参数串成流程:先分镜头类型,再按 FOV/WD/传感器做基础选型,进阶到分辨率匹配与镜头—传感器配对。
作为选型三部曲的第一篇,本节把前六节的 AFOV、分辨率、MTF 等概念收束到「先确定镜头类型」,按放大倍率是否可变把镜头分为可变与固定两类并逐一说明适用场合;承接上为 6.2(相机已选定)与 6.3(镜头相机同时选)铺垫。
导语
前六节逐步建立了对角视场(AFOV)、分辨率(resolution)、调制传递函数(MTF)及影响像质变量的理解,本节把它们整合用于「为任一机器视觉问题自信地选镜头」。难点往往不是比较各厂商规格表(datasheet),而是先判断该用哪类镜头:定焦距、变焦还是远心?指南分三部分:本篇 Types of Machine Vision Lenses 回答「需要哪类」,把镜头分为可变放大倍率(variable magnification)与固定放大倍率(fixed magnification)两类;Basic Lens Selection 讲相机已选定时用所需 FOV 对照规格表 FOV(受 WD 约束);Advanced Lens Selection 讲解……(原文此处截断 [待补充])。原文建议先读前六节。
Types of Variable Magnification Lenses
本标题为分类层,统领「可变放大倍率镜头」,其下含 Fixed Focal Length Lenses 与 Zoom Lenses 两个子节;按导语定义,这类镜头可在不同 WD 对焦、从而呈现不同放大倍率。原文该标题下无独立正文 [待补充]。
Fixed Focal Length Lenses
又称 prime 镜头、FA 镜头(factory automation)或机器视觉镜头,是机器视觉中最常见的类型;只要是单一焦距(如 25mm 镜头)基本即属此类,AFOV 固定,靠整组元件一起移动对不同 WD 对焦而保持元件间距不变。Figure 1 的 75mm 双高斯型镜头分别合焦于光学无穷远与 200mm WD,元件间距不变但像面到末片距离变化很大;虽有「浮动元件对焦」使间距改变、焦距略变,通常不足以改类。因焦距越短 AFOV 线性增大(25mm 的 AFOV 是 50mm 的两倍)、灵活且性能好,应作为绝大多数应用的首选:通用零件检测、条码读取、生物识别与文档扫描、车牌识别、OCR/OCV。
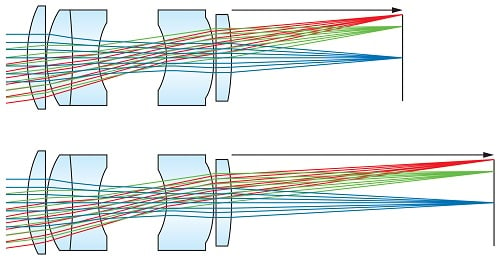
Zoom Lenses
变焦镜头(zoom lens)通过改变焦距改变 AFOV,适合使用中需要最大灵活性且不苛求高分辨率的场合;若成像时 FOV 并不需要实时变化,通常不是最佳选择,快速精确变焦还需步进电机。变焦比(zoom ratio)= 最长焦距/最短焦距,8–48mm 即 6X(48/8),也记作 6:1。Figure 2 显示同一镜头在两个焦距下,WD 不变但元件相对间距与到像面距离都变,复杂机构推高成本;因需在宽焦距范围内兼顾性能、元件「身兼数职」,其分辨率达不到同价位定焦距镜头,且 f/# 可能随焦距变化、工作 f/# 随放大倍率变化导致曝光改变。定义上变焦时须保持合焦,若改变焦距即失焦则应称变倍(varifocal)镜头。
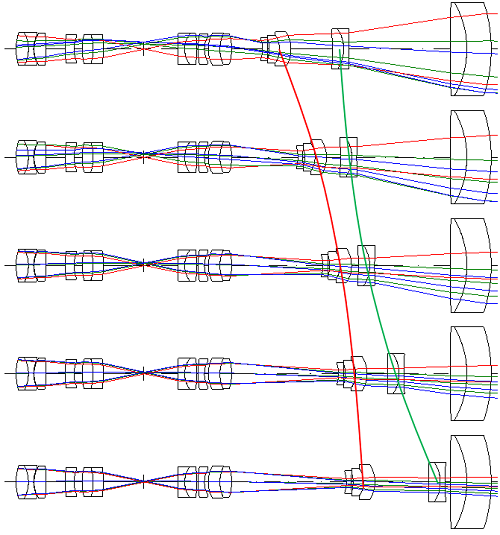
Types of Fixed Magnification Lenses
本标题为分类层,统领「固定放大倍率镜头」,其下含 Telecentric Lenses 与 Microscope Objectives 两个子节;这类镜头按固定放大倍率标注、只在特定 WD 正常工作。原文该标题下无独立正文 [待补充]。
Telecentric Lenses
凡系统中需要高精度测量(high accuracy measurement)就应选远心镜头:它是高度专业化的固定放大倍率镜头,具备强大的光学能力,原理与优势见第 4 章 Telecentricity and Perspective Error。原文特别指出,远心镜头的选型常被误认为比定焦距镜头更难,但实际几乎总是更简单,将在 Basic Lens Selection 中说明。
Microscope Objectives
显微物镜(microscope objective)用于拍摄极小物体,放大倍率通常远大于 1X;属固定放大倍率光学件,只在单一 WD 下正常工作,且该 WD 相对其他成像镜头一般很短。当应用需要高放大倍率、且没有严格的最小 WD 限制时应选用它。
承接 6.1 的镜头分类,本节假设相机已选定,用薄透镜与放大倍率公式把「所需 FOV/WD/传感器尺寸」换算为所需焦距(或固定倍率镜头的放大倍率);核心结论是 Equation 3 是在线镜头计算器的一阶近似,只能用于初筛,无法回答像质、畸变与相对照度。
How to Choose a Variable Magnification Lens
选镜头前至少要已知 WD、FOV 与分辨率三项约束;本节假设相机已选好以缩小范围,且定焦距与变焦镜头可按同一原理处理(变焦锁定在某一焦距)。Equation 1(1/f = 1/z + 1/z’,z’ 为像距、z 为物距、f 为焦距,均取正)与 Equation 2(m = z’/z = H’/H,H’ 为像面/传感器尺寸、H 为 FOV)给出基本关系;同一焦距下物距(WD)增大则像距减小。单透镜(平凸/双凸)可用它定焦距,但多片物镜无法描述 FOV、像距也难以实测,故求解焦距不可行。Equation 3(H = H’(z/f − 1))才是实用式:给定 FOV 与传感器尺寸即可反推焦距,常把较小的「−1」项略去;其关键前提是相机已定、唯一未知量是 f。示例:IMX250(2/3"、5 MP)上要在 500mm WD 实现 175mm FOV,用 Equation 3 得 25mm 镜头最合适。在线计算器多用 Equation 3 的某种形式,属一阶计算,对大畸变(鱼眼)会偏离并假设镜片零厚度。Figure 1、2 把 Equation 3 按不同焦距、不同传感器(各自 y 轴)作图:沿 x 轴找到所需 WD、按传感器选对应 y 轴,交点附近最近的镜头即最佳起点。图还揭示三点:长焦距镜头最小 WD 更长(可加隔圈缩短但像质终将下降);同焦距下大传感器 FOV 更大(WD 350mm 时 12mm 镜头在 ⅔" 上约 256mm、在 1" 上约 530mm,增大 107%);曲线中的空档表示无现成标准焦距(如 ⅔" 传感器在 600mm WD 无法得到 525mm FOV)。这些图只是初筛,仅回答 FOV 与传感器尺寸的关系。
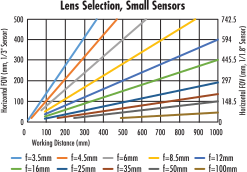
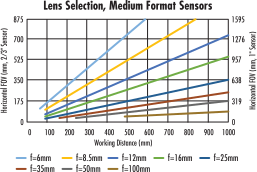
How to Choose a Fixed Magnification Lens
远心镜头与显微物镜行为不同于传统定焦距镜头,但选型反而更直接:除少数例外,它们只在单一 WD 正常工作,并按放大倍率标注(如 2.0X 远心镜头),倍率既印在镜身上就是其工作点,FOV 由 Equation 4(FOV = H/m,m 为标称放大倍率、H 为传感器尺寸)给出——无论传感器尺寸如何,放大倍率不变,只有 FOV 变化。示例:检测机加工件上直径 20mm 的孔,因零件摆放有偏差需 24mm FOV;已选 1/1.8" 传感器(水平 7.2mm),用 Equation 4 得所需放大倍率 0.3X,且因属测量应用应选该倍率的远心镜头。若相机尚未选定,选型会更复杂,交由 Advanced Lens Selection 讨论。
本节把镜头与相机作为一个整体同时选型,用「200mm 外读取 2D 条码」的从零示例串起特征尺寸→像素覆盖→传感器→放大倍率→焦距→奈奎斯特频率与 MTF 校验;结论是分辨率匹配必须同时满足传感器 Nyquist 与镜头 MTF,且 20% 对比度是可用的下限。
概述
与 6.2「镜头最后选」相反,本节按应用重要性把镜头与相机同时选定,并从零走一遍示例:在 200mm 外对 2D 条码成像(Figure 1)。先拆特征:条码特征 100µm、特征间空隙 ≥100µm,对应物方频率 5 lp/mm,这是确定所需放大倍率的第一块拼图;再定 FOV:条码 25mm×25mm,留出位置不确定度后需 35mm FOV;要求每个特征至少 3 像素覆盖 → 物面每像素至少 33µm。为控成本先试最小分辨率 0.3MP/VGA(640×480,4:3):所需 FOV 为 1:1,只能用短边 480 像素对应 35mm,长边像素浪费;480 像素分到 35mm → 每像素 110µm,显然不够,需约 3 倍分辨率。改用 1600×1200、4.5µm 像素 → 每像素 29µm,满足;该传感器尺寸 7.2mm×5.4mm,用 Basic Lens Selection 的 Equation 4 得所需放大倍率 0.15X。再用 Equation 3 按 200mm WD 算得焦距 30mm,但 25mm 镜头在 230mm 外即可实现 0.15X,本例足够。物方所需 5 lp/mm 除以放大倍率得像方需 33 lp/mm,须与传感器奈奎斯特频率(Nyquist frequency)和镜头 MTF 双重核对:Equation 1(ξ_Nyquist = 1/(2×s),s 为像素尺寸)给出 4.5µm → 111 lp/mm,大于 33 lp/mm,相机合适(约在 Nyquist 以下 3 倍,正对应 3 像素/特征)。Figure 2 的 25mm C Series 定焦距镜头在 WD 166mm 的 MTF 曲线在 33 lp/mm 处约 83% 对比度,远超经验下限 20%,故分辨率充足。
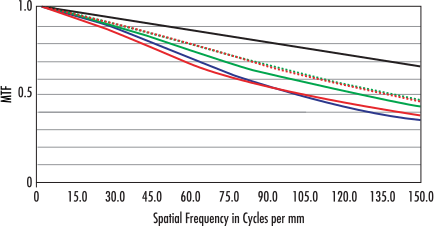
The Changing Performance of a Lens
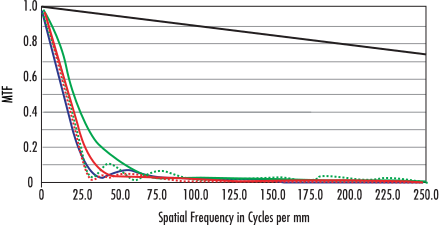
供应商可按镜头实际用法提供定制 MTF 曲线;本节换一个例子、仍用同一支镜头说明「照规格表曲线推断全范围性能」并不可靠。Figure 3 是同一 25mm 定焦距镜头在相同 WD(放大倍率 0.76X)、不同 f/# 与波段下的两条 MTF 曲线,几乎看不出是同一支镜头,故必须索取具体工况曲线。因 MTF 曲线总在像方,最小可分辨物方特征需按放大倍率缩放:设对比度下限 20%,上方曲线在像方可分辨 250 lp/mm,由 Equation 2 换算得 s = 2µm,再除以放大倍率 0.076X 得最小物方特征 26µm;下方曲线镜头按同样算法只能可靠成像 282µm 的物体。上例假设传感器尚未选定,此时光学是系统瓶颈;若先定了相机,镜头就必须能分辨该传感器的像素。续例:选 Sony IMX250(3.45µm 像素),Equation 2 给出像方分辨率 144.9 lp/mm,曲线显示镜头在该处对比度 >40%,足够多数应用;但按 Equation 3 同法缩放回物方,3.45µm 像素仅对应 45µm 物体,而镜头可达 26µm,此时传感器反成瓶颈。
承接前文对分辨率、MTF 与艾里斑的单独讨论,本节把镜头与传感器作为耦合系统来考察:用实测说明"名义 MTF 曲线"不能直接代表系统级分辨率,给出相机—镜头配对的选型结论,为后续镜头选型章节(第 26–28 节)铺垫。
Imaging at the Nyquist Frequency
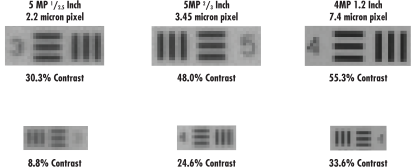
本节驳斥两个常见误区:一是在奈奎斯特频率(Nyquist frequency)成像,此时被观察特征恰好落在单个像素上,系统只要偏移半个像素目标就会落到两像素之间而完全模糊,因此在无亚像素插值时应按 Nyquist 频率的一半成像,让特征至少占两个像素;二是"镜头须在所用传感器的 Nyquist 频率上仍有 >20% 对比度才算适配",实际应看整个系统并依应用而定。用同一支高分辨率 50mm 镜头配 2.2µm 像素的 ON Semiconductor MT9P031(放大率 0.177X、Nyquist 227.7 lp/mm)实测,理论最小可成像 12.4µm 的特征仅得 8.8% 对比度,低于可靠成像推荐的 20% 下限;把特征放大一倍到 24.8µm,对比度提升近三倍。改用 Sony ICX655(3.45µm)与 KAI-4021(7.4µm)后各图像对比度均 >20%。名义 MTF 曲线在 227 lp/mm 处预测约 24% 对比度而实测仅 8.8%,差异源于系统级 MTF 是镜头与传感器各组件 MTF 之乘积、以及镜头公差导致的像差。若必须分辨到单像素级,宁可把光学放大率翻倍、视场(FOV)减半,或保持 2.2µm 像素而把靶面从 ½" 换成 1"(1X/½" 与 2X/1" 系统 FOV 与空间分辨率相同,2X 对比度理论上翻倍,但 1" 镜头成本可达 ½" 镜头的 5 倍);小于 2.2µm 的像素光学几乎无法分辨到单像素。
Liquid Lenses in Machine Vision 机器视觉中的液态镜头
介绍电湿润等可调焦技术:无机械移动即可快速改变焦距,适合多高度、变工作距离物体,并给出特性、应用与技术边界。
作为第 7 章液体透镜的开篇,本节说明液体透镜如何用电子调焦取代机械运动来突破景深(DOF)限制,并用造镜者公式给出其可调焦距的物理依据;后续 7.2–7.4 分别展开特性、应用与具体技术方案。
Liquid Lens Basics
液体透镜让成像系统以电子方式调焦、无需任何机械运动即可克服景深(DOF)限制,适合物高与工作距离(WD)变化的应用;传统替代方案是电动变焦镜头、物理移动被测物,或增大 f/#(缩小孔径)——但后者会降低分辨率与通光量,进而降低采集速率与图像质量。液体透镜与玻璃透镜一样是单一光学元件,但由可改变形状的光学液体构成:玻璃透镜焦距取决于材料与曲率半径,液体透镜则通过电子改变曲率半径在毫秒(milliseconds)量级快速改变焦距,厂商采用电润湿(electrowetting)、形变聚合物与声光调谐来控制曲率半径和折射率。因单片成像性能不足,不建议单独使用液体透镜,而应把它集成进多元件成像镜头设计,从而兼具速度与灵活性,在毫秒内从近距对焦到光学无穷远,适合条码读取、包裹分拣、安防与快速自动化。
Lens Maker's Equation
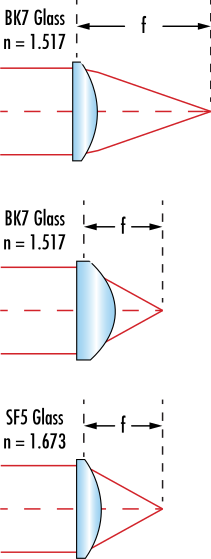
Equation 1 为造镜者公式(Lens Maker's Equation),用于计算透镜焦距 f,表明焦距取决于折射率 n、左表面曲率半径 R₁ 与右表面曲率半径 R₂:增大玻璃折射率,或改变任一曲率半径 R,都能缩短焦距。液体透镜正是通过电子方式控制这些属性(折射率与曲率半径)来改变焦距,这也把上一小节"改变形状即可调焦"的定性说法落实为定量关系。
官方目录把"Liquid Lens Features / Benefits"列为独立编号 7.2,与 7.3 应用、7.4 技术共用同一篇《Liquid Lens Features, Applications, and Technology》应用说明,本 section 按其中的 "Liquid Lens Features" 小节及其七个特性子项拆分。承接 7.1 的基本原理,逐条给出选型时需要权衡的优缺点与硬指标。
Liquid Lens Features
本小节总述:液体透镜能快速调焦以适应不同工作距离(WD)上的物体,是内含光学级液体、由机械或电气控制的小型单元;施加电流或电压后单元形状在毫秒内改变,进而使光焦度、焦距与 WD 一起偏移。不同厂商的实现工艺略有差异——电润湿(electrowetting)、电流驱动聚合物(current-driven polymer)或声压电(sound piezoelectric);因此液体透镜是需要快速对焦、高吞吐量、并兼顾景深(DOF)与 WD 适应性的成像应用的理想方案。
Response Time
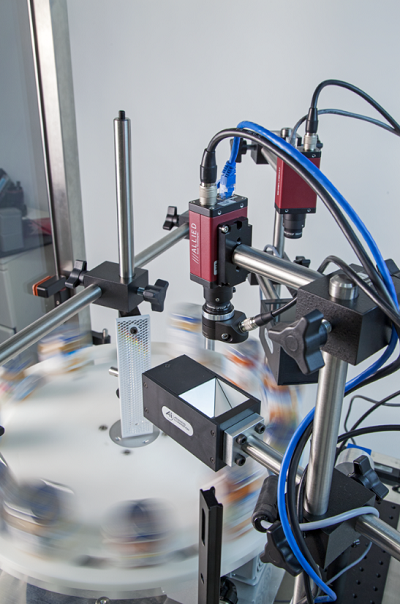
液体透镜响应极快,可由电压或电流电调谐,在毫秒(milliseconds)量级完成响应;相比之下定焦镜头与变焦镜头往往依赖机械或手动调节来改变焦点,会拖慢整个成像系统。这一速度优势是后面高吞吐量应用(7.3)得以成立的前提。
Versatility
液体透镜可布置在成像系统的多个位置:嵌入成像镜头内部,或通过螺纹连接在镜头前端或后端。这种灵活的机械接口是其能适配多种既有镜头、降低集成门槛的重要特性。
Size
液体透镜取消了机械结构,因而设计紧凑;在功能上它可相当于镜组中的多片独立镜片,用一个小液体单元替换这些镜片后,整支镜头的尺寸与重量都得以降低,适合空间受限的高速设备。
Sensor Coverage
液体透镜受限于小孔径——最大口径约 16mm 直径。若把它加装在现有机器视觉镜头前端(retrofitted),小孔径会限制传感器覆盖,只能支持到约 1/1.8" 的传感器;而把液体透镜嵌入系统内部时则不降低传感器覆盖。这是选型时最关键的硬性尺寸约束。
Focusing
液体透镜被设计为能在很宽的光焦度(即焦距)范围内高速工作;由于去掉了定焦与变焦镜头中常见的运动部件和机械调节,整个对焦过程更快,可在多个物距间快速切换。
Complexity of Integration
视现有设备与应用而定,液体透镜可能较难集成:它常需与滤光片、孔径等附件配合使用,而许多高速应用还需要距离传感器或控制器等配套部件,集成复杂度需要在方案阶段一并评估。
Lifetime
液体透镜功耗很低;典型机械镜头约可承受 ~100,000 次循环,而液体透镜可承受约 ~50,000,000 次循环(Berge, 2013),相差约 500 倍,因此在需要频繁重对焦的高吞吐场景中寿命与可靠性优势明显。
官方目录列为独立编号 7.3,对应同一篇文章中锚点 #liquidlensapplications 的 "Liquid Lens Applications" 小节。承接 7.2 的速度、尺寸、寿命等特性,落到机器视觉、生命科学、无人机与三维测量四类具体落地场景。
Liquid Lens Applications
液体透镜的适应性、速度与多功能性使其适用于多种机器视觉、生命科学以及测量与检测应用;标准机器视觉镜头因其传统机械布局,在需要快速重对焦的高速或精密应用中难以捕获清晰、准确的图像,这正是液体透镜的用武之地。
Machine Vision
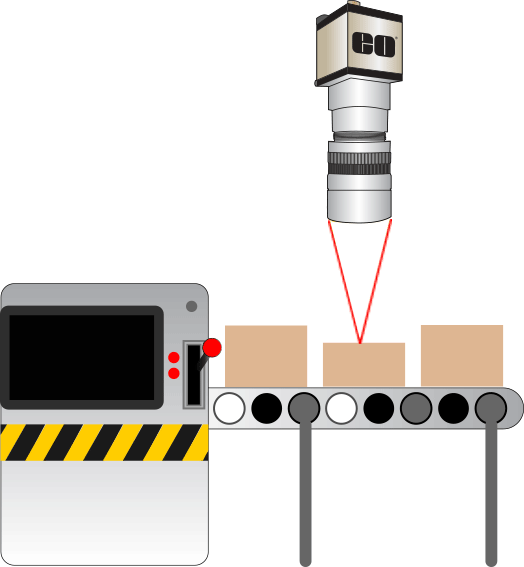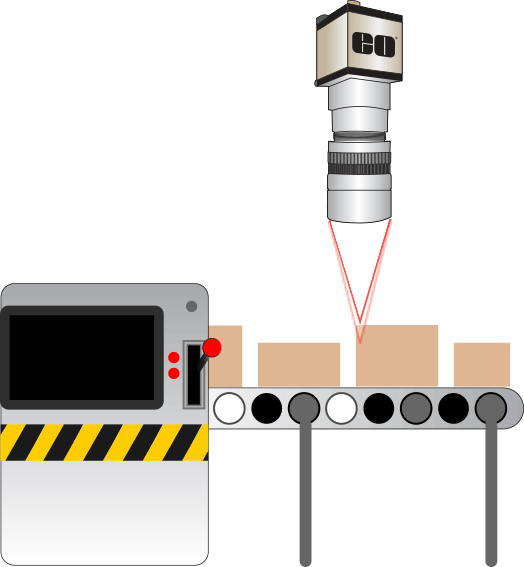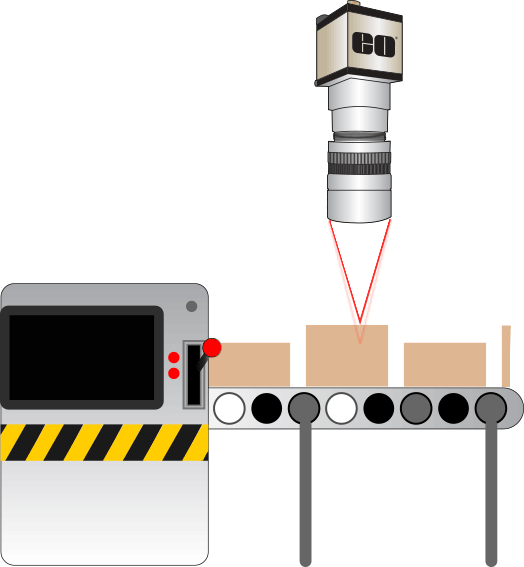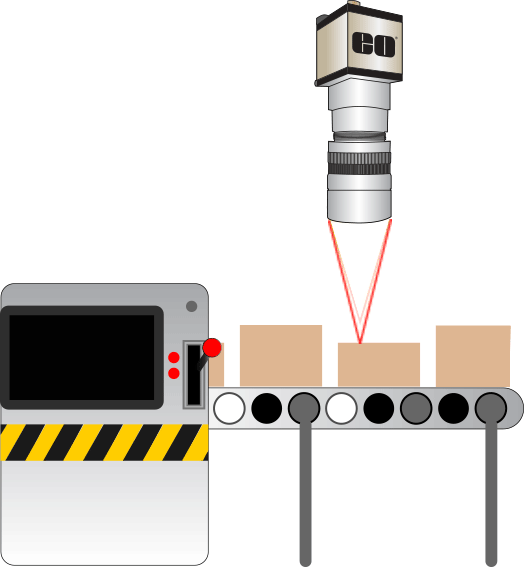
大批量装配线要求快速、准确且精密的吞吐;当需要在多个距离上对焦时,把液体透镜集成进检测系统是紧凑而经济的优化方案,尤其适合条码检测、包裹分拣、质量控制与快速自动化。Figure 2 的动画对比说明:传送带上不同高度的物体经过时,标准成像镜头必须对每个物体机械重对焦,由此产生的延迟限制了吞吐量,而液体透镜无需机械运动即可快速跟上。
Life Sciences
液体透镜改善并简化显微成像中的焦点堆叠(focus stacking,即 "z-stacking"):高倍物镜景深有限常需 z-stacking,液体透镜可快速精确对焦到不同物面从而加速该过程,且易于集成到套筒透镜或显微镜的无穷远空间内。它也常用于眼科学——屈光控制与景深调节至关重要,标准眼科设备中的多片玻璃镜片可用单个液体透镜替代,从而加快 OCT、综合验光仪(phoropters)等设备的成像/诊断并缩小整机体积。
Unmanned Aerial Vehicles
在无人机(UAV)成像系统中加入液体透镜,可在飞行高度不断变化时快速保持图像清晰;这一优势在农业检测与监测、地理信息系统(GIS)以及监控应用中尤为突出。
Measurement and Dimensional Rendering
液体透镜与距离传感器、相机配合时,可快速对三维物体的不同平面成像,随后由软件把这些图像拼接起来,生成精确的三维渲染(three-dimensional rendering),用于尺寸与形貌测量。
官方目录列为独立编号 7.4,对应同一篇文章中锚点 #liquidlenstechnology 的 "Liquid Lens Technology" 小节。承接 7.2 提到的三种驱动工艺,本节展开两种主流商用液体透镜技术的具体工作原理。
Liquid Lens Technology
本标题为"技术"部分的总起,原文在此标题下未设独立导语正文,具体技术方案由下属两个子小节(Corning® Varioptic® 与 Optotune)承载。官方目录列为独立小节,原文合并在同一篇应用说明中。[待补充]
Corning® Varioptic® Variable Focus Liquid Lens Technology
可变焦液体透镜用电润湿(electrowetting)调焦——施加电场改变液体的润湿特性,从而改变其形状与曲率;透镜单元内含两种不互溶液体:非导电油与水溶液,由界面分开。在两液体界面施加电压可在数十毫秒(tens of milliseconds)内改变曲率与焦距,电压越高、整体曲率与光焦度越大。其电容特性使达到热平衡后能在高温环境稳定工作,且两液体密度相同,使系统对振动与冲击不敏感。
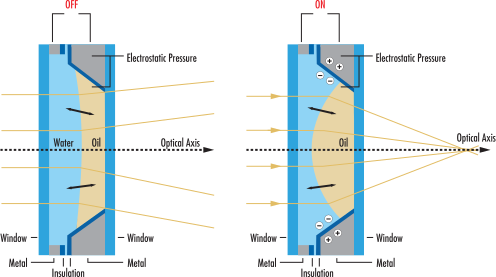
Optotune Electrically Focus-Tunable Lenses
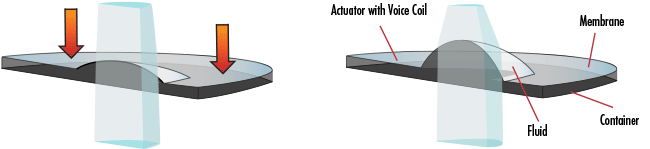
Optotune 电调焦透镜由装满光学流体、以聚合物膜密封的容器构成;电流驱动执行器对膜施加压力,改变透镜曲率(从而改变光焦度)。因依赖电流驱动,这类透镜工作电压低且在毫秒内完成对焦;同时不改变偏振、激光损伤阈值高、引入的像差极小。
Filter Technology 滤光技术
通过波段整形(颜色、带通、偏振等滤光片)提升对比度、抑制环境光,与照明配合构成光谱维度的控制手段。
官方目录把"滤光片类型"列为独立编号 8.1,与 8.2 应用共用同一篇《Machine Vision Filter Technology》,本 section 按 "Types of Filter Technology" 小节拆分。承接前文对比度概念,先把机器视觉滤光片归为有色玻璃与镀膜干涉两大类,再逐类给出原理、优缺点与关键数值限制。
Types of Filter Technology
机器视觉中有多种滤光片可用于改善或改变被测物图像,理解各类技术背后的优劣对选型至关重要。尽管种类繁多,几乎所有滤光片都可归入两大主要类别:有色玻璃滤光片(colored glass filters)与镀膜干涉滤光片(coated interference filters),下面两个子小节分别展开。
Colored Glass Filters
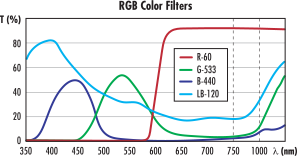
有色玻璃滤光片在机器视觉中极为常见,通过在玻璃材料中掺杂元素来选择性改变吸收与透射光谱,掺杂元素随目标透射波长而异,制造工艺几乎与标准光学玻璃相同。优点:相对干涉滤光片成本较低,且更关键的是配广角镜头或倾斜使用时透射波长不发生偏移;缺点:截止/起始波带较宽、曲线不如镀膜干涉滤光片陡峭准确、透过率也不如后者高。红外(IR)截止滤光片既可是有色玻璃也可是镀膜型,对单色与彩色相机都有用:多数机器视觉相机的硅传感器对约 1µm 以内波长响应,来自头顶荧光灯等杂散 IR 光会造成传感器误差,彩色相机上产生伪色、劣化色彩还原,单色相机上则降低整体对比度;因此彩色成像相机多标配 IR-cut,单色相机一般不内置。此外还有日光蓝滤光片用于多色光照明下的色平衡等其它类型。Figure 1 给出几种常见有色玻璃滤光片的透射曲线。
Coated Interference Filters
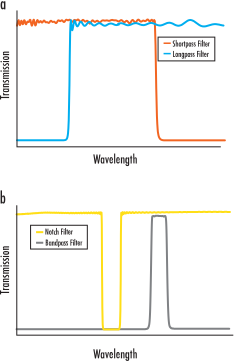
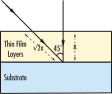
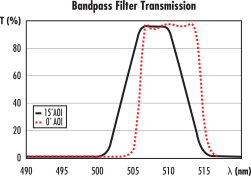
镀膜滤光片通常具有更陡的截止/起始过渡、更高透过率与更好的阻断能力,包括硬镀膜荧光滤光片、二向色滤光片(dichroic)与偏振滤光片;波长选择滤光片是在特定基底上沉积高低折射率交替的介质层制成,基底表面质量与均匀性决定基线光学质量与波长极限,介质层则通过相长/相消干涉形成精细光谱结构。短通(shortpass)透短波阻长波,带通(bandpass)透一段波带并阻断两侧,其反式为陷波(notch)滤光片——阻断一段波带、透过更短与更长波长(Figure 2)。用于深阻断(高光密度 OD)与陡坡的滤光片服务于精密光控场合,但多数机器视觉并不需要:一般 OD≥4 已属过度精密、徒增成本。所有干涉滤光片都按特定入射角(AOI,通常 0°)设计,置于镜头前时会接收由角视场(AFOV)决定的角度光,导致不同视场点透射不同波长、越靠视场边缘蓝移(blue shift)越明显;Figure 3b 以 15° AOI 的带通滤光片为例,显示中心波长下移且斜率变浅。因此干涉滤光片虽通常比有色玻璃控制更精细,但配广角镜头时须警惕这些陷阱。
官方目录列为独立编号 8.2,对应同一篇文章中锚点 #applications 的 "Applications with Machine Vision Filtering" 小节。承接 8.1 的滤光片分类,落到颜色、中性密度、偏振三类滤光片的具体应用与对比度数值。
Applications with Machine Vision Filtering
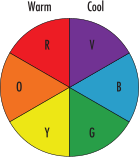
设计机器视觉系统的关键是增强被测物感兴趣特征的对比度;滤光片在阻挡无用照明的同时,是提升对比度的简便手段,具体类型取决于应用。机器视觉中常用的有有色玻璃、干涉、中性密度(ND)与偏振滤光片。有色玻璃带通滤光片是大幅改善图像质量最简单的滤光片之一,善于收窄视觉系统可见波段,且往往比同类干涉滤光片便宜;用它阻挡色轮对侧的颜色效果最好——暖色滤光片用来滤掉对侧的冷色(Figure 4)。
Color Filters
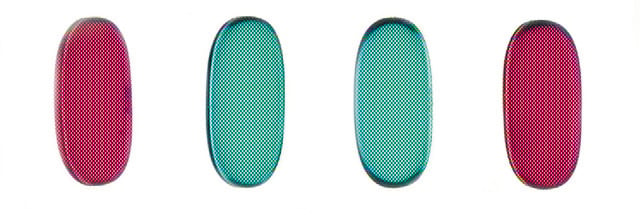
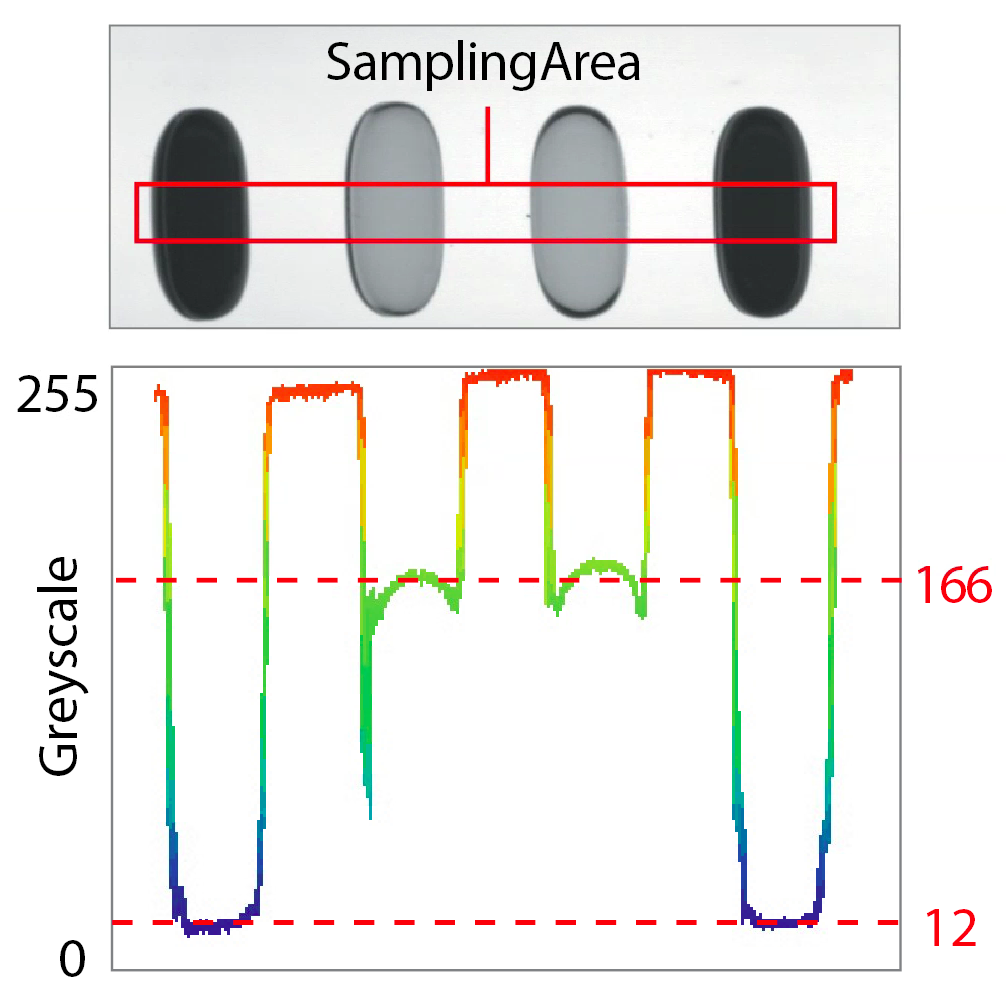
Figure 5 的检测实例:白色背光下四粒胶囊,两粒红在外、两粒绿在内,需按颜色分拣到各自位置。用单色相机成像时红绿胶囊对比度仅 8.7%,低于建议最低对比度 20%,环境光轻微波动(如有人走过)就足以让本已很低的 8.7% 进一步下降到系统无法正常工作。可选方案有:搭建笨重昂贵的全封闭遮光罩、重做整套照明、或加一片滤光片提升对比度——本例最简、最省的是加绿色滤光片。Figure 6 给出结果:单色相机 8.7% 对比度,加绿色滤光片后达 86.5%。
Neutral Density Filters
中性密度(ND)滤光片用于需要在不改变曝光时间、不调整 f/# 的前提下额外控制图像亮度的场合;吸收型与反射型两类对图像的作用相同——均匀降低透过镜头到达传感器的光量。如焊接成像,无论曝光时间多短成像器都可能过载,ND 可在不改 f/#(改 f/# 会影响系统分辨率)的情况下提供所需的通量下降。特殊 ND 如变迹滤光片(apodizing filters)用于消除物体强反射在图像中心造成的热点,其光密度随离中心径向距离增大而降低。
Polarizing Filters
偏振滤光片用于更好地成像镜面(specular)物体;正确使用时光源与镜头都必须装偏振片,分别称起偏器(polarizer)与检偏器(analyzer)。为最大限度抑制眩光,两者偏振轴须互成 90°,否则镜头仍会透入部分强反射光产生眩光。Figure 7a 为明场照明下检测 CCD 成像器、7b 为光源加起偏器且镜头加检偏器的同一照明设置——强反射被镜头上的滤光片吸收,效果显著更优。核心结论:滤光片本质是通过颜色或偏振操控图像对比度以提升系统精度,每种滤光片解决一个独特问题,须按应用选对类型。
Microscope Objectives 显微物镜
把成像链路延伸到显微尺度:显微镜与物镜规格、无限远校正物镜与筒镜的匹配、荧光滤光片组的选择。
作为第 9 章显微物镜的开篇与全指南最长的一篇,本节按"部件 → 关键概念与规格 → 应用实例"三块系统拆解复式显微镜,给出放大率、数值孔径、视场、共轭类型等 5 条公式与 14 幅图;后续 9.2 专门展开无限远校正物镜与套筒镜的间距计算,9.3 展开荧光滤光片。
Introduction (导语与章节定位)
显微镜是把物体成像到人眼或视频器件的光学装置:最早的显微镜仅由两片元件构成,只比人眼直接观察得到更大的像;发展到今天已包含多片透镜、滤光片、偏振片、分束器、传感器、照明源及众多其它部件。为理解这类复杂光学装置,原文明确按三条主线组织:显微镜部件(Components of Microscopes)、关键概念与规格(Key Concepts and Specifications)、光学显微应用实例(Optical Microscopy Application Examples),本 section 即依次覆盖这三块。
Components of Microscopes
复式显微镜(compound microscope)含多个透镜元件,工作原理类似简单放大镜(single lens,物体置于单透镜焦距内产生放大虚像),但用中继透镜系统替代单透镜:物镜(objective)与目镜(eyepiece)协同把物体像投到人眼或传感器(视应用而定)。系统总放大率由物镜与目镜两部分贡献:物镜最靠近物体,把物体的实像中继给目镜并产生基础放大率;目镜最靠近眼或传感器,负责把像投影出去。系统放大率公式为二者之积。
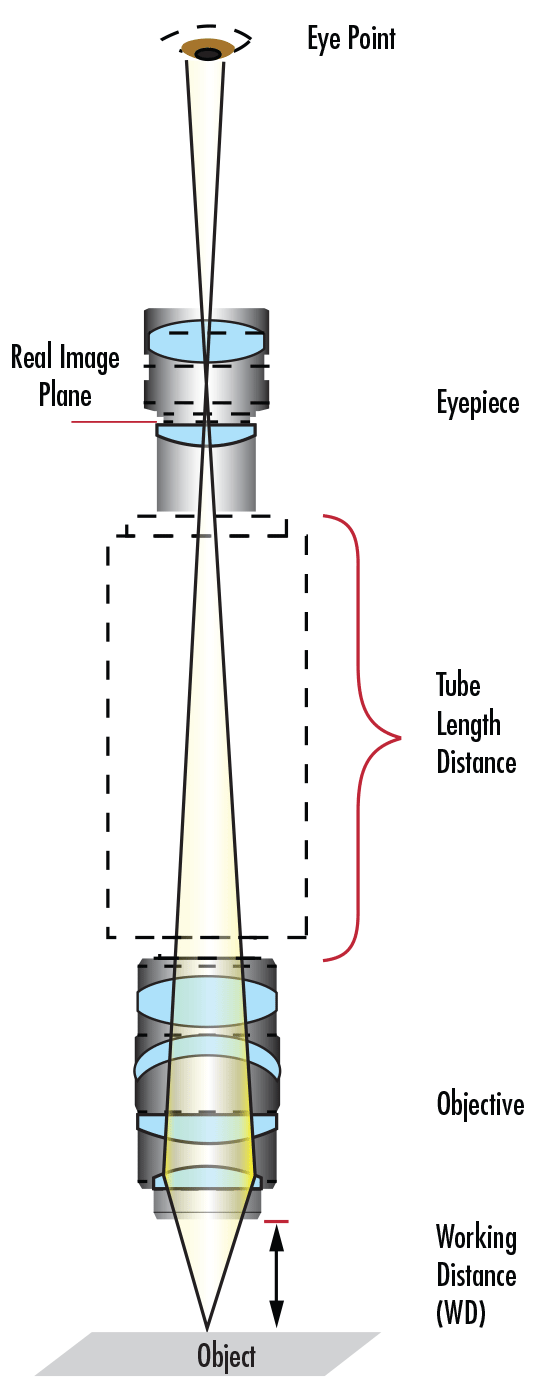
Eyepieces
显微镜刚发明时目镜是唯一能真正看到被测物的手段,因而在设计中举足轻重;如今多用模拟或数字相机把物体像投到监视器或屏幕上。显微镜目镜一般由场镜(field lens)与眼透镜(eye lens)构成,也存在多种设计,但每种都比单元件设计提供更大的视场(FOV);选型可参阅 Choosing the Correct Eyepiece。
Illumination
照明与选对目镜或物镜同等重要,需结合应用配置、被测物与期望结果来定。多数显微镜采用背光而非传统直射光(后者常使被测物过饱和)。Koehler 照明是一种背光:光源(如灯泡)从后方泛照物体,用聚光镜(collector lens)与聚光器(condenser lens)两片凸透镜在物面和像面提供明亮均匀照明,确保不会把灯丝成像出来,也称明场(brightfield)照明;明场要求物体各处有不透明度变化,否则会在物体周围产生暗模糊,得到的是物体各部分与光源之间的相对对比度图像。对极透明、明场难分辨特征的物体改用暗场(darkfield):直射光不进入物镜而以斜角打到物体,形成倒立中空光锥(锥角即物镜数值孔径)阻挡中心光线、只让斜射光照明,产生透明物体与光源间的高对比度。第三种是落射照明(epi-illumination):光在物镜上方产生,物镜兼作照明光源从而替代 Koehler 配置,结构非常紧凑,常用于荧光应用。
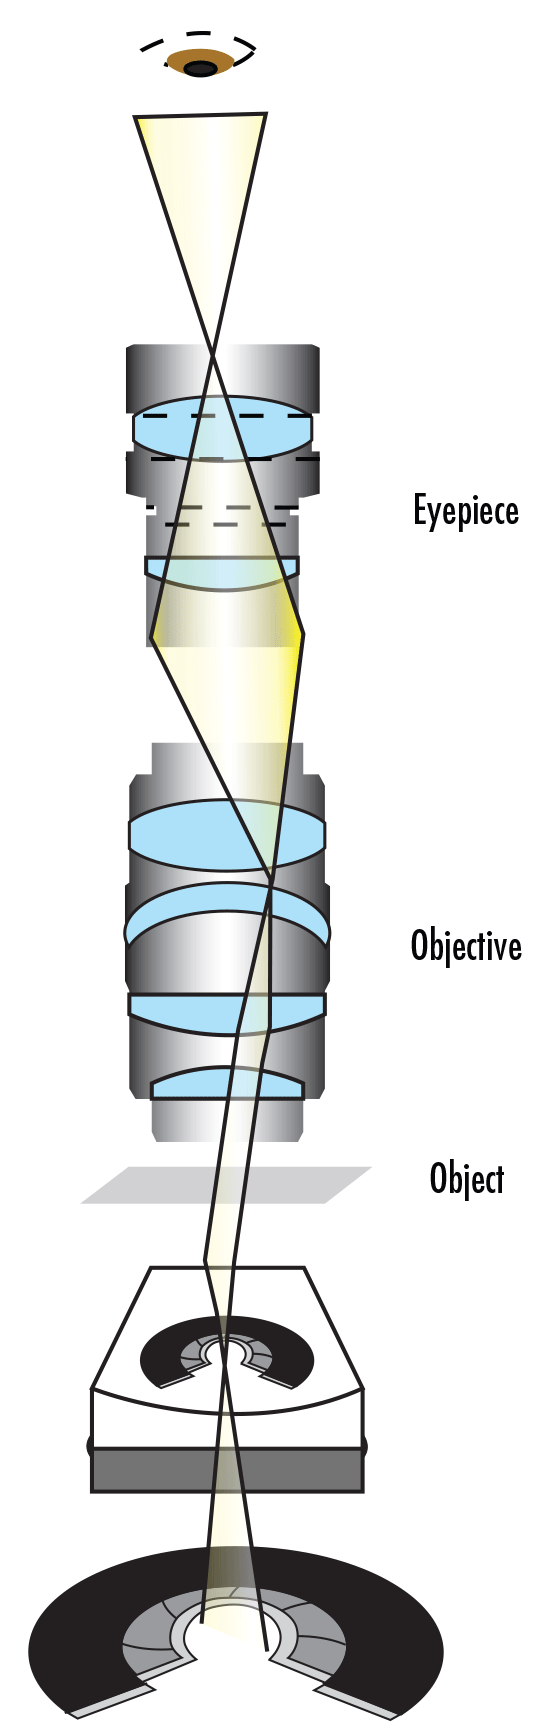
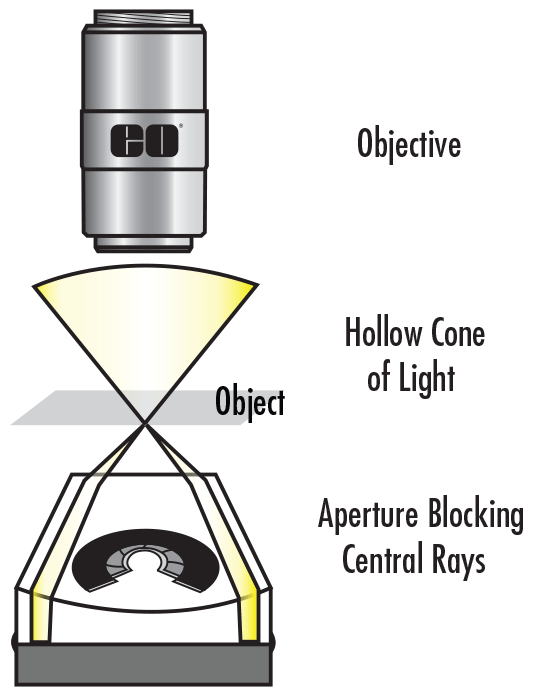
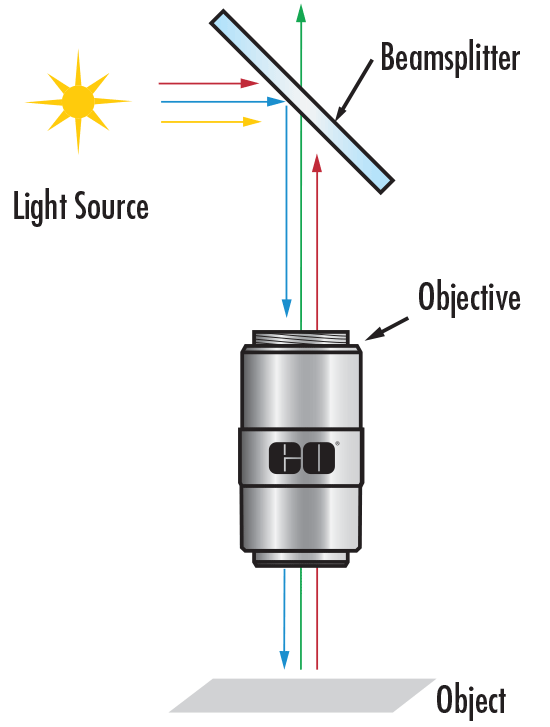
Objectives
物镜使显微镜提供放大的实像,因多元件设计或许是显微镜系统中最复杂的部件。其放大率范围为 2X–200X,分为折射式(refractive)与反射式(reflective)两大类,每类再细分为有限共轭(finite conjugate)与无限共轭/无限远校正(infinite conjugate / infinity corrected)两种类型;要选对物镜,必须了解各类与各型之间的相对优势。
Objectives: Refractive
最常用的是折射式物镜:光在系统中被光学元件折射(弯折),每片元件通常镀增透膜以减少回反射、提高整体通光量,常用于需要分辨极精细细节的机器视觉应用。不同折射设计的光学配置差异很大,从基础消色差物镜(achromatic,仅两片:一片消色差透镜加一片弯月透镜)到平场复消色差物镜(plan-apochromatic,可达十五片)不等;后者是最高端、最复杂的设计,在物镜内部就完成色差与平场校正。
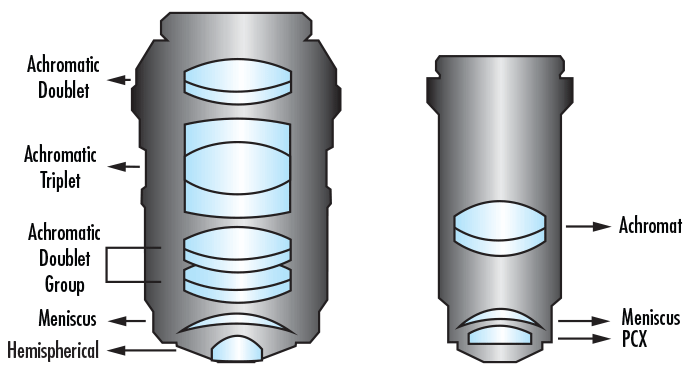
Objectives: Reflective
反射式物镜采用反射/镜面设计,虽常被忽视,却能修正折射式物镜存在的许多问题;它由主镜与次镜系统(Figure 6)放大并中继被测物像,Edmund Optics® 采用流行的 Schwarzschild 设计(也有其它设计可选)。由于光是被金属表面反射而非被玻璃表面折射,反射式物镜不受折射式那些像差困扰、无需额外补偿设计,光效率更高、对精细细节的分辨力也更好,因为系统主要取决于镜面镀膜而非玻璃材料。
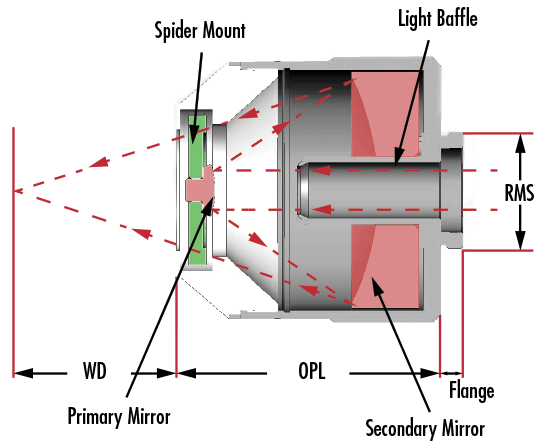
Key Concepts and Specifications
多数物镜规格直接标注在镜体本身:物镜设计/标准、放大率、数值孔径、工作距离、镜到像距离、盖玻片厚度校正;Figure 7 演示如何读取这些刻印规格,规格直接印在镜体上便于在多物镜应用中准确辨认手中物镜。其余规格如焦距、视场(FOV)、设计波长,可方便计算或从供应商/厂商提供的规格表中查得。
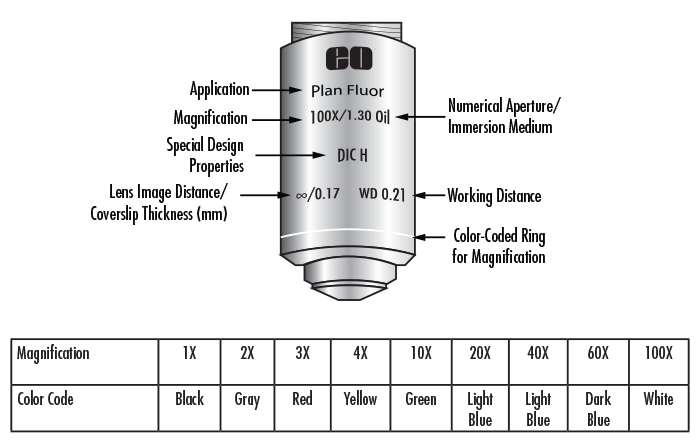
The Objective Standard
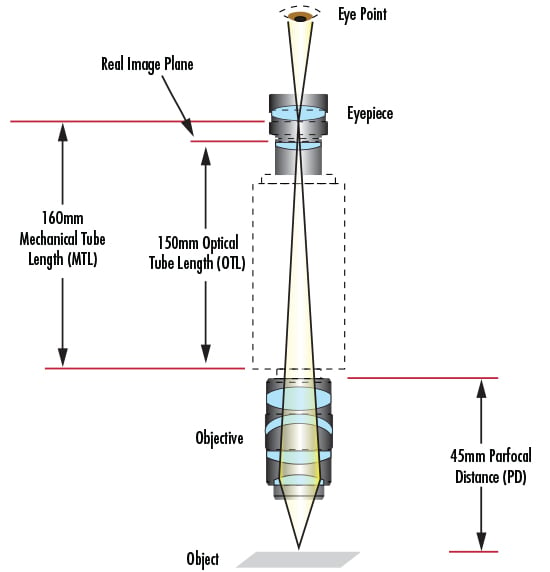
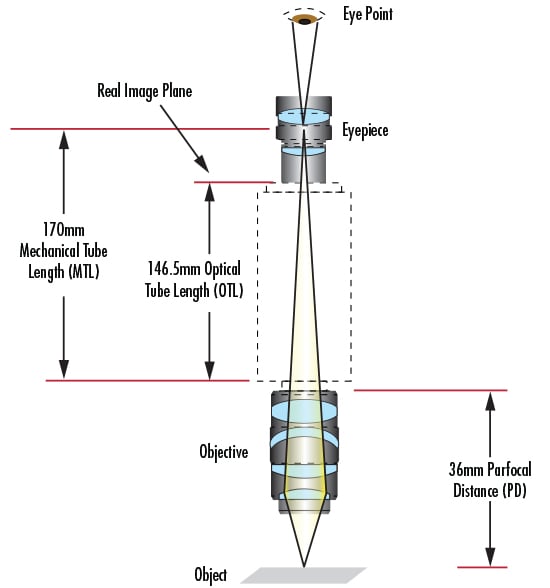
若物镜遵循简单显微镜标准(如 DIN 或 JIS),会刻在镜体上表明系统需满足的规格:多数复式显微镜采用 DIN(Deutsche Industrie Norm),其物镜法兰到目镜法兰距离为 160mm(Figure 8);另一标准是 JIS(Japanese Industrial Standard),该距离为 170mm(Figure 9)。选物镜与目镜时必须注意这两个像距,才能确保前者投出的像被后者正确成像;两者仅像距不同,光学性能与质量并无差别。有些厂商按光学性质而非机械尺寸标注筒镜长度:DIN 物镜因目镜成像在中间像面,筒镜长度改为 150mm。此外物镜通常标注齐焦距离(parfocal distance, PD,即物镜法兰到被测物的距离):DIN 标准 45mm,JIS 为 36mm。
Magnification
目镜与物镜各自都有放大率,共同贡献系统总放大率;放大率通常用数字后加 X 表示。多数物镜镜体整圈带一条彩色环指示其放大率(见 Figure 7),例如黄色环表示 10X 放大率——这是现场快速辨认物镜倍率的实用约定。
Numerical Aperture
物镜的数值孔径(NA)是焦距与入瞳直径的函数;大 NA 物镜有时需要在被测物与物镜前片之间使用浸油,因为空气中能达到的最高 NA 为 1(对应 90° 光锥角)。要获得更大角度、让更多光进入物镜(Equation 2),须用浸油(折射率典型为 1.5)改变物体与物镜之间的折射率;"高 NA 物镜 + 浸油"是比更换物镜(可能很昂贵)更省钱的提升方案。
Field of View
视场(FOV)是显微镜系统所成像的物体区域,其大小由物镜放大率决定:在目镜—物镜系统中物镜 FOV 被目镜放大供观看,在相机—物镜系统中 FOV 被中继到相机传感器。相机传感器是矩形,只能成像物镜全圆形 FOV 的一部分,而人眼视网膜可成像圆形区域、捕获全部 FOV,因此相机—显微镜系统的 FOV 通常略小于目镜—显微镜系统。Equation 3、4 分别计算两种系统的 FOV,其中 H_Camera Sensor 为相机传感器尺寸、H_Eyepiece Field Stop 为目镜视场光阑尺寸。
Cover Slip Thickness
观察细菌、细胞培养、血液等流体材料时,需用盖玻片保护被测物与显微镜部件免受污染;盖玻片(玻璃载玻片)会改变光从物体进入物镜的折射,因此物镜必须作相应光学校正才能获得最佳像质,这就是物镜会标注其优化的盖玻片厚度范围的原因。该值通常列在无穷符号(表示无限共轭/无限远校正设计)之后,范围从零(无盖玻片校正)到 0.17mm。
Quality Correction
物镜与目镜的质量决定系统性能;质量校正等级(消色差 achromatic、复消色差 apochromatic、平场 plan、半平场 semi-plan)刻在物镜上便于识别设计。色差校正通常分两级:消色差物镜最简单、最便宜,校正红蓝波长色差并对绿波长校正球差,但色差校正有限且缺乏平场 FOV 会降低性能;平场(plan/planar/semi-plan/semi-planar/microplan)物镜校正场曲(field curvature,即离轴像无法在平像面聚焦、偏离光轴即模糊),Figure 10 显示消色差仅中心 65% 平场、半平场 80%、平场优于 90%。萤石物镜(fluorite)用含萤石或合成替代物的先进玻璃进一步校正像差:同样校正红蓝色差,但把球差校正到两或三个波长(而非仅绿波长),通常 NA 更高、分辨力与对比度更好。
Finite Conjugate
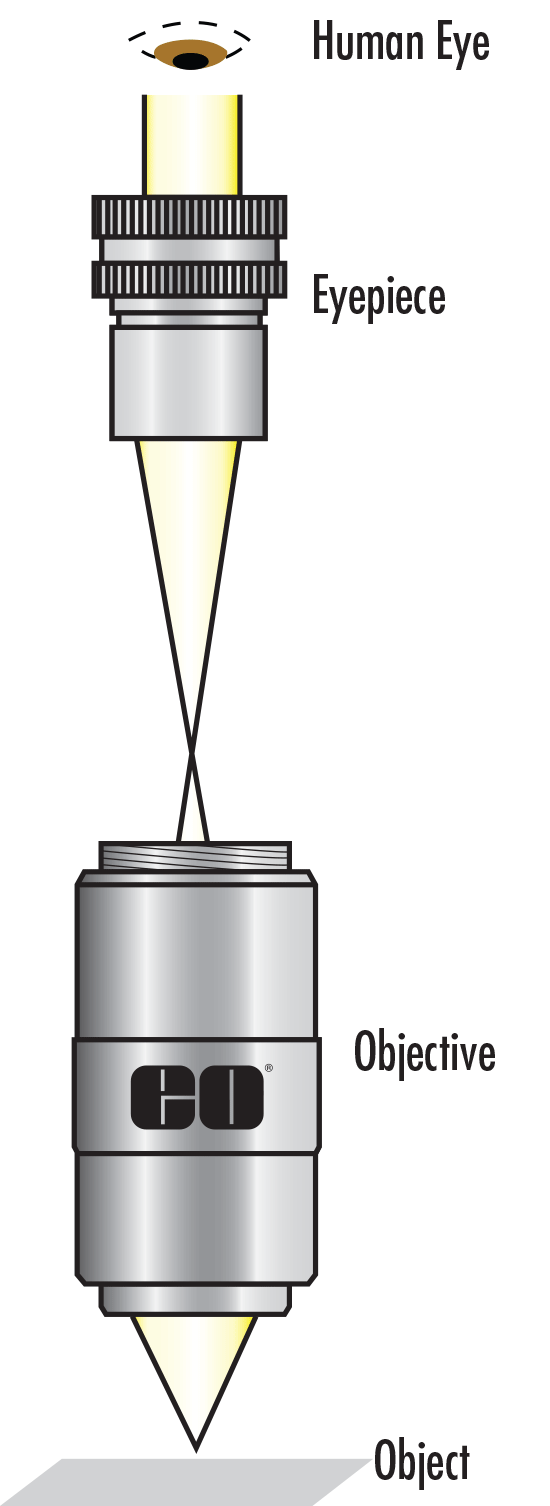
在有限共轭(finite conjugate)光学设计中,来自非无穷远光源的光被聚焦到一点(Figure 11);在显微镜中,被测物的像被放大并投影到目镜(或用相机时到传感器),系统中这一特定距离由 DIN 或 JIS 标准表征,所有有限共轭显微镜都属这两者之一。这类物镜占基础显微镜的大多数,用于成本与设计简易性为主要考量、且无需在光路中插入额外光学件的应用。
Infinite Conjugate (Infinity Corrected)
在无限共轭/无限远校正(infinity corrected)设计中,置于无穷远的光源被聚焦成小点;在物镜中该点即被测物,而"无穷远"指向目镜或传感器(Figure 12)。这种现代设计在物体与目镜之间多用一片套筒镜(tube lens)成像,虽比有限共轭复杂得多,却允许把滤光片、偏振片、分束器引入光路,从而进行更复杂的图像分析与外推——例如在物镜与套筒镜之间加滤光片即可观察特定波长或阻挡干扰波长。物镜放大率由套筒镜焦距与物镜焦距之比给出,这一关系正是 9.2 全部间距计算的基础。
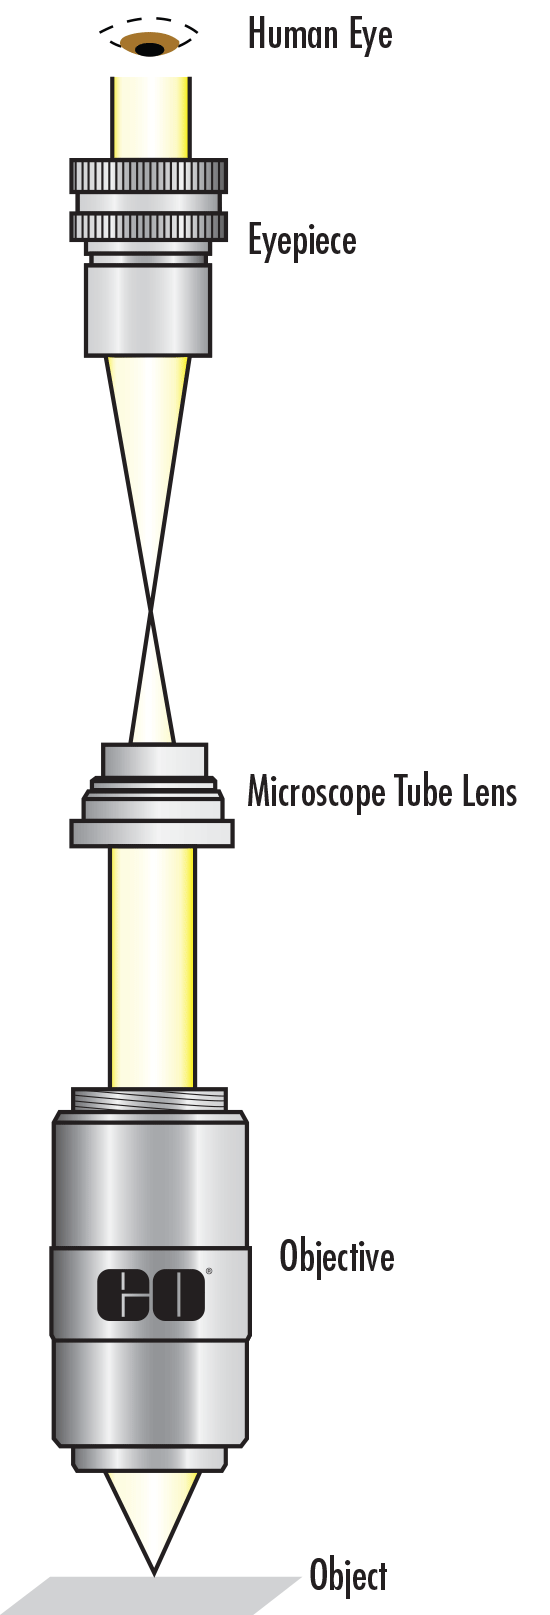
Optical Microscopy Application Examples
为理解显微镜各部件如何与各类光学、成像、光子学产品集成,原文给出两个应用实例:荧光显微镜(fluorescence microscopy)与激光烧蚀(laser ablation),二者各有独特配置来配合显微镜部件工作,下面两个子小节分别展开。
Fluorescence Microscopy
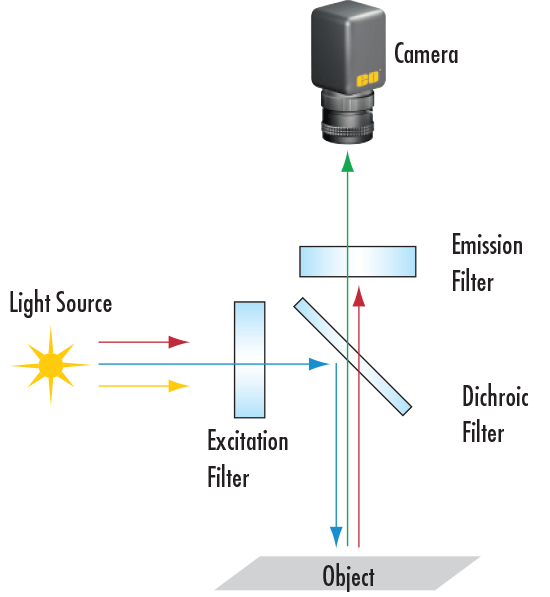
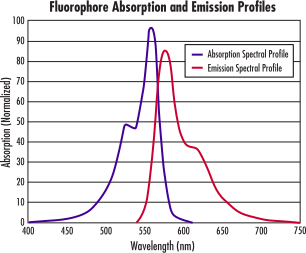
荧光团(fluorophore,即荧光染料)用于标记蛋白质、组织与细胞以供检查或研究,能吸收某一波长的光并发射(fluoresce)另一波长的光。典型荧光显微镜设置使用三片滤光片:激发滤光片(excitation filter)、发射滤光片(emission filter)与二向色滤光片(dichroic filter)。每种荧光团有特定的吸收/激发波段,激发滤光片只透射该范围;荧光团被激发后发射另一波段,发射滤光片只透射发射波长;专门设计的二向色滤光片反射发射波长、透射激发波长,从而把激发与发射通道分离。这一三片滤光片结构正是 9.3 要深入展开的对象。
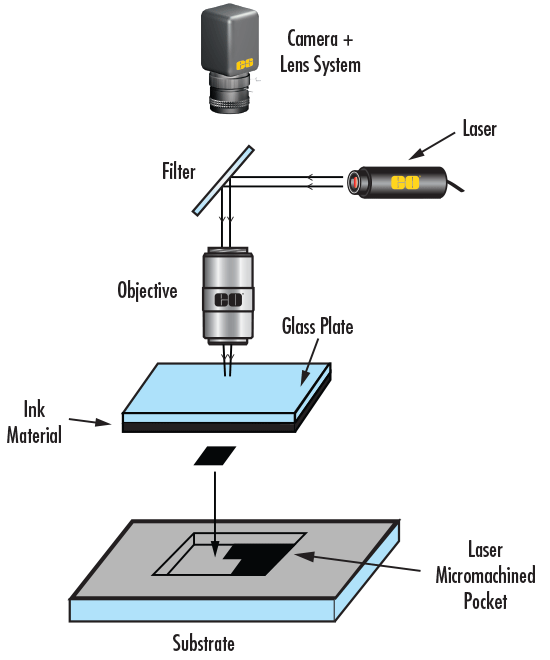
Laser Ablation
激光两种常见用途是 (1) 把材料加热沉积到基底上、(2) 从基底上烧蚀掉材料;激光烧蚀系统因需要精密光束操控(聚焦、折转、减少散射等)而离不开显微镜部件,通常采用定制光学件而非现成品、把激光精确设计进系统(Figure 14)。激光按落射式(epi-illumination)布置,利用物镜把光聚焦到物面、以最小像差产生极小光斑;目镜让用户看到激光位置并确认系统正常,滤光片则用于阻挡激光伤害人眼;这类装置用于医疗与生物应用。结尾总结:显微镜与物镜不再只用于生物教学(如观察口腔上皮细胞),还用于研究荧光团发射波长、分析机加工件上 5µm 缺陷、监控基底材料烧蚀等光学/成像/光子学行业应用;理解每个组成部件及其规格,才能选出最佳系统并取得最好结果。
承接 9.1 中无限远校正物镜"物镜与套筒镜之间可留无穷远空间"的结论,本节用两条近似公式把间距 L 与像场直径 ∅ 关联起来,并以一个完整算例给出"不产生渐晕的最大间距"这一可直接用于系统集成的数值结论。
Introduction / 概述
无限远校正物镜必须配合套筒镜(tube lens)才能聚焦成像;这种组合的一个优势是物镜与套筒镜之间可以留出空间,用于插入滤光片或分束器等光学元件。物镜与套筒镜的间距 L 可以偏离推荐/最优值,但会改变像场直径(∅)。Equation 1、2 是确定 ∅ 与 L 关系的近似公式:其中 ∅₁ 为物镜出瞳、f₁ 为物镜焦距、NA 为物镜数值孔径;∅₂ 为套筒镜入瞳、f₂ 为套筒镜焦距、∅ 为像场直径。即先由物镜参数算出出瞳直径,再由套筒镜参数与所需像场直径反推允许的最大间距。
Application Example:
算例:用 M Plan APO 10X 物镜(#46-144)、MT-1 套筒镜(#54-774)与 2/3" 传感器相机,求套筒镜与物镜之间不产生渐晕(vignetting)的最大间距。物镜焦距 f₁ = 20mm、NA = 0.28,故出瞳直径 ∅₁ = 2 × 20 × 0.28 = 11.2mm;2/3" 图像传感器对角线为 11mm,因此 ∅ 至少需 11mm;MT-1 套筒镜焦距 200mm、入瞳直径 24mm,代入得 L = (24 − 11.2) × 200 / 11 = 232.7mm。结论:只要套筒镜与物镜的间距小于 232.7mm,就不会出现渐晕——这是把 9.1 的放大率关系落到具体机械装配距离上的可操作数值。
承接 9.1 荧光显微镜应用实例中提出的"激发/二向色/发射三片滤光片"框架,本节逐一给出每片滤光片的透过率、光密度(OD)、带宽与信噪比等具体指标,并说明激发/发射光谱重叠为何要求高品质滤光片,完成第 9 章从显微镜部件到荧光滤光片选型的闭环。
Introduction (导语与章节定位)
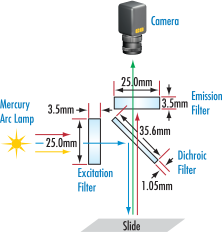
荧光显微镜利用荧光团诱导的荧光(而非吸收、散射或反射)成像;荧光团(fluorophore / fluorochrome)是标记蛋白质、组织与细胞以供荧光显微镜检查的荧光染料,其机理是吸收特定波长的能量(激发范围 excitation range)并在另一特定波长区域重新发射(发射范围 emission range)。系统可以很简单(落射荧光显微镜 epifluorescent microscope),也可以很复杂(共聚焦 confocal 或多光子 multiphoton),但基本概念相同:激发能量照射样品,释放微弱但可量化的发射能量;激发与发射波长的中心波长不同,使专用滤光片得以提升整体对比度与信号。最基本的结构见 Figure 1:滤光片装置由激发滤光片、二向色滤光片、发射滤光片三类构成。
Filter #1: Excitation Filter
激发滤光片置于荧光显微镜的照明光路中,滤除光源里除荧光团激发范围外的所有波长。其最小透过率决定图像的亮度与鲜明度:建议激发滤光片最小透过率 ≥40%,理想 >85%。带宽应完全落在荧光团激发范围内,使滤光片中心波长(CWL)尽可能接近荧光团的峰值激发波长。光密度(OD)决定背景图像的暗度,衡量滤光片对透射范围/带宽之外波长的阻断能力:建议 OD 最低 3.0,理想 ≥6.0。
Filter #2: Dichroic Filter or Beamsplitter
二向色滤光片以 45° 角置于激发滤光片与发射滤光片之间,把激发信号反射向荧光团、同时把发射信号透射向探测器。理想的二向色滤光片/分束器在最大反射与最大透射之间有陡峭过渡:对激发滤光片带宽的反射 >95%,对发射滤光片带宽的透射 >90%。选型时应结合荧光团的交界波长(λ)来选,以尽量减少杂散光并最大化荧光图像的信噪比(signal-to-noise ratio)。
Filter #3: Emission Filter
发射滤光片置于荧光显微镜的成像光路中,滤除荧光团激发范围、只透射发射范围;其建议与激发滤光片相同:最小透过率、带宽、OD、CWL。具备理想 CWL/最小透过率/OD 组合的发射滤光片能给出最亮图像、最深的阻断,并确保检测到最微弱的发射信号。Figure 2 给出典型的激发/发射光谱曲线:吸收与发射曲线共享部分波长,这正是需要高透过率、窄带宽、高 OD、陡峭截止/起始的高品质滤光片的原因;使用低品质滤光片最终可能损坏样品、标本或昂贵的传感器,可联系厂商协助选型。
How Does Edmund Optics Match Filter Pairs?
Edmund Optics 提供数十种现货、可即发的光学滤光片,落在每种指定荧光团的激发与发射区域内;可按荧光团快速检索,浏览与峰值激发或发射波长匹配、并在该波长具有最大透过率的推荐滤光片。对于使用多种荧光团、激光光源、替代二向色滤光片/分束器,或比典型荧光显微镜配置更复杂的应用,应联系厂商讨论具体规格。
Cameras 相机
覆盖数字接口、供电、软件、传感器、光谱响应与面阵/线阵差异,完成光电转换端与镜头、照明的匹配。
本节解决机器视觉相机「如何与主机连接」的问题:数字接口在传输速率、线缆长度、供电与多设备支持上各有取舍,理解接口参数是选型的起点,后续 10.2–10.6 依次展开供电、软件、传感器等同一篇应用说明的其它主题。
Digital Camera Interfaces
随着成像技术进步,相机接口不断演化以满足半导体、电子、生物技术、装配与制造等检测应用。USB 类接口用单一线缆同时提供视频输出与供电、简化搭建,其它接口则需额外电源但换来更高传输速率(影响帧率)或支持更多并发设备。Table 1 对比六种接口:USB 3.1 为 5Gb/s、3m(推荐)、最多 127 台;GigE(PoE) 1000Mb/s、100m;5GigE/10GigE 为 5/10Gb/s、100m;CoaXPress 最高 12.5Gb/s、3.125Gb/s 下 >100m;Camera Link® 最高 6.8Gb/s、10m 且必需采集卡。
Table 1 数据归纳:数据率 USB 3.1=5Gb/s、GigE=1000Mb/s、5GigE=5Gb/s、10GigE=10Gb/s、CoaXPress=up to 12.5Gb/s、Camera Link=up to 6.8Gb/s;最大缆长 3m/100m/100m/100m/>100m(3.125Gb/s)/10m;设备数 up to 127 与 Unlimited;连接器 USB 3.1 Micro B/USB-C、RJ45(Cat5e/6)、Cat7 或光纤、RG59/RG6/RG11、26pin;采集卡 Optional/Not Required/Not Required/Not Required/Optional/Required。
USB (Universal Serial Bus)
USB 3.1 Gen 1(原 USB 3.0)因计算机上普及而常用,总线速率固定 5 Gb/s,实际可达速度取决于挂接的 USB 外设数量。USB3 Vision 的相机控制寄存器基于 EMVA GenICam 标准;部分相机可向下兼容到 USB 2.0 的 480Mb/s。机器视觉最常见 USB 3.1 Micro B 连接器,逐步导入的 USB-C 单/双通道分别达 10/20 Gb/s 且体积更小。
GigE (Gigabit Ethernet)
GigE 基于千兆以太网协议,用标准 Cat 5e/Cat 6 线缆,可借交换机、集线器、中继器接多台相机,但非点对点连接须核算总带宽。GigE Vision 同样基于 GenICam;可选的链路聚合(LAG)并联多个网口提速,精确时间协议(PTP)可同步同网多相机时钟以固定曝光延迟关系。5 GigE 与 10 GigE 是分别达 5 Gb/s、10 Gb/s 的新版本。
CoaXPress
CoaXPress 是面向高分辨率、高帧率机器视觉的即插即用高速接口,用同轴电缆且可按多缆扩展:每缆最高 12.5 Gb/s,并能在标称 24V 下提供最高 13W 供电。因其可扩展性没有固定最大缆长——带宽越高,允许的最大缆长越短。
Camera Link®
Camera Link® 是专为机器视觉开发的高速串行标准,必需一块 Camera Link® 采集卡且相机须单独供电。除 LVDS(低压差分)信号线外还提供独立异步串行通道以保留全部数据带宽;单缆 base 配置有 2.04Gb/s 专用于视频,full 双输出配置可达 6.8Gb/s 用于极高速应用。
Capture Boards
图像处理通常在计算机上完成,故模拟相机需采集卡把信号送入电脑:对 NTSC、YC、PAL、CCIR 等模拟信号,卡上 ADC(模数转换器)将其数字化以便后续处理、保存与打印,并附带基础采集软件用于保存/打开/查看图像。该词也指解读非标准计算机连接器数字接口数据所必需的板卡。
Laptops and Cameras
虽然多数数字接口能接笔记本,但高性能/高速成像强烈不建议用普通笔记本:其数据总线往往不支持满速、资源不足以发挥高性能相机与软件,尤其笔记本标配的以太网卡性能远低于台式机可用的 PCIe 网卡。
本节承接 10.1 接口话题,解决相机「电从哪来」:许多接口可经信号线远程供电,但 PoE 并非所有 GigE 相机都支持,原文给出 GigE 相机的三种供电接法及各自适用条件。
Powering the Camera
许多相机接口允许经信号线远程供电(如 USB、PoE),以太网供电(PoE)只是部分 GigE 相机具备。不支持时通常改用 Hirose 连接器(同时提供触发与 I/O 布线)或标准 AC/DC 适配器;即便相机可由板卡/端口供电,使用可选电源连接仍可能更有利。原文列出三种连接并供电 GigE 相机的方式。
General-Purpose Input/Output (GPIO) Power Cable Connection
先用 GigE 线把相机连到电脑,再把 GPIO 电源线(常称 Hirose 连接器线)插入电源插座并接到相机电源口。不同相机需要 6 针或 12 针等不同针数的 GPIO 线;对非 PoE 相机,电源线缆可能是唯一供电途径。
Power over Ethernet (PoE) Injector
PoE 注入器可经 GigE 线向相机供电,适用于空间受限、相机不便自带电源的工厂现场或户外安装:注入器串在线路中,标准线缆分别通向相机与电脑。接法为注入器接电源、「IN」口用 GigE 线连电脑、「OUT」口用另一根 GigE 线连相机;但并非所有 GigE 相机都兼容 PoE。
Power over Ethernet Network Interface Card (PoE NIC)
PoE 网卡通过计算机的铜接口给相机供电,同时让相机接入安全的光纤网络,并减少所需插座与线缆。安装时把 PoE 卡插入主板空槽并接好内部供电,再用 GigE 线把卡的 PoE 口与相机相连。
本节解决「用什么软件驱动与开发相机」:成像软件分相机专用 SDK 与第三方软件两类,后者能否用起来取决于相机遵循的标准,为后续传感器与成像选型交代软件前提。
Camera Software
成像软件有两类选择:相机专用软件开发套件(SDK)或第三方软件。SDK 既含带代码库的 API 供用户自定义程序开发,也含免编程、功能简单的图像查看与采集程序;用第三方软件时,GenICam、DCAM、USB3 Vision、GigE Vision 等相机标准对保证功能至关重要。第三方软件如 NI LabVIEW™、MATLAB®、OpenCV 常能运行多相机、支持多接口,但功能是否可用最终由用户自行确认。
本节进入相机核心器件,解决「传感器尺寸与架构如何决定成像」:下辖靶面尺寸与 CCD/CMOS 对比两个子主题,结论落到视场、渐晕、分辨率与功耗的具体取舍,并承接 10.5 的光谱特性。
Sensors
本小节为传感器(Sensors)主题的结构性导语,下设两条主线:Sensor Size 讨论靶面尺寸对视场(FOV)与放大率 m 的影响,CCD vs. CMOS Sensors 比较两种光电转换架构在成像质量、功耗与成本上的取舍,二者共同构成相机选型的硬件依据。
Sensor Size
传感器有效靶面尺寸决定系统视场(FOV)与主放大率 m:在成像镜头确定的固定放大率下,传感器越大 FOV 越大。标准面阵尺寸命名源自电视摄像用的 Vidicon 真空管,故实际尺寸与名称不同,但多数保持 4:3(水平:垂直)宽高比。若传感器大于镜头设计支持范围,边缘光线被拦截产生渐晕(vignetting)、画面变暗即「隧道效应」,小尺寸传感器则无此问题。
CCD vs. CMOS Sensors
电荷耦合器件(CCD)把每像素电荷转为电压、经单一节点以模拟信号输出;互补金属氧化物半导体(CMOS)在像素级完成转换,历史上输出均匀性较差。近年 CMOS 大幅降低低照非均匀性,高端 CMOS 常可超过同级 CCD,且功耗更低、适合空间受限应用;但像素小于约 3µm 的低端 CMOS 成像质量仍不及 CCD。Table 2 显示像素 9.9µm→50.5 lp/mm、1.67µm→299.4 lp/mm,½" 传感器对应 0.31→11.02 MP;Table 3 列出 CCD 填充因子高、动态范围高、功耗中高、成本中,CMOS 速度高、功耗低、成本低、噪声低到高。
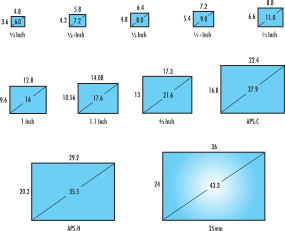
Table 2/3 数据归纳:像素尺寸 [µm] 9.9/7.4/5.86/5.5/4.54/3.69/3.45/2.2/1.67 对应分辨率 [lp/mm] 50.5/67.6/85.3/90.9/110.1/135.5/144.9/227.3/299.4 与典型 ½" 传感器 [MP] 0.31/0.56/0.89/1.02/1.49/2.26/2.58/6.35/11.02;CCD vs CMOS:像素信号 Electron Packet/Voltage、Uniform High/Moderate、片内信号 Analog/Digital、Fill Factor High/Moderate、Speed Moderate-High/High、Power Consumption Moderate-High/Low、Cost Moderate/Low。
本节解决「相机是否需要以及如何实现彩色复现」:从单色/彩色对比到光谱响应、Bayer 与 3CCD 原理,再延伸到帧率、快门与全局/卷帘快门,核心结论是色彩、灵敏度与运动畸变之间的取舍。
Spectral Properties
相机能否复现颜色是否有利取决于应用需求。Table 4 对比三类方案:单色相机分辨率比同级单芯片彩色高约 10%、信噪比与对比度更好、低照灵敏度更高但可选镜头少;单芯片彩色用 RGB Bayer 滤色阵列、因识别颜色需更多像素而分辨率较低;三芯片彩色用棱镜把白光分到三个传感器、色彩分辨率更高但更贵、需专门设计的镜头。
Table 4 数据归纳:单色=单传感器、输出灰度、比同级单芯片彩色高 10% 分辨率、更好信噪比/对比度、低照灵敏度更高、镜头选择较少;彩色(单芯片)=用 RGB Bayer 滤镜、分辨率较低(需更多像素识别颜色);三芯片彩色=用棱镜分光到 3 个传感器、成本更高、色彩分辨率更高、需专门设计镜头。
Monochrome Cameras
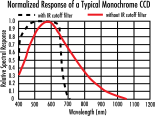
CCD 与 CMOS 均为硅器件,敏感波长约 350–1050nm,可用范围通常取 400–1000nm,由传感器的光谱响应曲线表示(Figure 2)。多数高质量彩色相机及部分单色相机配有红外(IR)截止滤镜,专门用于可见光谱成像。
Color Cameras
固态传感器基于光电效应,本身无法区分颜色。两类彩色 CCD:单芯片彩色用马赛克(如 Bayer)光学滤镜让不同像素只对特定波长敏感,再用「去马赛克(de-bayering)」算法从 RGB 信号插值重建真彩,因需更多像素识别颜色而分辨率天生低于单色;三芯片(3CCD)用棱镜把入射光谱各段导向不同芯片,专为解决该分辨率损失。
Frame Rate and Shutter Speeds
帧率指每秒合成的完整帧数,高速应用宜选更高帧率以在物体穿过 FOV 时采集更多图像;快门速度是曝光时间的倒数,控制传感器收集的入射光量,过曝引起的晕光(blooming)可通过降低照明或提高快门速度(缩短曝光)抑制。最大帧率取决于传感器读出速度、接口数据率与像素数;可用像素合并(binning)或限制感兴趣区域(AOI)降分辨率来提帧率,数字相机曝光可从几十微秒到数分钟,但最长曝光一般只对暗电流与噪声更低的 CCD 实用。
Electronic Shutter: Global vs. Rolling
全局快门所有像素同时曝光采样、再顺序读出,光子采集同时起止;卷帘快门逐行曝光、采样、读出,每行采样时刻略有差异,会使运动物体畸变,可用在各行积分区重叠时刻触发的频闪减轻,低速下不成问题。CMOS 实现全局快门架构更复杂,故并非所有 CMOS 都具备。异步快门指收到外部触发信号后才启用像素,相对恒定帧率的内部触发。
本节作为相机篇收尾,解决「面阵还是线阵」的选型问题:线阵以更高分辨率换取更严格的运动与集成要求,并附带镜头接口配置对照,为第 11 章照明与第 12 章测试铺垫。
Area Scan vs. Line Scan Camera
面阵相机由镜头把物体一次成像到像素阵列、整幅同时采样重建(Figure 4a),适合静止/慢速或不太大的物体;线阵相机像素线性排列,物体移动时逐行成像再由软件重建(Figure 4b)。线阵分辨率高得多——面阵最高典型水平 4,000 像素,线阵 16,000 像素以上并不罕见,但物体须相对相机精确移动、集成更难。Table 5:面阵 4:3、最高几百 FPS、易搭建、成本低于线阵、应用广;线阵线速率达 100kHz、逐行构建、适合宽幅物体、需特殊对准与时序、集成复杂且照明强。Table 6 列接口:C-Mount(1"×32TPI、17.5mm 后法兰距、最常见)、CS-Mount(12.5mm)、TFL-Mount(M35×0.5、17.5mm)、F-Mount(Nikon 卡口、46.5mm),以及 M12×0.5(S-Mount)、M42×1.0、M72×1.0 等。
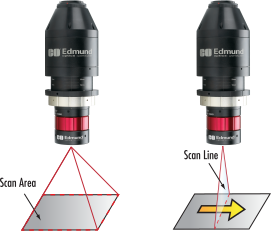
Table 5 数据归纳:面阵=4:3(H:V)、最高几百 FPS、物体静止/慢移、应用面广、易搭建、成本低于线阵;线阵=线速率 up to 100kHz、逐行构建、物体在传感器下运动经过、适合宽物体、需特殊对准与定时、集成复杂但照明简单而强。 Table 6 数据归纳:C-Mount/CS-Mount/TFL-Mount/F-Mount 分别 Threaded/Threaded/Threaded/Nikon 卡口(非螺纹);直径 1"×32TPI、1"×32TPI、M35×0.5、—;后法兰距 17.5/12.5/17.5/46.5mm;C 最常见、CS 兼容 C 镜头、TFL 适 4/3 至 APS-C、F 适线扫描与全幅 35mm;其它接口 M12×0.5(S-Mount)、M42×1.0、M72×1.0。
Illumination 照明
系统梳理明场、暗场、同轴(in-line)、结构光与远心照明,强调照明几何往往决定成像对比度的上限。
本章开篇解决「成像对比度/分辨率问题该先改哪里」:结论是优先改善照明而非升级探测器、镜头或软件;本节系统给出九种照明方式的优缺点与偏振去眩光方案,为 11.2–11.4 的同轴、结构与远心照明建立基础。
Introduction (导语与章节定位)
客户常低估正确照明(illumination)的作用:理想的像质通常靠改善照明即可达到,而不必投资更高分辨率探测器、镜头和软件。不当照明会引起晕光/热点、阴影(测量时造成虚假边缘、结果不准)、低信噪比与非均匀照明(使阈值处理困难);每个元件都影响到传感器的光量——镜头光圈收小(f/# 增大)需更强照明、高倍镜头视场小反光少需更强照明,相机最小灵敏度与增益/快门设置决定最低所需光量,光纤照明还含光源与光导。照度常用英尺烛光(footcandle),换算 1 lux = 0.0929 footcandle。
Table 1 关键光度单位归纳:1 footcandle=1 lumen/ft²=10.764 meter candles=10.764 lux;1 candle=1 lumen/steradian=3.142×10⁻⁴ Lambert;1 Lambert=2.054 candle/in²;1 lux=1 meter candle=0.0929 footcandle;1 meter candle=1 lumen/m²。 Table 2 照明选型归纳:减镜面反射→漫射前光/漫射同轴/偏振;均匀照明→漫射前光/漫射同轴/环形光;突出表面缺陷或拓扑(近平面 2D)→单向光/结构光;用阴影突出纹理→定向/结构光;减阴影(凸起/3D 物体)→漫射前光/漫射同轴/环形光;突出透明物体内部缺陷→暗场;剪影→背光;3D 轮廓→结构光。
Types of Illumination
正确照明常是系统成败的决定因素,原文用带沟槽、颜色、表面变形与镜面区的专用靶标演示各方案优劣。九种方式:定向(Directional,点光源、亮且灵活易封装,缺点阴影/眩光,用于哑光平面检测)、掠射(Glancing,锐角入射显表面形貌/拓扑,缺点热点与强阴影)、漫射(Diffuse,扩展光源均匀、减眩光,缺点体积大,用于大而亮物体长工作距)、环形光(Ring Light,同轴装镜头、减阴影、适距下均匀,缺点反射面环形眩光、仅短工作距)、漫射同轴(Diffuse Axial,经分光镜与光轴同轴、极均匀少阴影少眩光,缺点体积大/工作距有限/吞吐低需多光源,用于亮面测量)、结构光(Structured Light/Line Generators,投影激光线/点/网格/圆增强表面特征并可取深度,缺点可能晕光、被某些颜色吸收,用于 3D 缺件与形貌)、偏振光(Polarized,去镜面与热点,缺点偏振片降低总光强)、暗场(Darkfield,光从边缘垂直进入透明物体、凸显划痕裂纹气泡,缺点边缘对比差、不适用不透明物体,用于玻璃/塑料)、明场/背光(Brightfield/Backlight,背后打光剪影、边缘检测高对比,缺点消除表面细节,用于靶标/边缘/不透明测量/半透明分选)。
九类照明表格归纳(Pros/Cons/适用):定向=亮/灵活/易封装,阴影与眩光,哑光平面;掠射=显表面结构与拓扑,热点/极强阴影,带深度缺陷与不透明表面检查;漫射=减眩光/均匀,体积大难装狭小空间,大亮物体长工作距;环形光=直装镜头减阴影、适距均匀,圆形眩光、仅短工作距,哑光物体各类检测;漫射同轴=极均匀/极少阴影眩光,体积大/工作距有限/吞吐低,亮面测量;结构光=小面积强照明增强特征并可取深度,可能晕光且被部分颜色吸收,3D 缺件与形貌;偏振光=全表面均匀并减眩光,加偏振片后总光强下降,亮面检测;暗场=内部/表面细节高对比、凸显划痕裂纹气泡,边缘对比差/不适用不透明物体,玻璃塑料;明场/背光=边缘检测高对比,消除表面细节,靶标/边缘/不透明测量/半透明彩色分选。
Filtering Provides Various Levels of Contrast
用不同颜色滤镜演示暗场(darkfield)与背光(backlight)照明可获得不同对比度层次。图像拍摄条件:10X Close Focus Zoom Lens #54-363,视场 FOV=30mm,工作距离 WD=200mm。
Image Enhancement using Polarizers
偏振片用于消除镜面反射(眩光)并凸显表面缺陷,可装在光源上、镜头上或两者都装。当使用两片偏振片(光源与镜头各一)时,二者偏振轴必须互相垂直(正交)才能有效消光。
Problem 1
待检物体为非金属(non-metallic)材料,且照明以锐角(sharp angle)入射到表面,此条件下易产生偏振相关的眩光。
Solution 1
镜头前装一片偏振片通常就足以遮挡眩光,旋转偏振片直到眩光最小即可;若仍有眩光,再在光源前补加一片偏振片。
Problem 2
待检物体具有金属或光亮(metallic/shiny)表面,这类表面反射会保持入射光的偏振态,是眩光最难处理的情形。
Solution 2
建议在光源与镜头上都装偏振片以增强对比、凸显表面细节:偏振光经光亮表面反射后仍保持偏振,而表面缺陷会改变反射光偏振;把镜头偏振轴转到与光源偏振轴垂直,即可减弱眩光并使划痕、麻点(digs)可见。
Problem 3
待检物体同时具有高反射区与漫反射区,金属部分易产生热点(hot spots)而漫射部分亮度不均,需要兼顾两类区域。
Solution 3
使用两片偏振轴互相垂直的偏振片可消除金属部分造成的图像热点;视场其余部分因漫射区向镜头反射随机偏振光而获得均匀照明。
本节承接 11.1,聚焦同轴(in-line)照明:通过与背光/暗场的对比说明其适合镜面物体、可提供约 10% 更高对比度,但也明确指出分光镜引入杂散光使其不适用于漫射物体。
Introduction (导语与章节定位)
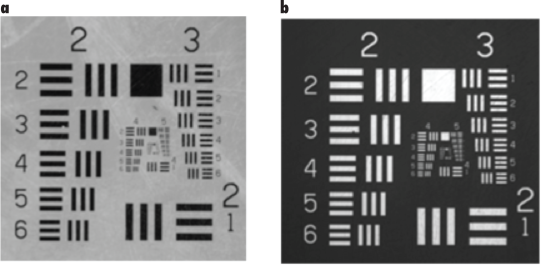
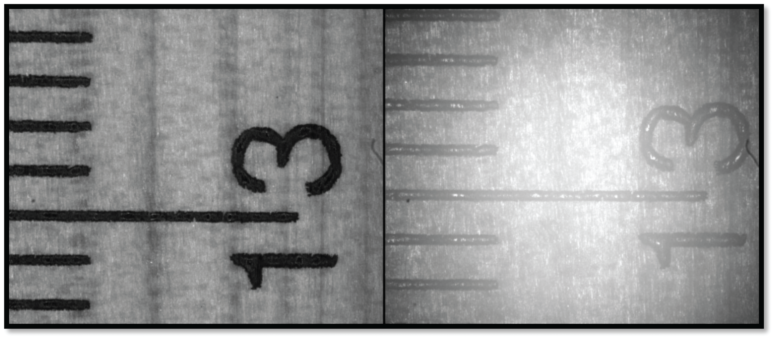
同轴照明与背光照明结果差异巨大:Figure 2 为铬版玻璃正片 USAF 1951 对比度靶分别在明场与同轴照明下成像,最明显的是两图完全对比度反转;背光图中靶标缺陷更易见(可正可负)。有趣的是靶标的高反射特性使同轴图像对比度比明场高约 10%,原因在下文解释。
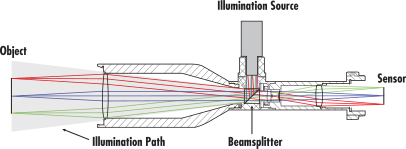
When to Use In-Line Illumination
同轴照明适合检测镜面/半镜面物体(如半导体晶圆、CCD)。用两台远心镜头(一台同轴、一台环形光)拍同一 CCD 对比暗场与同轴(Figure 3):检测 CCD 边缘引线时同轴更优,因引线与背景对比更高更均匀(Figure 4)——背景镜面把光几乎全反射回镜头,漫射的引线只散射少量光回镜头故显更黑;暗场下背景暗、引线反射也暗故对比低。检测盖板玻璃的崩边/碎屑,同轴也因整体对比更均匀而更有利。Table 1:暗场引线低对比、面板亮崩边、局部高对比但全视场不一致;同轴明场引线高对比、面板暗崩边、全视场均匀一致。
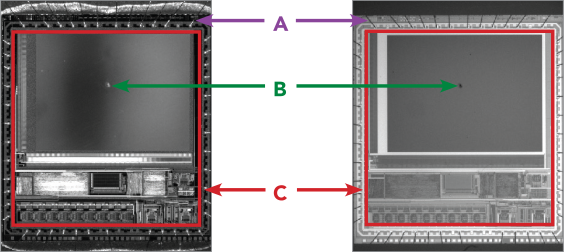
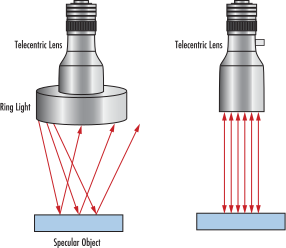
Table 1 数据归纳:暗场照明=引线低对比、面板上亮崩边、局部高对比但全视场不一致;明场同轴照明=引线高对比、面板上暗崩边、全视场照明均匀且特征间对比一致。
When Not to Use In-Line Illumination
同轴并非总是空间受限系统的最优解:漫射或弱反射物体用其它照明技术更有效。在成像光路中置入分光镜会引入若干杂散光,总有部分照明光未经物体反射/散射就直接到达传感器,造成图像雾霭、使物体上本应黑的区域不真黑、损失对比度——这在低对比应用中可能是问题。
本节解决「如何用光图案获取三维信息」:结构光以网格、点、线等图案确定物体几何形状与深度,可用低成本少元件构建 3D 系统,但图案必须与测量目标匹配、并非通用。
Introduction / 概述
照明是机器视觉系统的关键,位置与波长都需按应用单独考虑,某些系统必须用结构光(structured illumination)才能发挥最大性能。结构光用特定光图案确定物体的几何形状与深度,通过投射线、点、网格等图案,以较低成本、较少元件与较低复杂度构建有效的 3D 系统;良好标定可提升测量精度,但结构光并不通用——点阵图案只够检测物体少数点,测量物体三维轮廓则必须用线或多线图案。表格给出常见图案与理想应用。
常见结构光图案表归纳:三角法(Triangulation Based)=物体扫描中测定大多数物体的尺寸;阴影+三角法(Shadow and Triangulation Based)=扫描中测定折射物体的尺寸;畸变法(Distortion Based)=单次曝光内测定多个离散点的深度信息。
本章收尾解决「远心照明为何优于标准背光」:从远心性理论、高对比剪影机理到八大优势与代价,并用不锈钢螺纹检测实例量化——曝光从 2.5ms 降到满足 800µsec 线速、产能从 10ppm 提升到所需 40ppm。
Introduction (导语与章节定位)
成像检测项目需精密光学元件与对准才能获得最佳性能,涉及成像镜头、照明光源、相机与机械件等;镜头与相机选择固然关键,照明同样重要,而远心照明(telecentric illumination)是最精密的照明几何之一。全文按理论(Theory)、优缺点(Pros & Cons)、应用(Application)三部分回答「什么是远心照明」以及「为何比标准背光效果更好」。
Telecentric Illumination Theory
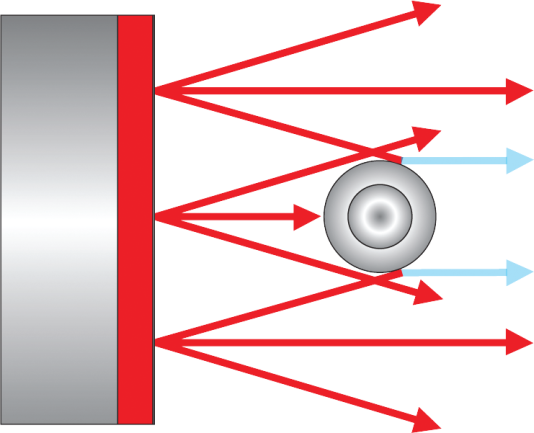
远心性(telecentricity)是多片式镜头中主光线在物方与像方都准直、平行于光轴的特性(Figure 1),带来与物/像位置无关的恒定放大率,分物方、像方、双远心三类。远心照明器(如 TECHSPEC® Telecentric Backlight Illuminator)用光学把光纤光导或 LED 光导向被测物、产生高对比剪影,通过减少物体漫反射提高边缘对比与测量精度:准直光出射后保持准直打到物体表面(Figure 2 左),而标准背光光线发散互扰产生漫反射(Figure 2 右)。
How Does Telecentric Illumination Create a High Contrast Silhouette?
远心照明器用高品质玻璃光学透镜组把光纤光导或 LED 聚光灯的发散光准直为平行、因而高度集中的光束;除各透镜的背向反射与吸收外,几乎全部进入照明器的光都打到被测物上,从而得到高对比剪影。
What is the Secret to Telecentric Illumination?
配合 LED 图案投影仪与分划板(reticle),标准远心成像镜头也可当作远心照明器使用:光经远心镜头被准直,剪影时同样消除漫反射;但与专用远心照明器不同,用远心成像镜头时 LED 投影仪上的瑕疵可能被一并检测到。
Pros and Cons of Telecentric Illumination
远心照明适合精度、重复性与吞吐量关键的精密测量,八项优势:小缺陷检测更优、较标准背光测量精度与重复性更高、消除漫反射导致的模糊边缘、准直光提升光强、高对比图像、缩短相机曝光时间、系统更快吞吐更高、增大物体与光源间距。缺点是占空间、有时成本高,大物体需更大照明器;空间或成本受限可用准直背光(collimated backlight,标准背光加准直膜),性能不及远心照明器但比标准背光漫射更少、可消除部分模糊边缘。
Application Example
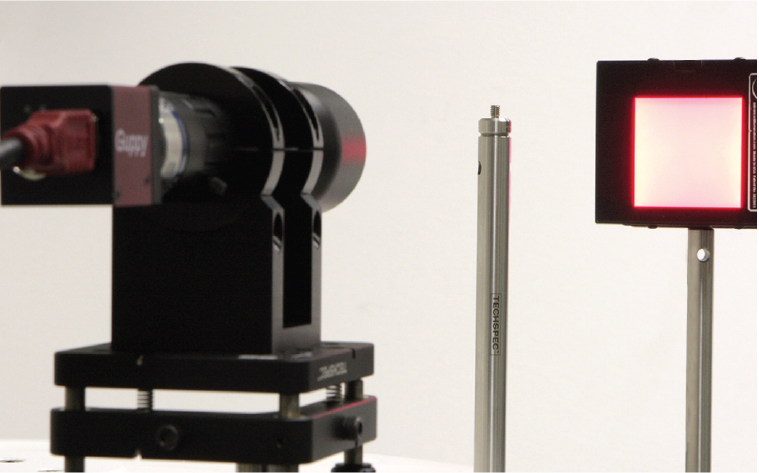
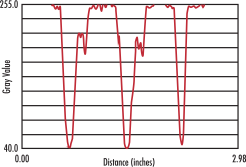
实例为不锈钢柱螺纹直径测量:物体仅 10mm、需测螺距故无法目视分选。原系统用标准 LED 背光 + 0.6X TECHSPEC® SilverTL™ 远心镜头(#56-678) + 640×480 像素 CCD,拾取机器人把零件从转盘送到视觉系统并据结果分合格/不合格。标准背光无法检 <10mm 零件、仅 10ppm 而需 40ppm;漫射 LED 背光光强低需 2.5ms 曝光,而新线速仅允许 800µsec 无模糊采集,提高增益缩短曝光又会改变系统信噪比并降低测量精度。改用 TECHSPEC® 远心背光照明器(#62-760) 后光强增大、曝光缩短、减少漫反射提升整体对比:边缘由模糊变清晰、螺纹毛刺由几乎不可见变易检测(Figure 4),更宽的对比度「阱」表示更高对比、测量精度提升。适用高速成像、工厂自动化、剪影、缺陷/边缘检测。元件清单:56-675(0.16X SilverTL)、62-760(52mm 远心背光照明器)、87-544(红色 LED 点光源)、56-871(安装夹)、58-867(运动台)、Family 2868、Family 1475。
Reference
本节列出唯一参考文献:Butkus, Bruce.《Telecentric Illumination for Vision-System Backlighting》,Machine Design,2009 年 6 月 2 日,2012 年 1 月 12 日访问,链接 machinedesign.com/archive/telecentric-illumination-vision-system-backlighting。
Testing and Targets 测试与靶标
用分辨率/MTF 测试与 USAF 1951、Ronchi、星点、远心度、景深、畸变等靶标,把前面所有指标变成可复现的验收方法。
测试章开篇解决「如何表征镜头性能」:像素从 640 增至 600 万以上要求镜头性能同步提升,而没有任何单一方法能覆盖全部指标,故需按指标组合逆投影、MTF、斜边 MTF 与相机测试,并引出 12.2 起的具体靶标。
Introduction (导语与章节定位)
几十年前 640 像素曾是传感器标配,如今传感器常超 600 万像素;过去镜头性能通常优于传感器,如今像素更小更多,必须提升镜头性能并正确表征才能选型。测量需正确计量学(metrology):先按镜头指标设定目标再选测试方法,且没有单一方法能完整表征所有指标、许多测试还排除了真实应用外部效应,故常需多方法组合的测试计划。分辨率(resolution)是最重要指标,是在特定对比度下细节小到无法与背景区分前的连续函数,随像面位置、工作距离(WD)、f/# 等变化;常见方法有逆投影、MTF、斜边 MTF 与相机测试,各有优缺点。
Reverse Projection Testing
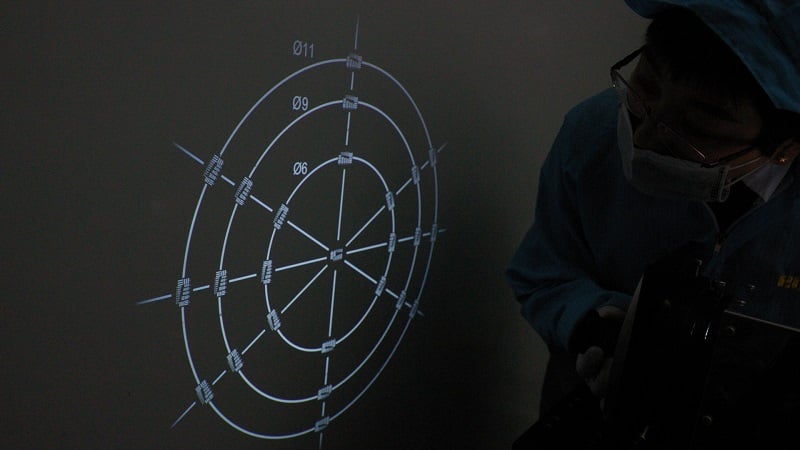
逆投影把高精度靶标放在像面、经成像镜头投影到特定 WD(即反向成像)并在暗室观察,因光经透镜的调制可逆,是简单有效的分辨率测试,且分辨率指标本就以像方值给出。常用 USAF 1951 靶(频率递增、向中心盘旋的正交条纹组)可一次测多个视场点;优点是低成本、快速、可测分辨率与像散、培训简单、设备便宜,缺点是无法给出具体对比度数值——依赖操作员视力,人眼通常只能分辨约 20% 的最低可分辨对比度。Figure 1 中圆圈 11/9/6 分别对应 2/3"、1/1.8"、1/3" 传感器像圈。
Modulation Transfer Function (MTF) Testing
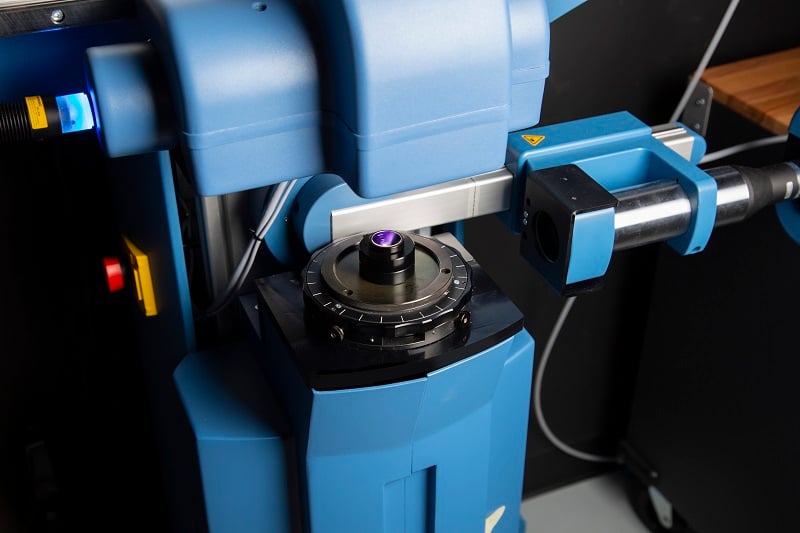
调制传递函数(MTF)曲线是镜头分辨率性能最全面的表征,可直接比较不同镜头,商用测试台能在三维坐标系内表征镜头(Figure 2)。测试时把脉冲信号(暗背景下点光源)通过镜头,用脉冲响应求出直到奈奎斯特(最高可分辨采样频率)内任意空间频率的响应;因环境高度受控,结果纯描述镜头本身性能。杂散光、渐晕(falloff)等外部现象不计入系统级指标,实际可达分辨率可能低于 MTF 曲线;MTF 定义为一/二/三维坐标系内对比度随空间频率的函数。
Slanted-Edge MTF Testing
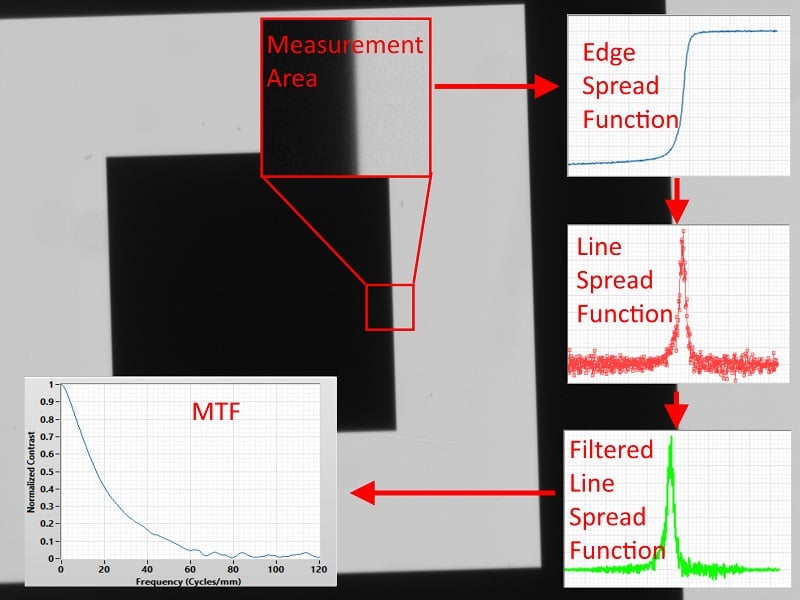
斜边 MTF 以更快、适应性更强、设备更便宜的方式获得与常规 MTF 相同的系统级信息:常规 MTF 用物镜放大的点光源艾里斑以去除外部 MTF 贡献,斜边法则用倾斜数度的高对比边缘靶;若只需镜头自身 MTF,须把其它元件贡献从系统级 MTF 中除掉(贡献相乘)。步骤为测 S 形边缘扩展函数(ESF)并求导得线扩展函数(LSF),滤波后傅里叶变换成 MTF 曲线(Figure 3)。该方法仅在边缘靶对比过渡尺度比奈奎斯特极限小 4 倍时成立:若过渡 100µm、目标 100 lp/mm(5µm 奈奎斯特采样),则放大率 m 须 <0.0125X。
Camera Tests
「相机测试」是所有使用相机的测试的统称,斜边 MTF 只是其中一种;这类方法可适配任意真实应用,获得系统级、与环境相关的分辨率信息,常使用能在正确像场位置与测试环境测一组性能指标的靶标。随着传感器像素更多更小,配套镜头的光学与机械要求也须提升;理解每种方法提供的信息及其优缺点对系统/机器视觉终端用户至关重要。Table 1 对照四种方法:逆投影快速定性、便宜、可同时多视场点但诊断能力差、难控光谱、难维持精确坐标;MTF 有商用仪器、可诊断高阶像差、精度高但一次一个像点、对杂散光不敏感、昂贵易误用;斜边 MTF 可同时多视场点但常见放大率(~0.05–0.01X)下靶标选择困难。
Table 1 数据归纳:逆投影(Rear Projection)=快速/定性/便宜/操作友好/可同时多视场点/快速定极限分辨率,缺点诊断能力差、难控光谱(明视觉响应)、难维持精确坐标、难用于高放大率;MTF=有现成商用仪器、可诊断高阶像差、精度高、最通用,缺点一次一个像点、对杂散光与环境不敏感、真实照明复现差、昂贵易误用;斜边 MTF=可同时多视场点、有免费与商用软件,缺点在常见放大率范围(~0.05–0.01X)靶标选择困难。
本节承接 12.1 的测试方法,解决「按什么指标选靶标」:图像质量由分辨率、对比度、MTF、景深(DOF)、畸变等定义,不同系统需不同靶标甚至多种组合,并提醒纯目视结果具主观性。
Test Target Overview
测试靶标用于确定成像系统性能,包括故障排查、基准/认证/评估测量,或为多系统协同工作建立一致基础。因像质可由分辨率、对比度、MTF、景深(DOF)、畸变等不同分量定义,不同系统需要不同靶标、有的需多种。仅靠目视观察靶标结果主观、取决于观察者:20/20 视力者通常比 20/25 或 20/30 者能分辨更高分辨率与更多细节,常看靶标者还可能训练出插值能力。Table 1 对比各分辨率靶标应用与优缺点。
Table 1 数据归纳:USAF 1951=用于视觉系统/光学测试设备/显微镜/高倍视频镜头/荧光共焦显微/光刻/纳米技术,优点可同时测垂直与水平离散空间频率分辨率,缺点需重定位靶标才能全面评估、难判断整个 FOV 何时最佳对焦;Ronchi Ruling=测分辨率与对比度,优点可同时确定全 FOV 最佳焦点,缺点每个待测频率需不同靶标;Diffraction testing=不能分析非对称分辨率下降;Star=比较高度分辨/放大系统,优点可能是测分辨率与对比度最强,缺点难确定精确分辨率。
本节解决「最常用分辨率靶如何读数与算分辨率」:给出组号 G、元素号 E 与空间频率的指数公式,并指出高分辨元素居中带来的视场覆盖局限,为 12.4 Ronchi、12.5 星靶的改进作铺垫。
The USAF 1951 Target
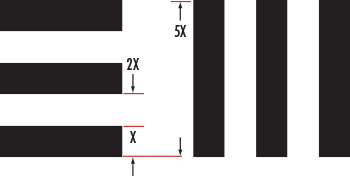
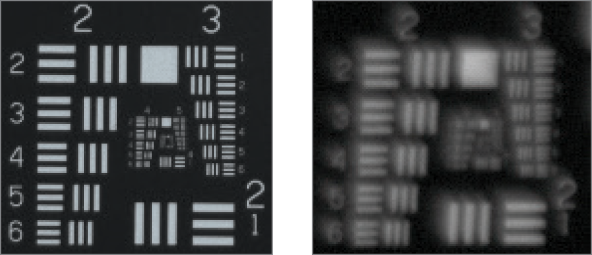
USAF 1951 靶由大小变化的水平与垂直线组(elements)构成(Figure 1),用于同时测物体平面离散空间频率(lp/mm)下的垂直/水平分辨率。每个元素有唯一线宽与间距、编号 1–6,六个连续元素为一组(group),组号可为正、负或零、范围 -2 到 7;组号与元素号共同决定空间频率,分辨率基于一个线对(lp)=一条黑条+一条白空(Figure 2)。竖条算水平分辨率、横条算垂直分辨率;定性上分辨率取黑白条开始模糊前那组元素,定量用公式计算,其中 ξ 为分辨率(lp/mm)、G 为组号、E 为元素号。高分辨元素靠近靶中心、低分辨靠边缘,便于测试变焦镜头——放大率减小 FOV 时高分辨元素仍在 FOV 内、无需重定位靶标。
Limitations of USAF 1951 Targets
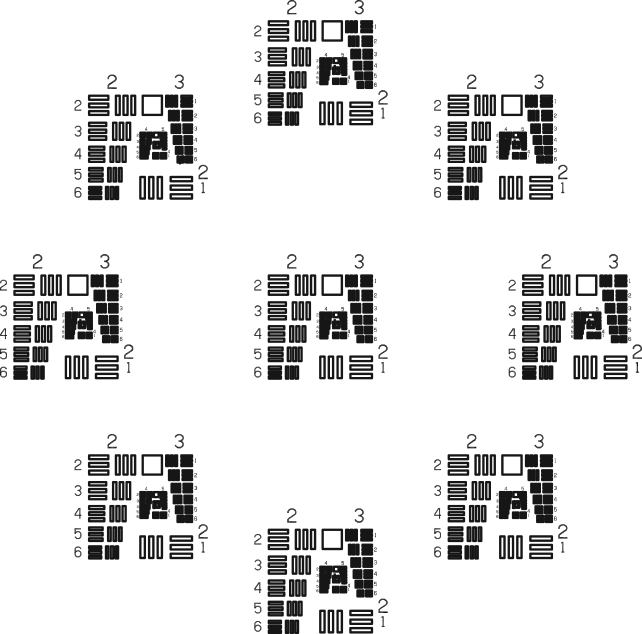
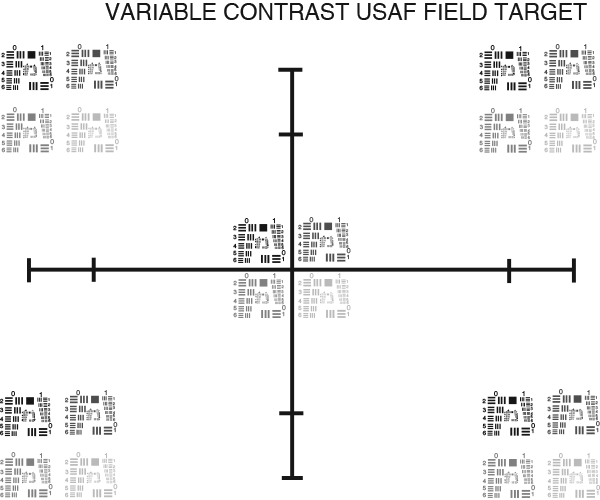
高分辨元素居中带来局限:镜头在 FOV 中心与边角分辨率不同,离开中心通常下降,故须在多个视场位置检查、需重定位靶标拍多图、增加测试时间;焦点设在中心还是全视场也成问题,某些镜头对中心对焦时中心分辨率很高而边角很低。必须在单一焦点设置下完成全部分析,因为运行中往往无法重新对焦;已有变体把图案在靶标多处重复以分析整个 FOV(Figure 4)。
本节解决「如何一次评估全视场最佳焦点」:Ronchi 光栅以全靶单一频率的重复线条克服 USAF 需重定位的问题,代价是每频率需一块靶、且须旋转 90° 才能查像散等非对称下降。
Ronchi Rulings
Ronchi 光栅(Ronchi ruling)克服了 USAF 1951 的部分问题:整个靶面覆盖单一空间频率、单一方向的重复线条(Figure 5)。因全靶都有细节,可评估系统在整个视场的最佳焦点,只需分析一个频率时简单易用。两个缺点:一是每块靶只提供一个频率,每个待测频率都需新靶;二是线条只沿一个方向传播,像散等导致的视场内非对称分辨率下降无法分析,须把靶旋转 90° 再拍第二张图。
本节承接前两节,给出「最强的分辨率/对比度测试工具」:星形靶以连续变化的扇形楔同时覆盖多方向与多分辨率、无需重定位,但精确分辨率需软件而非目视提取。
The Star Target
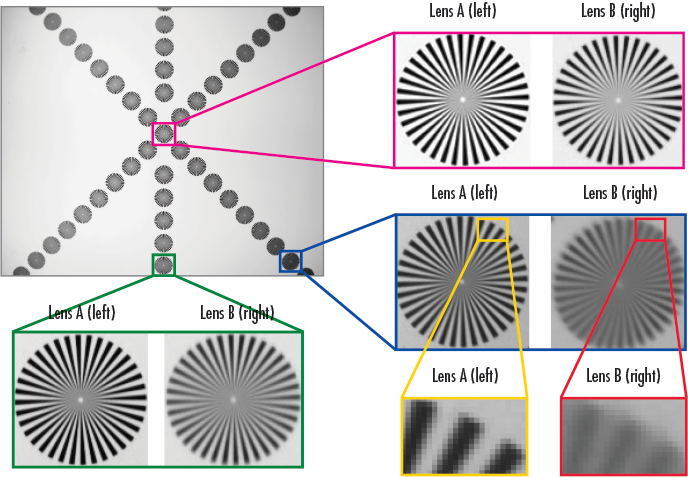
多元素星形靶(star target)可能是测分辨率与对比度最强的工具,兼具 USAF 与 Ronchi 的优点:每个元素是由正、负交替、朝中心以已知角度收窄的饼形楔组成的圆(Figure 6),锥形楔提供连续变化的分辨率,可在垂直、水平及其它多方向评估而无需重定位靶标。全 FOV 布满多星便于比较不同成像方案、确定全视场最佳焦点并同时分析多分辨率下的水平/垂直信息;示例用 Sony ICX625 单色传感器(3.45µm 像素、总 5MP)与白光背光照明器。Figure 7 为同焦距、f/#、FOV、传感器的两镜头 A/B 成像,镜头 A 在边缘与角落的优势明显。
Limitations of the Star Target
星形靶也有缺点:楔形提供连续变化的分辨率,因此难以确定测试系统在每个元素达到的精确分辨率(虽可数学求出,但不便目视)。加上星元素的圆形本质与潜在的非对称模糊,使线剖面(line profiler)等简单软件工具难以从图像提取信息,需更高级的图像分析软件才能充分利用星靶。
本节解决「如何量化镜头远心性」:把靶标倾斜 45°,用图像梯形失真(keystoning)测出竖线水平位移,再由 ΔY、ΔX 两步算出远心角 θ,完美远心镜头对应 0°。
Telecentricity Targets
远心性靶标用于可视化并精确测量图像中的梯形失真(keystoning),其量与成像镜头的远心性相关:靶标与光轴成 45° 放置,使靶底部比顶部离镜头更远(Figure 8)。经非远心镜头成像时竖线间距在图像底部显得变小(梯形失真,Figure 9,8mm 焦距镜头),完美远心镜头则无梯形失真、远心度为 0°(Figure 10,模糊对称)。位置差可三步换算为远心角:先求顶部与底部线剖面的距离 ΔY,再求水平位移 ΔX,最后算 θ。
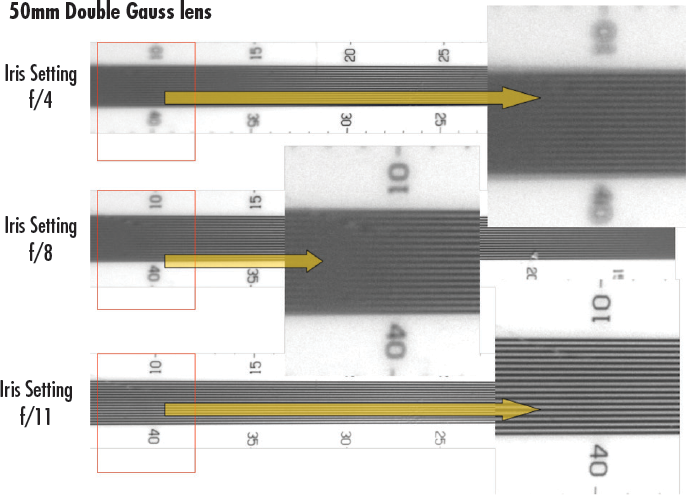
本节解决「如何量化离焦时焦距的保持程度」:DOF 靶以 45° 倾斜的已知频率线条把离焦量转成可测的对比度衰减,并用 f/4、f/8、f/11 实例说明光圈对景深的影响。
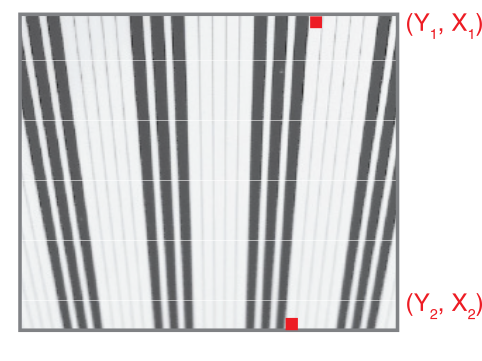
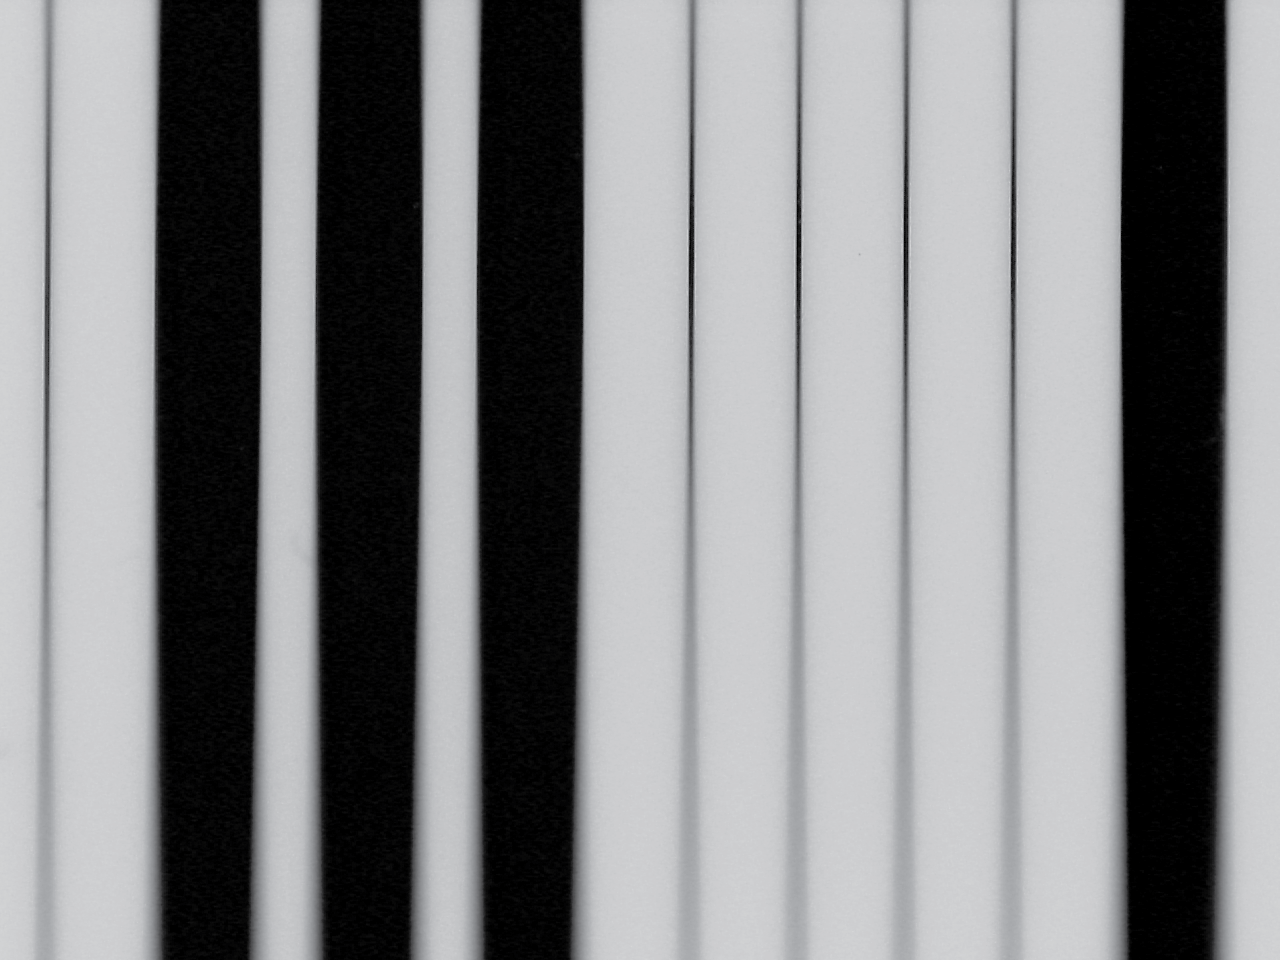
Depth of Field Targets
景深(DOF)靶标用于可视化并量化当细节离开镜头对焦平面时焦距的保持程度:由已知频率(分辨率)的线条以已知角度倾斜构成,用来判断焦距保持得如何。线条越靠近或远离镜头越模糊,直至彼此无法分辨;可在不同距离测对比度,确定何时失去所需分辨率,从而定出镜头在某设置下的 DOF 极限。Figure 11 给出 DOF 靶应相对镜头成 45°,Figure 12 给出示例配置。
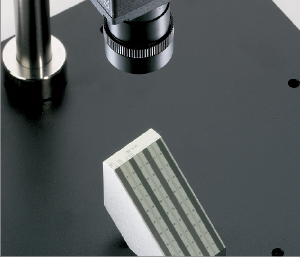
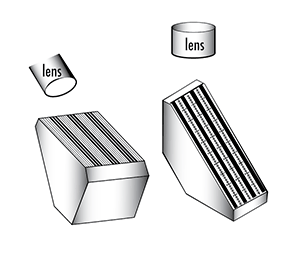
Example: Using a DOF Target
Figure 13 为垂直安装的相机俯视一块与成像光路成 45° 的 DOF 靶:镜头对焦在靶标垂直中部,故图像上下两端失焦;示例展示三种 f/# 设置及调节光圈如何改变获得 DOF 的能力。注:Ronchi 光栅也可做此类测试(频率固定、可倾斜产生同样效应,倾角越大可测的 DOF 越多);可到 www.edmundoptics.com/imaging-lab 查看 Imaging Lab Module 1.8 on Depth of Field。
本章收尾解决「如何校正成像信息的光学错位」:畸变靶以已知尺寸/间距的点、网格或方块图案配合软件标定,重映射或调整全视场测量,完成从分辨率到几何精度的测试闭环。
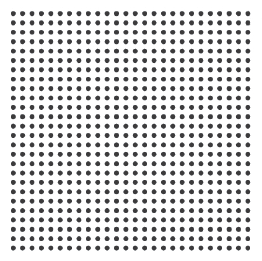
Distortion Targets
畸变靶标用于标定系统、正确测量成像信息的光学错位(optical misplacement):由点、网格或方块图案构成,兼容多数成像软件的标定例程,可重映射或调整全视场(FOV)内的测量(Figure 14)。Figure 15 展示可被调整的畸变类型;图案成像后,其已知尺寸与间距允许进行相应调整(Figure 16 显示位置差可由软件测量并校正)。
资料来源与完整性
本解读以 Edmund Optics 官方 Imaging Resources 目录页的 12 章 / 56 个编号小节为骨架;逐篇抓取并解析了 42 篇 Application Note 英文原文(用户所给 categoryid=33663 分类页标注该集合共 40 条资源,其中多个官方小节以页面锚点形式合并在同一篇文章内,例如 7.2–7.4、10.1–10.6、12.2–12.8)。所有小节标题、公式、图注、插图 URL 与「原文 ↗」链接均来自上述真实页面;原文未提供发布日期、未提供图片 URL 或原文截断处,一律标注 [待补充],未作补写。
插图已本地化 166 张保存于同目录 images/;1 张因源站未返回内容而保留原站链接(需联网查看);文档中 [待补充] 标注共 51 处。章节导语、6 板块研判与专业观点属于基于原文的归纳与独立判断,非原文内容。
公式以 LaTeX 原文呈现;若浏览器成功加载 MathJax 会自动排版,加载失败也不影响阅读。